
AI-granskning av falska AOI-larm betalar sig på månader. En robotarm bara för att plocka ut dåliga kort gör det aldrig. Här är vad jag fann, med fullständig rapport och bilder.
Sammanfattning
Elektronikfabriker får två AI-historier sålda på en gång: syn som inspekterar kort och robotarmar som lär sig. Jag granskade båda för SMT- och PCBA-linjer i Fastlandskina, Taiwan, Sydostasien och USA, med hjälp av årsredovisningar, standarder, exportregler, tulltaxor, benchmarks och prislistor fram till 11 november 2026. Den del som fungerar är smal. Ungefär 97–99% av de larm en AOI ger är falska larm som en person bekräftar ett och ett, och övervakade modeller tränade på AOI:ns egna bilder minskar det arbetet med 60–90% enligt leverantörerna; ett stort EMS-bolag rapporterar en minskning på 85% i sin årsredovisning. Vid RMB 50,000 per linje betalar det sig på fem till åtta månader i USA, Taiwan och Shenzhen. Cobotarmar som lastar och lossar teststationer betalar sig på lite drygt ett år. En robotarm som bara läggs till för att plocka ut dåliga kort betalar sig aldrig någonstans. Generella multimodala modeller är ännu inte inspektörer: inget av 2026 års flaggskepp har ett publicerat resultat på ett benchmark för industriella defekter. De är användbara som lärare som för-märker data åt små lokala modeller. Luftgapsisolering, lokal drift är praktisk. Eftermarknaden är verklig men liten: ungefär RMB 320 million i Fastlandskina, utspridd över ungefär fem år.
Varför jag tittade på detta
Det började med en fråga från ett litet hårdvaruteam jag känner. De bygger och monterar elektronik och övervägde ett steg in i AI-inspektion och robotarmar för fabriker. Leverantörer berättade en historia, investerare en annan, och varje demo såg bra ut. De ville veta vad en fabrik faktiskt skulle betala för 2026, vad det kostar att köra inne i en anläggning och vad som fortfarande är ett forskningsprojekt.
Jag har ägnat mer än tjugo år åt chip, hårdvara och fabrikerna som bygger dem, så jag erbjöd mig att titta. Jag läste årsredovisningar och prospekt från börsnoterade AOI-, maskinseende-, robot- och EMS-bolag, relevanta standarder och regelverk, exportkontrollklassificeringar och tulltaxor, benchmarksidor och artiklar, samt offentliga prislistor. Jag kontrollerade också en uppsättning påståenden från branschintervjuer mot det materialet. Där den offentliga dokumentationen tar slut säger jag det.
Varje siffra nedan gäller 11 november 2026. Pengar anges i RMB till 6.7188 per US-dollar om jag inte säger annat. De flesta siffror kommer från den fullständiga rapporten, som du kan ladda ned i slutet.
Resultat i korthet
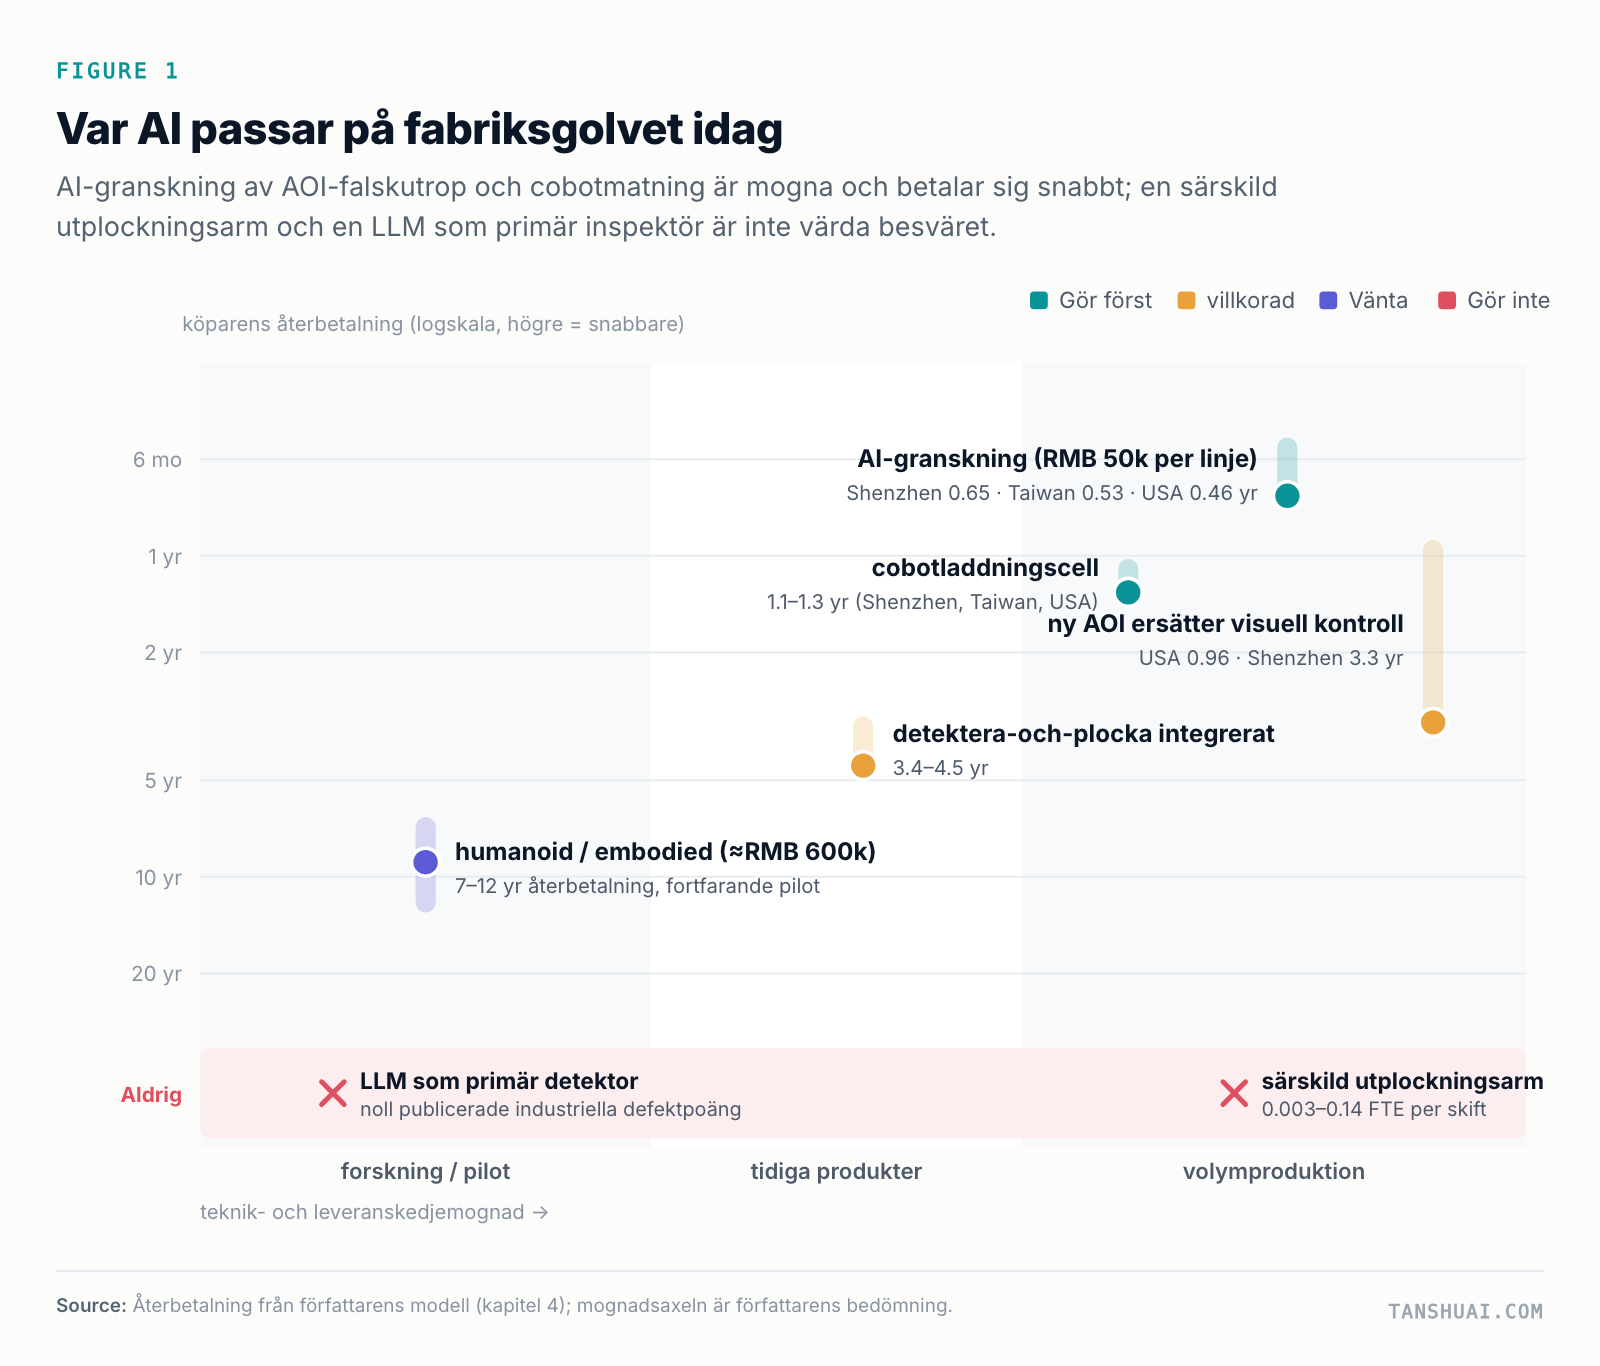 Figur 1. Var AI passar på fabriksgolvet idag. Högre betyder snabbare återbetalning för köparen.
| Användning | Utlåtande | Nyckelsiffra |
|---|---|---|
| AI-granskning av falska AOI-larm | Gör nu | Återbetalning 0.46–0.65 år (USA, Taiwan, Shenzhen) |
| Inspektion som AOI:n täcker dåligt (handlödning, lack, kablar, slutkontroll) | Gör nu | Samma köpare, mindre konkurrens |
| Cobot lastning och lossning av teststationer och packning | Gör | Återbetalning 1.1–1.5 år |
| En ny AOI för att ersätta manuella visuella kontroller | Beror på löner | 0.96 år i USA, 3.3 i Shenzhen |
| Detektera-och-plocka i en integrerad cell | Beror på volym | 3.4–4.5 år |
| Humanoider och andra förkroppsligade robotar | Vänta | 7–12 år, fortfarande i pilot |
| En robotarm bara för att plocka ut dåliga kort | Gör inte | Plock tar 0.003–0.14 av en person per skift |
| En multimodal LLM som primär inspektör | Gör inte | Noll publicerade industriella defektresultat |
Var människorna finns på en SMT-linje
En volym-SMT-linje är redan starkt automatiserad. Kort går igenom pastatryck, 3D-lödpastainspektion (SPI), placering, en valfri AOI före reflow, reflow, AOI efter reflow, röntgen (AXI) på ett stickprov när det finns BGA:er, sedan in-circuit- och funktionstest, visuell inspektion och packning. Takten är ungefär 13–22 sekunder per kort, och en linje har vanligtvis tre till fem AOI:er. En laptop-ODM budgeterade RMB 30.6 million för AOI:er över 18 linjer.
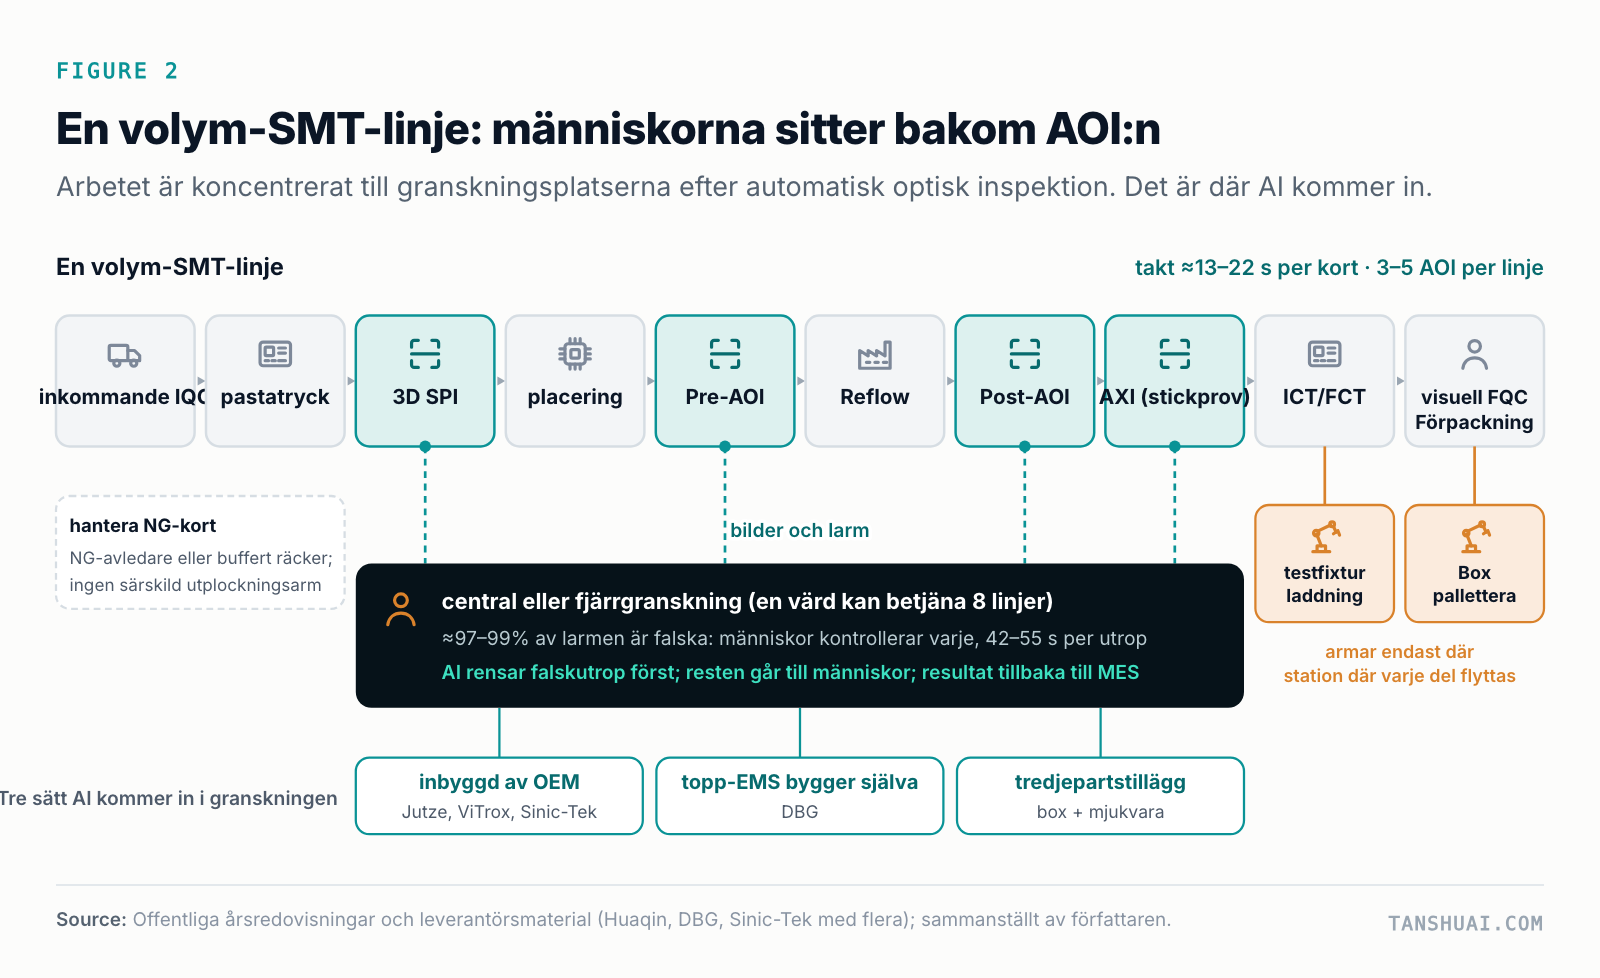 Figur 2. En volym-SMT-linje. Människorna sitter bakom AOI:erna.
Människorna står inte vid transportbandet. De sitter bakom AOI:erna. En AOI är inställd på att aldrig missa en defekt, så den larmar alldeles för mycket: i de fall jag hittade är ungefär 97–99% av dess larm falska larm om kort som är bra. En granskare tittar på varje larm, vilket tar 42–55 sekunder. På en upptagen linje är det ungefär 448 falska larm per skift, eller 5.2–6.8 timmar av en persons skift. Anläggningen i det fallet bemannade två granskare per skift.
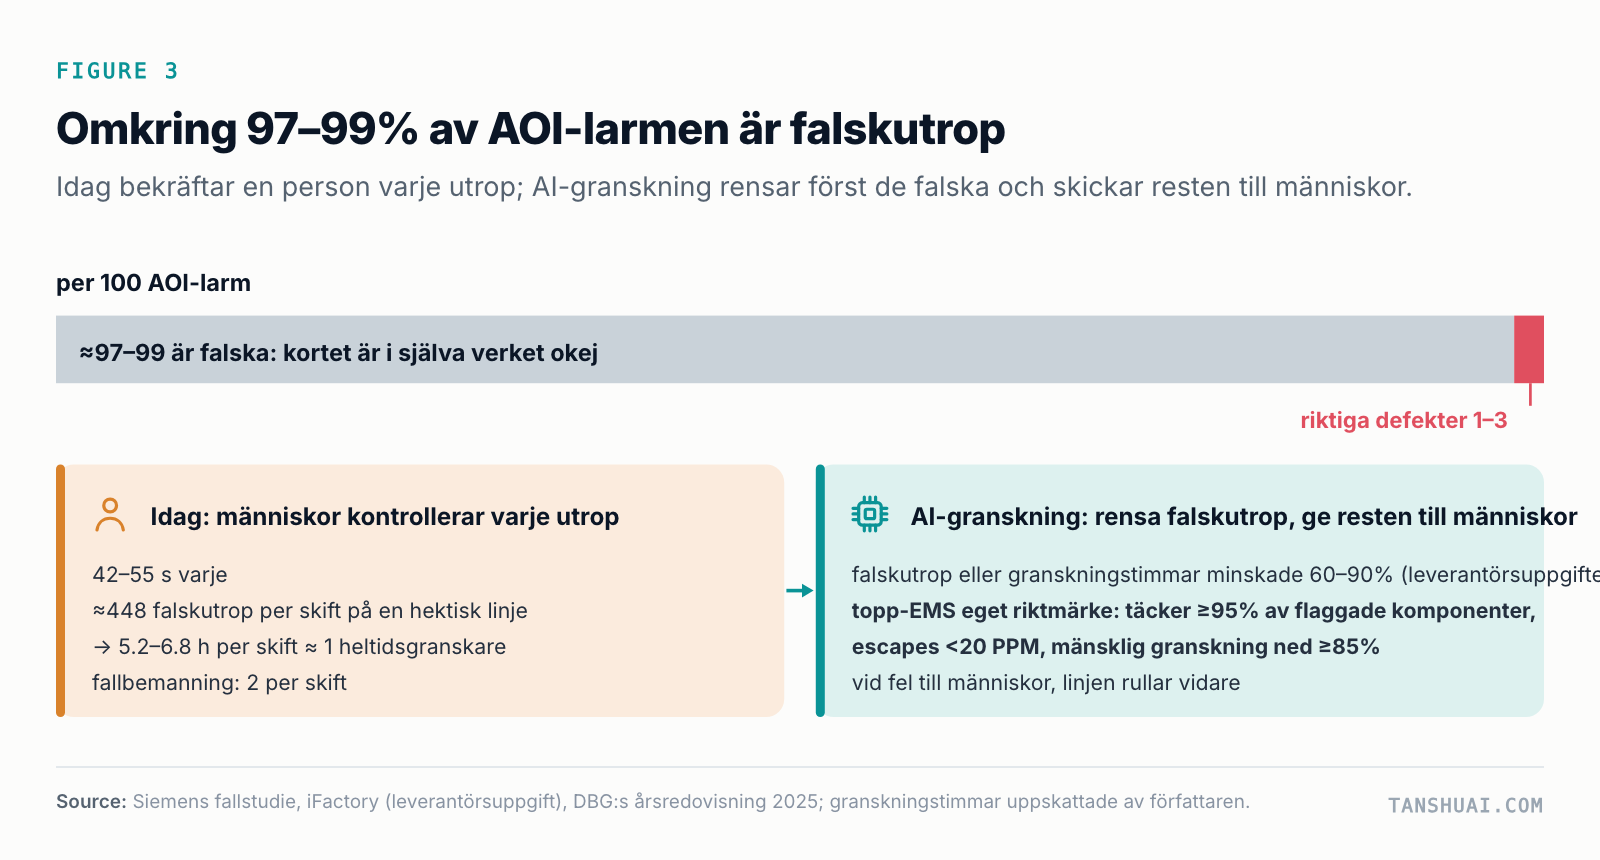 Figur 3. Av varje 100 AOI-larm är ungefär 97–99 falska.
Den granskningsplatsen är där AI kommer in, och den kommer in på tre sätt. AOI-tillverkare bygger in den i nya maskiner: Jutze säger att dess AI 3D AOI «tar bort mänsklig granskning vid inspektion», ViTrox har lanserat en AI-AOI, och Sinic-Tek utvecklar en tillsammans med Tencent. De största EMS-bolagen bygger sina egna. Och tredje parter skruvar på en box med mjukvara på de AOI:er en anläggning redan har.
Vad som fungerar: AI-granskning på AOI:ns egna bilder
Den metod som fungerar är inte glamorös. En övervakad modell, tränad på de utsnitt AOI:n redan sparar, sitter direkt efter AOI:n och svarar OK, NG eller «fråga en person». Leverantörer hävdar att den minskar falska larm eller granskningstimmar med 60–90%. Det bästa offentliga bevis jag fann finns i en EMS-årsredovisning: DBG:s interna system täcker minst 95% av de delar dess AOI:er larmar om, håller läckage under 20 PPM och har minskat mänsklig granskning med minst 85%. Om du vill sälja till en tier-1 EMS är det ribban du kommer att mätas mot.
Två detaljer betyder mer än modellen.
Den första är bilden. Folk frågar ofta om en bra kamera och en stor modell skulle kunna ersätta AOI:n. En allmän 4K-kamera som tittar på en hel 300 mm-panel får ungefär 78 µm per pixel; en AOI arbetar på 8–20 µm. Vid 78 µm är ett 0402-motstånd ungefär 13 gånger 6 pixlar, tillräckligt för att se om det finns där men inte om dess lödfogar är bra, och en 01005 är ungefär 5 gånger 3 pixlar, det vill säga osynlig. AI:n arbetar på AOI:ns bilder. Den ersätter inte optiken.
Den andra är vad som händer när den misslyckas. Boxen måste faila öppet: om den kraschar eller blir osäker går varje larm till en person och linjen fortsätter att gå. En anläggning accepterar inte en box som kan stoppa en linje, och den bör inte acceptera en som tyst kan släppa igenom ett dåligt kort.
Multimodala modeller är lärare, inte inspektörer
Den uppenbara frågan 2026 är om en frontmultimodal modell helt enkelt kan titta på kortet. Inte än. Per 11 november 2026 hade inte ett enda av flaggskeppen som släppts mellan september och november (GPT-6.x, Gemini 4, Claude Fable 5.2, Qwen3.8 och andra) ett publicerat resultat på MMAD, MVTec AD 2, VisA, Real-IAD eller UniPCB, de benchmarks som testar industriella defekter.
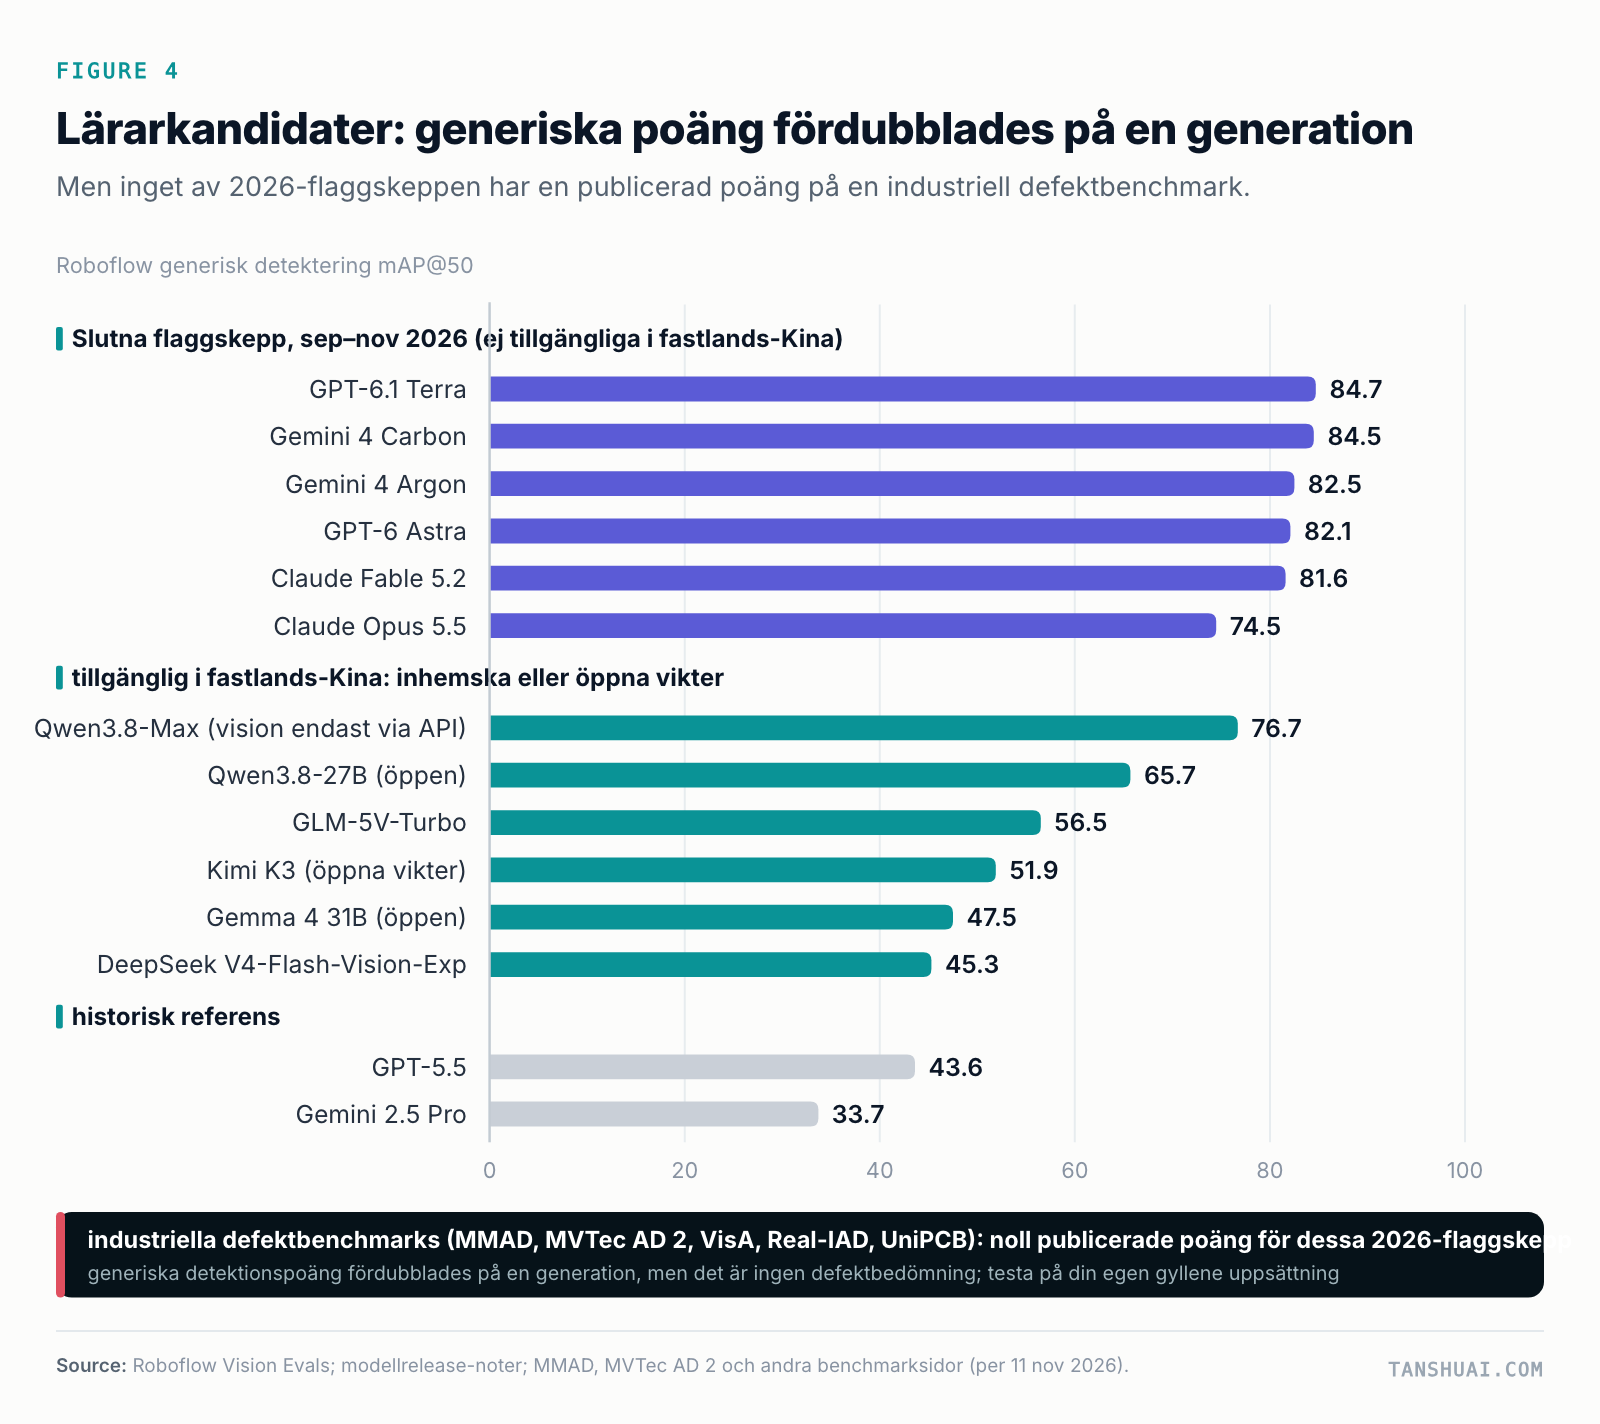 Figur 4. Generiska detektionsresultat fördubblades på en generation. Industriella defektresultat saknas.
Deras generiska detektionsresultat fördubblades ungefär på en generation, men att rita en ruta runt en person eller bil är inte detsamma som att bedöma en lödfog. På MMAD, som frågar «finns det en defekt?», får mänskliga experter 95.2 och det bästa resultatet för en generell modell jag fann är 83.1. I ACM MM 2026 PCBA-utmaningen fick de fem bästa systemen, inklusive ett tränat på 6,600 riktiga linjebilder, 77–82 på defekt-eller-inte, trots att räkning av delar och läsning av attribut nådde 95–100. Produktion behöver 99% och mer.
Så jag skulle använda dem som lärare. En frontmodell för-märker och triagerar nya bilder, för ungefär $23–196 per modell per runda. Människor avgör: två eller tre etiketterare arbetar blint och en senioringenjör bestämmer. Etiketterna går in i en gyllene uppsättning, och en liten 8-bitarsmodell tränas på dem för att köra på boxen vid linjen. Den kör i skuggläge i två till fyra veckor, loggar beslut men ändrar ingenting, och går live först efter att den passerat grindarna.
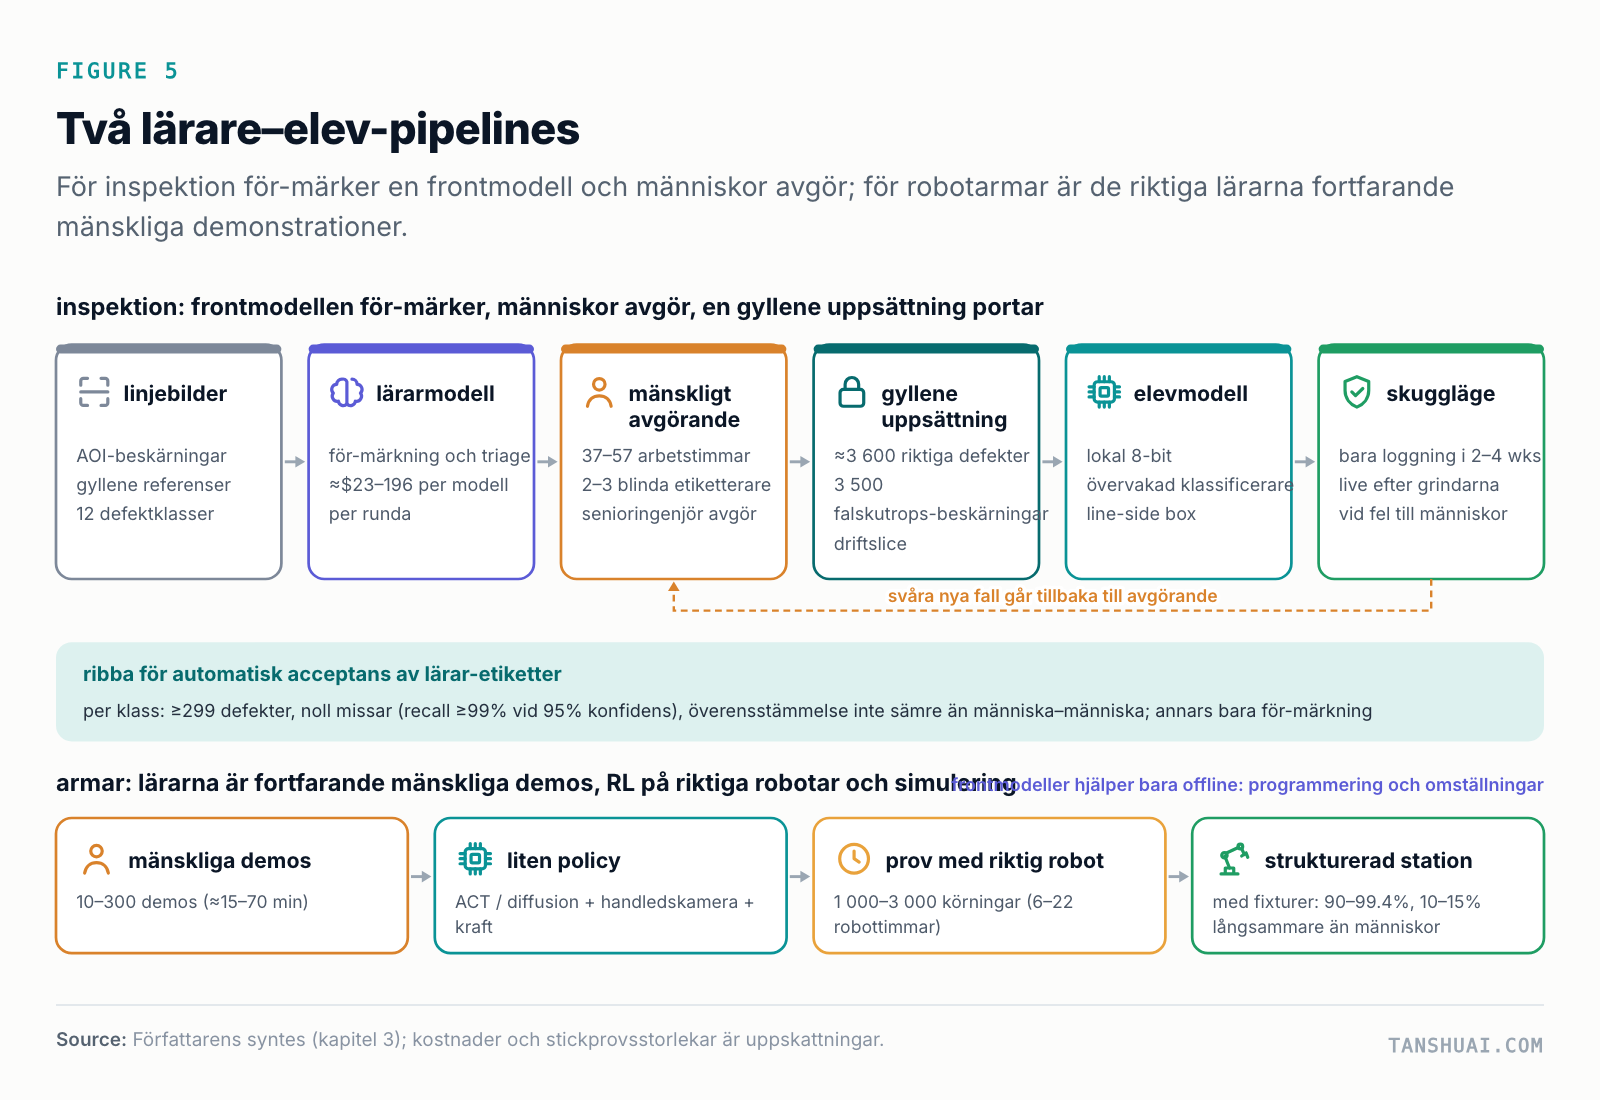 Figur 5. Två lärar-elev-pipelines. För armar är lärarna fortfarande människor.
Grinden är den del de flesta projekt hoppar över, och den är mestadels aritmetik. För att visa 99% recall vid 95% konfidens med noll missar behöver du 299 riktiga defekter av den klassen i den gyllene uppsättningen. För 95% behöver du 59. För 99.9% behöver du 2,995, vilket ingen köpare kan samla in före ett köp. Min regel: acceptera lärarnas etiketter automatiskt bara för defektklasser som klarar 299 med noll missar, och bara om modellen stämmer med facit minst lika väl som två människor stämmer med varandra. För varje annan klass för-märker läraren och en person bestämmer.
För robotarmar är lärarna fortfarande människor. En liten policy lär sig från 10–300 mänskliga demonstrationer, ungefär 15–70 minuters armstyrning, och förbättras sedan med 1,000–3,000 riktiga robottest, ungefär 6–22 robottimmar. Frontmodeller hjälper offline: de skriver om robotprogram (77–99.7% korrekta på ABB RAPID-uppgifter, kontrollerade i simulering före driftsättning), planerar omställningar och förklarar fel. De sitter inte i styrslingan.
Att köra det inne i anläggningen
Många elektronikanläggningar är luftgapsisolerade, och deras kunders kontrakt kräver det ofta. Det är mindre ett problem än det låter, eftersom begränsningen ligger i processen, inte i beräkningen.
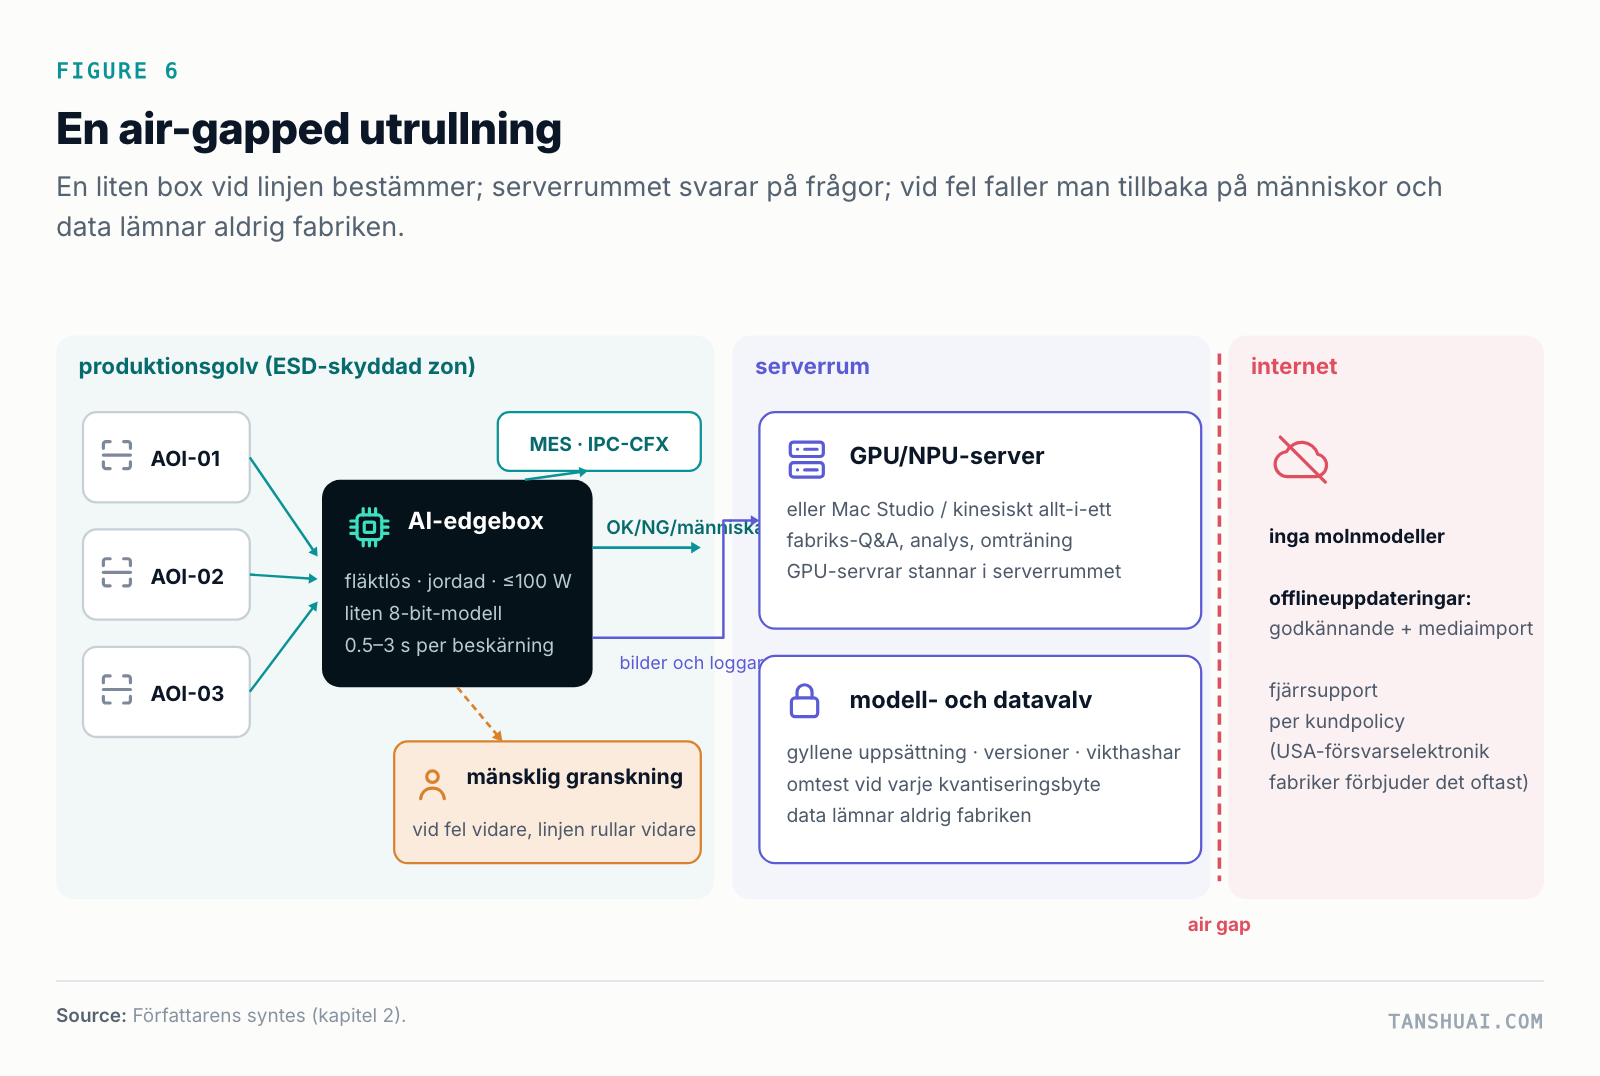 Figur 6. En luftgapsdriftsättning. Boxen vid linjen bestämmer; serverrummet svarar på frågor.
En vanlig SMT-hall är ett ESD-skyddat område, ungefär ISO 8-motsvarighet, inte ett klassificerat renrum. En fläktlös, jordad box under 100 W bredvid AOI:n hanterar inline-beslut på 0.5–3 sekunder per utsnitt. GPU- eller NPU-servrar står i serverrummet, där de hanterar frågor, analys och omträning för hela anläggningen. Uppdateringar kommer in offline, via godkännande och mediaimport. Den gyllene uppsättningen, modellversioner och vikthashar lever i ett valv, och data lämnar aldrig anläggningen.
Vilken hårdvara du kan använda beror först på var du är. I Fastlandskina är bara inhemska modeller eller lokalt hostade öppna vikter tillgängliga. Enligt NVIDIA:s egna exportklassificeringar kan Jetson Thor och DGX Spark säljas till en vanlig fastlandsfabrik utan US-licens, medan DGX Station och RTX PRO 6000 inte kan det. Ett Thor-utvecklarkit kostar RMB 59,104 i Kina inklusive skatt och drar 40–130 W. En stor arbetsstation är inte heller en bra delad assistent: i oberoende tester gav en DGX Station med en modell på 743 miljarder parametrar 32 användare totalt 139 tokens per sekund, ungefär 4 var.
Om precision är 8-bitars säkert. Leverantörernas kvantiseringsmedvetna 4-bitars är oftast bra för modeller på 70 miljarder parametrar och uppåt. Vid 3-bitars och lägre sjunker resultaten med 7–15 poäng i genomsnitt och 20–34 poäng på diagram. De större riskerna finns i serveringsstacken. I en studie divergerade, med prefix-cache på, 82.5% av upprepade körningar av en 4-bitarsmodell, mot 37.4% vid 16-bitars. I en annan var 7 av Ollamas 305 officiella kodmodellstaggar i praktiken trasiga trots att filerna var intakta, och ingen av 198 populära GGUF-repositorier dokumenterade hur deras filer byggts. Min regel är enkel: kör om den gyllene uppsättningen efter varje ändring av precision eller inferensmotor.
Vad det kostar, och vad som lönar sig
Affärsfallet kokar ned till löner. En fullt belastad inspektions- eller hanteringsarbetare kostar ungefär $70,000 per år i USA, $19,600 i Taiwan, $12,700 i Shenzhen, $9,100 i Malaysia och $5,300 i Vietnam. USA är ungefär 5.5 gånger Shenzhen.
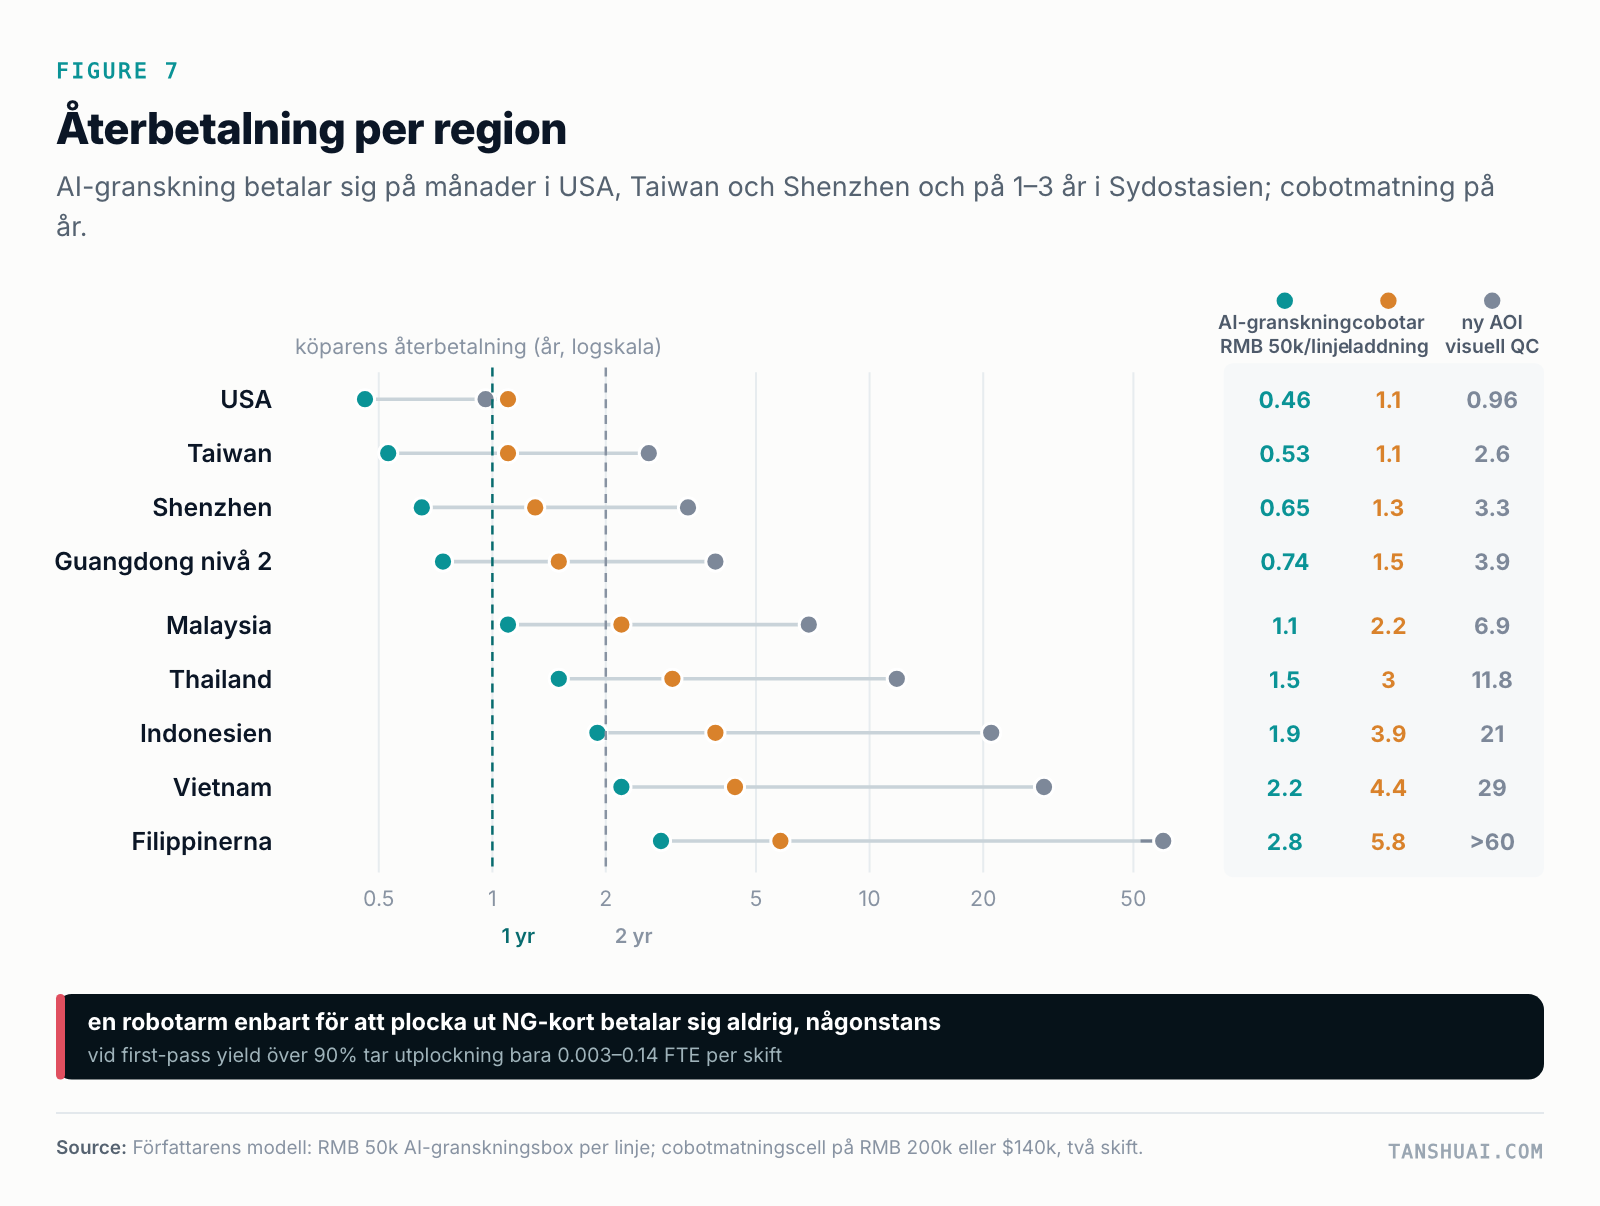 Figur 7. Återbetalning per region för köparen.
Vid RMB 50,000 per linje betalar AI-granskning sig på 0.46 år i USA, 0.53 i Taiwan och 0.65 i Shenzhen, och på 1.1–2.8 år i Sydostasien. En cobotcell som lastar och lossar en teststation över två skift, vid RMB 200,000 eller $140,000, betalar sig på 1.1–1.3 år i USA, Taiwan och Shenzhen. En ny AOI köpt för att ersätta manuella visuella kontroller betalar sig på under ett år i USA men tar 3.3 år i Shenzhen.
Det som inte betalar sig är en robotarm vars enda jobb är att dra dåliga kort från en SMT-linje. Över 90% first-pass yield tar plock mellan 2.5 och 100 minuter per skift, vilket är 0.003–0.14 av en person. En NG-avledare eller en buffert gör redan det jobbet.
Två varningar om pris. Ingen tredje part publicerar ett RMB-pris för AI-granskning; leverantörer ger pris per fall efter en gratis provperiod. Min bästa uppskattning av vad en medelstor köpare i Fastlandskina betalar en tredje part är RMB 10,000–30,000 per linje engångsvis, eller RMB 5,000–10,000 per år, så RMB 50,000 i återbetalningsmodellen är en övre gräns, inte ett listpris. Och för den som säljer in i USA spelar det roll var hårdvaran tillverkas: robotarmar gjorda i Fastlandskina betalar ungefär 40% i kombinerad US-tull, mot 10–15% från Sydostasien eller Taiwan.
En verklig marknad, men en liten
Publicerade storlekar för «AI-visuell inspektion» skiljer sig mer än tio gånger, eftersom varje företag räknar något olika, från kameror till testtjänster. Ingen av dem är användbar för att avgöra om man ska bygga en granskningsprodukt. Så jag räknade nedifrån och upp.
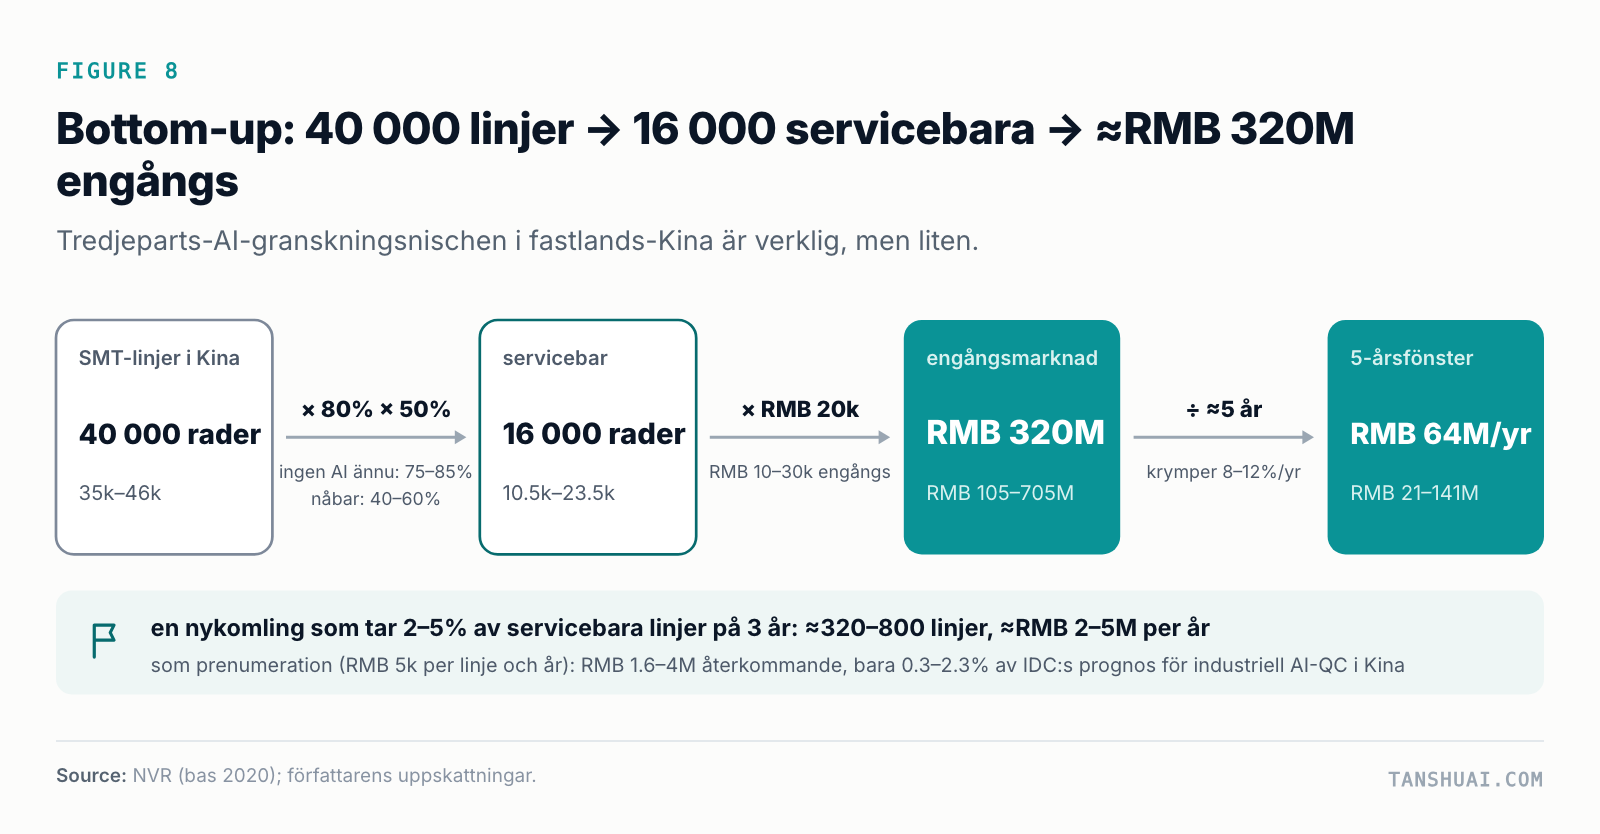 Figur 8. Bottom-up-marknad för tredjeparts AI-granskning i Fastlandskina.
Fastlandskina har ungefär 40,000 SMT-linjer och ungefär 44,000 inline-AOI:er utan AI-granskning. Ta andelen utan AI och andelen en tredje part faktiskt kan nå, och ungefär 16,000 linjer är betjänbara. Vid RMB 20,000 per linje är det en engångsmarknad på ungefär RMB 320 million (spann 105–705 million). Fönstret varar ungefär fem år, eftersom AOI-tillverkare nu levererar AI i nya maskiner och den installerade basen utan det krymper med 8–12% per år.
Kilen är också trång. AOI-tillverkare bygger in granskning, de största EMS-bolagen bygger sina egna, och plattformsleverantörer som Hikvision och SmartMore säljer hårt. En av de ledande AI-synleverantörerna rapporterade 2025-intäkter på RMB 1.086 billion och en nettoförlust på RMB 991 million, efter ett priskrig. Marginalerna ligger hos produktifierad hårdvara: synplattformar och AOI-tillverkare tjänar 46–67% bruttomarginal, medan AI-lösningsleverantörer tjänar 35–37% och förlorar pengar. Kassaflödet är också långsamt. De vanliga villkoren är 30% vid undertecknande, 60% efter godkännande och 10% hållna i ett år, så full betalning tar två till tre år. Fordringar löper 51–99 dagar för standardprodukter och 188–319 dagar för projektbaserad utrustning.
Det utrymme som återstår är specifikt: medelstora EMS-bolag med 10–40 linjer, äldre eller blandade AOI:er och ingen AI-uppgradering från AOI-tillverkaren, plus de inspektioner AOI:er täcker dåligt, såsom through-hole och handlödning, konform lack, kablar, kontakter och FPC:er, samt slutligt utseende och skruvar.
Robotarmar och förkroppsligad AI
Inlärd robotstyrning fungerar idag där stationen är strukturerad. Med fixturer och en känd del når små policys 90–99.4% framgång, 10–15% långsammare än en person. Ta bort strukturen och siffrorna faller: 29–67% på kontakter policyn inte sett, 37–59% vid plock från ett rörligt band, och 0–5.5% när en frontmodell för språk styr lederna direkt.
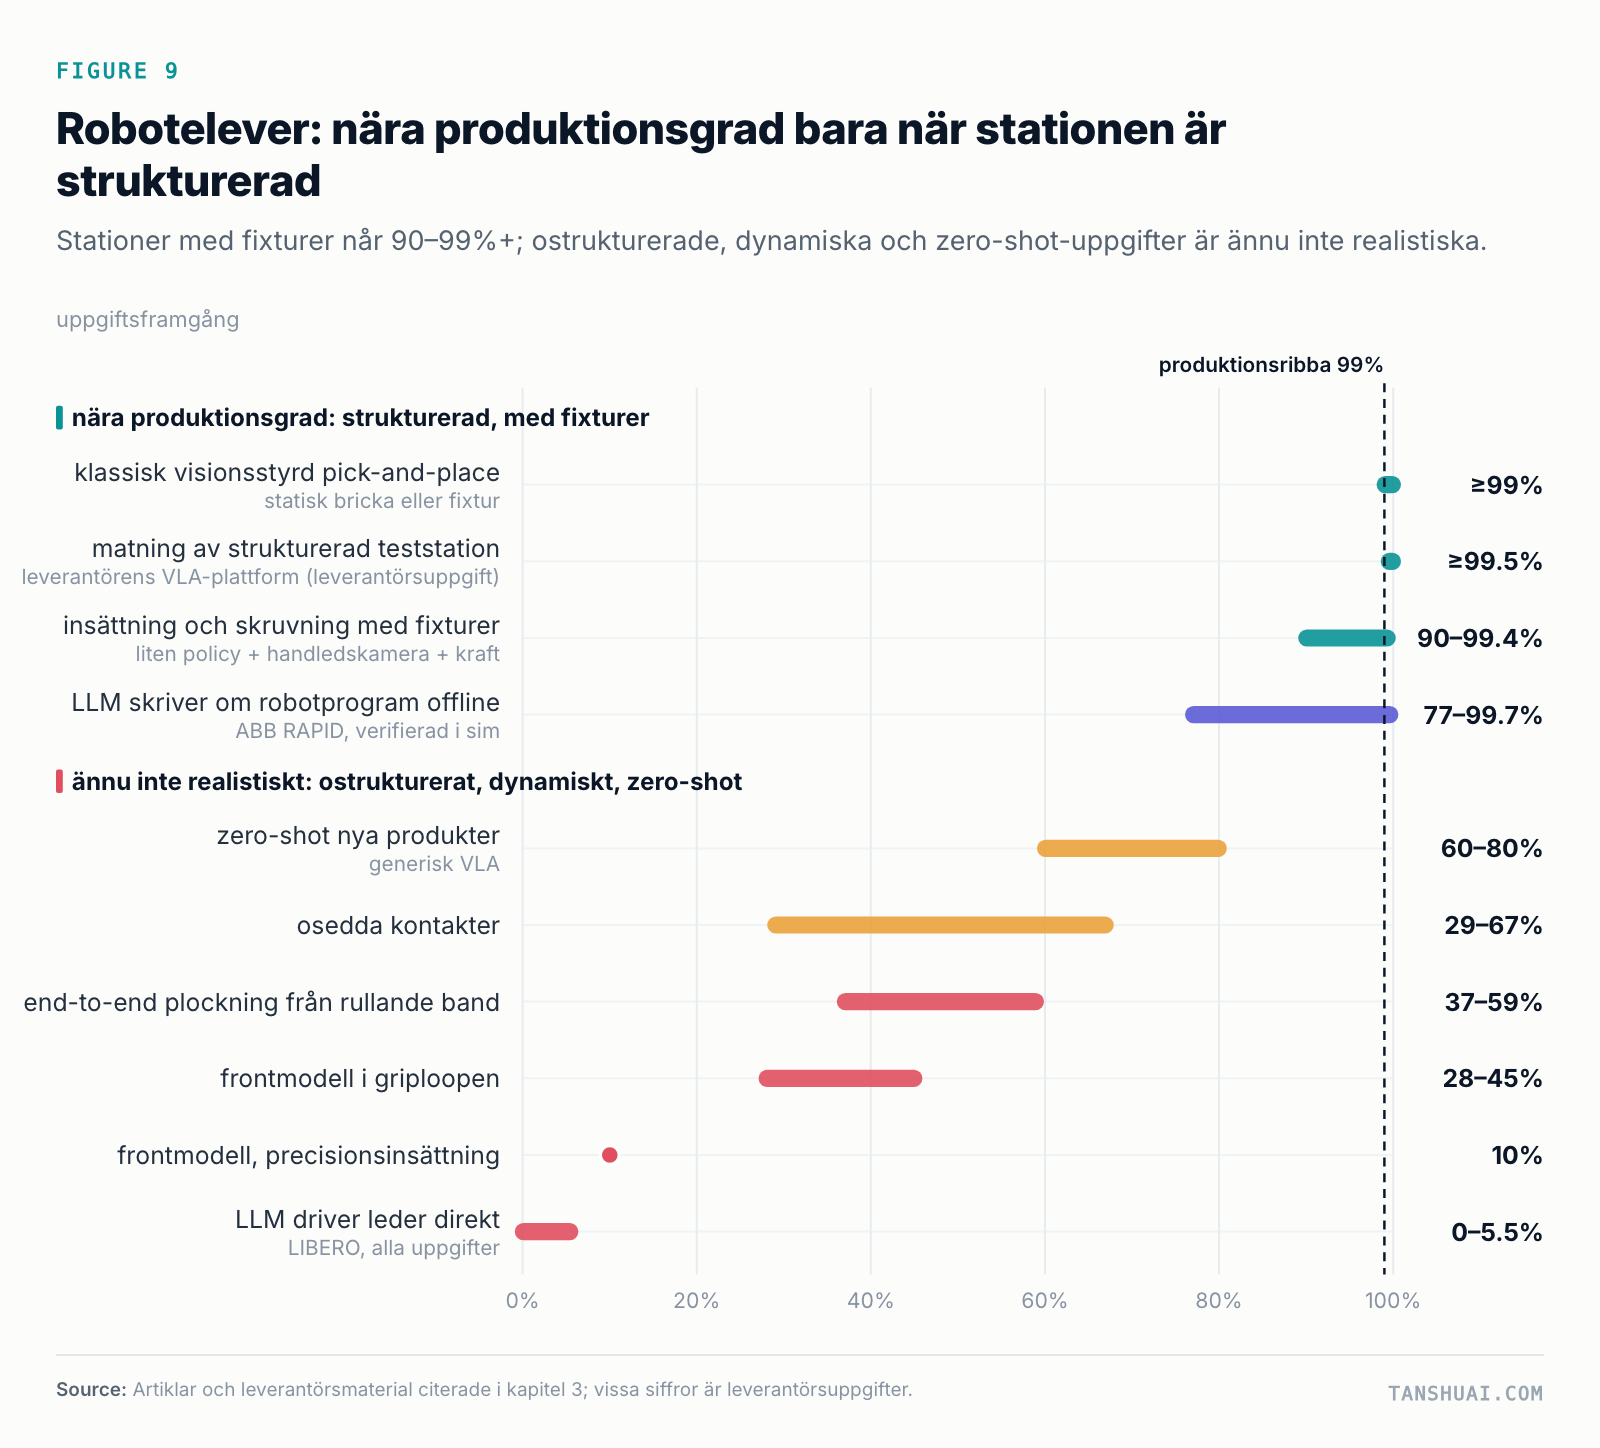 Figur 9. Robotelever är nära produktionskvalitet bara när stationen är strukturerad.
In-plant-driftsättningar avslöjar mindre än rubrikerna antyder. Av de fabriksdriftsättningar jag följde publicerar de flesta bara hur länge eller hur mycket de körde. Ingen publicerar framgångsgrad, takt och interventionsgrad tillsammans, och en del rubriksiffror är mål snarare än resultat. När jag omvandlar de publicerade siffrorna till faktiskt ersatt arbetskraft är gapet stort: en strukturerad armcell ersätter ungefär 0.82 av en arbetare per skift; en humanoid på 40% av mänsklig hastighet, ungefär 0.26; en humanoid som fjärrstyrs 40% av tiden, ungefär 0.05.
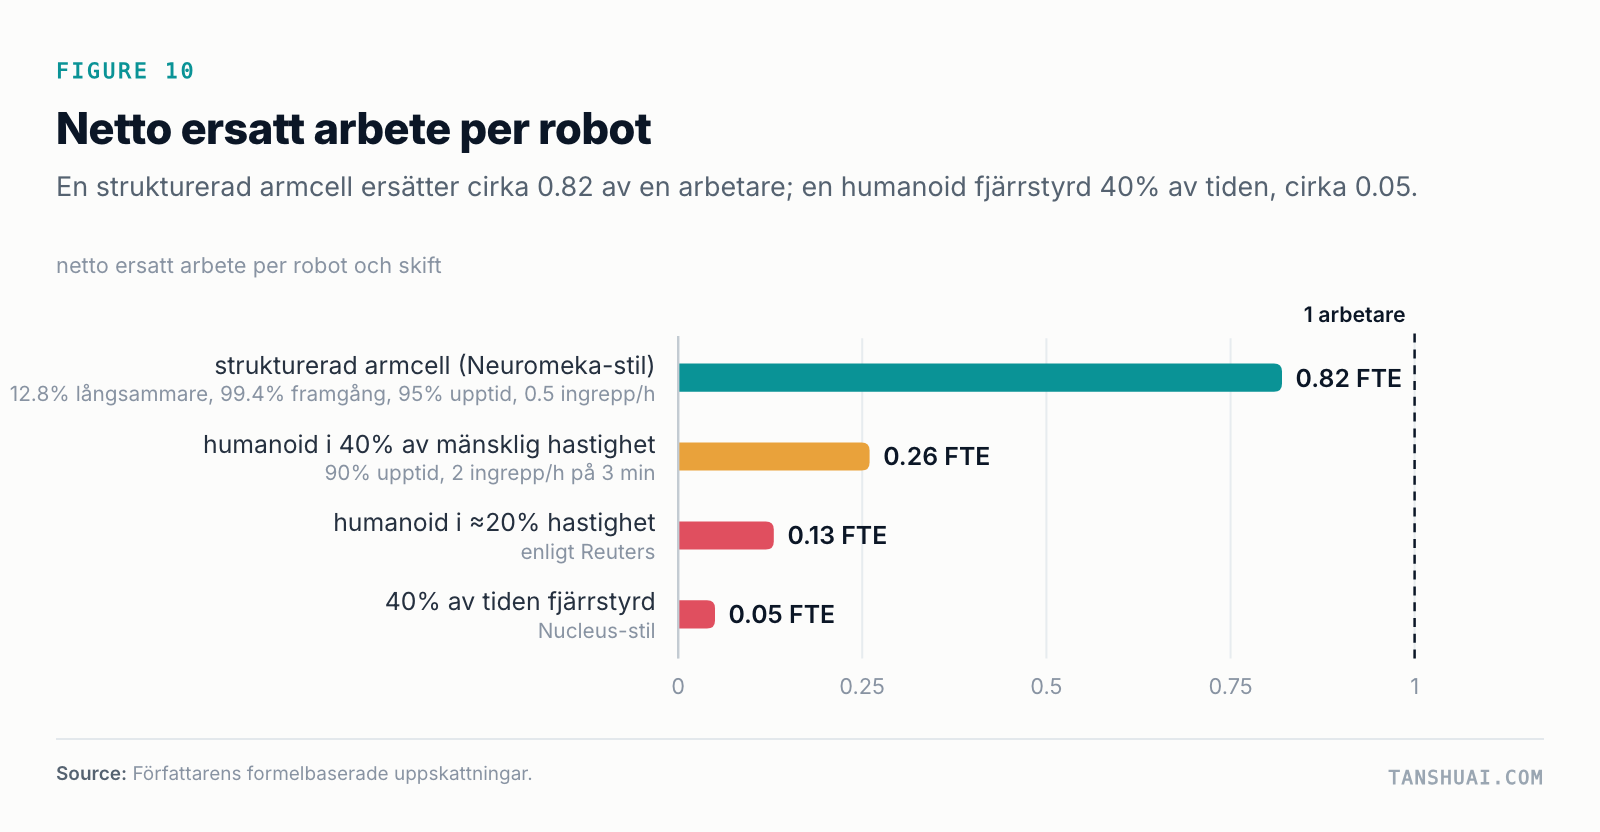 Figur 10. Nettoersatt arbetskraft per robot per skift.
Stacken håller på att lägga sig i lager. Frontmodeller planerar och skriver program offline, på en skala av sekunder till minuter. Små policys som ACT, diffusionspolicys och små VLA:er kör i cellen med åtgärdsblock på 100–300 ms; enligt leverantörens siffror kör en liten ACT-policy på ungefär 50 ms på ett edge-kort. Rörelsestyrning stannar hos robotstyrenheten i millisekundtakt, och säkerheten förblir deterministisk. Standarderna är överens: enligt EU:s maskinförordning kräver en säkerhetsfunktion som använder maskininlärning en bedömning av ett anmält organ från och med 20 januari 2027, och standarderna som skulle ge AI en certifieringsväg inuti säkerhetsfunktioner förväntas inte bli klara före 2027–2029.
Så de närmaste två åren skulle jag köpa certifierade armar, stoppa in inlärd perception och små policys, hålla säkerheten deterministisk och vänta på produktionsdata från 2027 och 2028 innan jag satsar på humanoider.
Vad jag skulle och inte skulle bygga
| Bygg | Bygg inte |
|---|---|
| AI-granskning och defektklassificering på AOI-bilder, för medelstora EMS med äldre eller blandade AOI:er | En allmän «AI plus robotarm»-plattform |
| Inspektion som AOI:n täcker dåligt: through-hole och handlödning, konform lack, kablar, kontakter och FPC:er, slutligt utseende och skruvar | En multimodal LLM som primär inspektör |
| Cobotceller för stationer där varje del hanteras (testfixturer, brickor, packning), med inspektion som tillägg | En robotarm bara för att plocka ut NG-kort; använd en avledare eller buffert |
| En gyllene uppsättning och skuggläge på en riktig linje innan något påstående | Humanoider eller robotar-som-tjänst på en SMT-linje |
| Fläktlösa edge-boxar vid linjen, servrar i serverrummet | Frontmodeller i en styrslinga eller säkerhetsfunktion |
Den gemensamma tråden är medvetet tråkig: välj en smal uppgift med en tydlig ägare, mät den på anläggningens egna bilder och låt anläggningens befintliga maskiner fortsätta göra det de redan gör bra.
Vad jag inte kunde verifiera
Detta är skrivbordsforskning. Jag testade ingen produkt på en linje. Installed-base-siffror och andelen AOI:er som redan kör AI är mina uppskattningar från offentliga handlingar och marknadsdata, och betalningsviljesiffrorna är uppskattningar som bara riktiga offerter kan bekräfta. Många robotsiffror är leverantörspåståenden, och jag har markerat dem som sådana i rapporten. Modeller, priser, tullar och exportregler förändras snabbt; varje siffra här gäller 11 november 2026. Rapporten listar de öppna frågorna och hur en pilot skulle besvara var och en.
Nedladdningar
- Fullständig rapport (PDF): AI Visual Inspection and Robot Arms in Electronics Factories, 2026 Assessment, publik utgåva, med alla figurer, tabeller och källor.
- Bilder (PDF): samma resultat i en kort lek.
Om författaren
Tan Shuai är teknolog och grundare med mer än tjugo års arbete inom chip, hårdvara och systemmjukvara, och 20 beviljade patent. Hans arbete har fört honom genom Silicon Valley, New York, Chicago, Taiwan, Greater Bay Area (Shenzhen och Hongkong), Vietnam och Malaysia, med ett långt fokus på avancerad tillverkning och leveranskedjor. Idag arbetar han som AI-forskare och -utvecklare, med fokus på hur AI faktiskt används på fabriksgolvet.
Han välkomnar samtal med människor som bygger inom detta område, vare sig det gäller att sätta ihop ett team, söka en partner eller jämföra anteckningar: i@tanshuai.com.