
AI-gennemgang af falske AOI-alarmer betaler sig på måneder. En robotarm kun til at sortere dårlige boards fra gør det aldrig. Her er, hvad jeg fandt, med den fulde rapport og slides.
Resumé
Elektronikfabrikker får solgt to AI-historier på én gang: syn, der inspicerer boards, og robotarme, der lærer. Jeg så på begge for SMT- og PCBA-linjer i Fastlandskina, Taiwan, Sydøstasien og USA ved hjælp af årsrapporter, standarder, eksportregler, toldsatser, benchmarks og prislister frem til 11. november 2026. Den del, der virker, er smal. Omkring 97–99% af de alarmer, en AOI giver, er falske alarmer, som en person bekræfter én efter én, og overvågede modeller trænet på AOI-ens egne billeder reducerer det arbejde med 60–90% ifølge leverandørerne; ét stort EMS-selskab rapporterer en reduktion på 85% i sin årsrapport. Ved RMB 50,000 pr. linje betaler det sig på fem til otte måneder i USA, Taiwan og Shenzhen. Cobotarme, der laster og losser teststationer, betaler sig på lidt over et år. En robotarm, der kun tilføjes for at sortere dårlige boards fra, betaler sig aldrig noget sted. Generelle multimodale modeller er endnu ikke inspektører: intet af 2026-flaggskibene har en publiceret score på en benchmark for industrielle defekter. De er nyttige som lærere, der formærker data til små lokale modeller. Luftgapsisoleret, on-premises udrulning er praktisk. Eftermarkedet er reelt, men lille: omkring RMB 320 million i Fastlandskina, spredt over omtrent fem år.
Hvorfor jeg så på dette
Det begyndte med et spørgsmål fra et lille hardwareteam, jeg kender. De bygger og samler elektronik og overvejede et skridt ind i AI-inspektion og robotarme til fabrikker. Leverandører fortalte dem én historie, investorer en anden, og hver demo så god ud. De ville vide, hvad en fabrik faktisk ville betale for i 2026, hvad det koster at køre inde i en fabrik, og hvad der stadig er et forskningsprojekt.
Jeg har brugt mere end tyve år omkring chips, hardware og fabrikkerne, der bygger dem, så jeg tilbød at kigge. Jeg læste årsrapporter og prospekter fra børsnoterede AOI-, maskinsyn-, robot- og EMS-selskaber, de relevante standarder og regler, eksportkontrolklassificeringer og toldsatser, benchmarksider og artikler samt offentlige prislister. Jeg kontrollerede også et sæt påstande fra brancheinterviews mod det materiale. Hvor den offentlige dokumentation slutter, siger jeg det.
Hvert tal nedenfor er pr. 11. november 2026. Penge er i RMB til 6.7188 pr. US-dollar, medmindre jeg siger andet. De fleste tal kommer fra den fulde rapport, som du kan downloade til sidst.
Resultater i et overblik
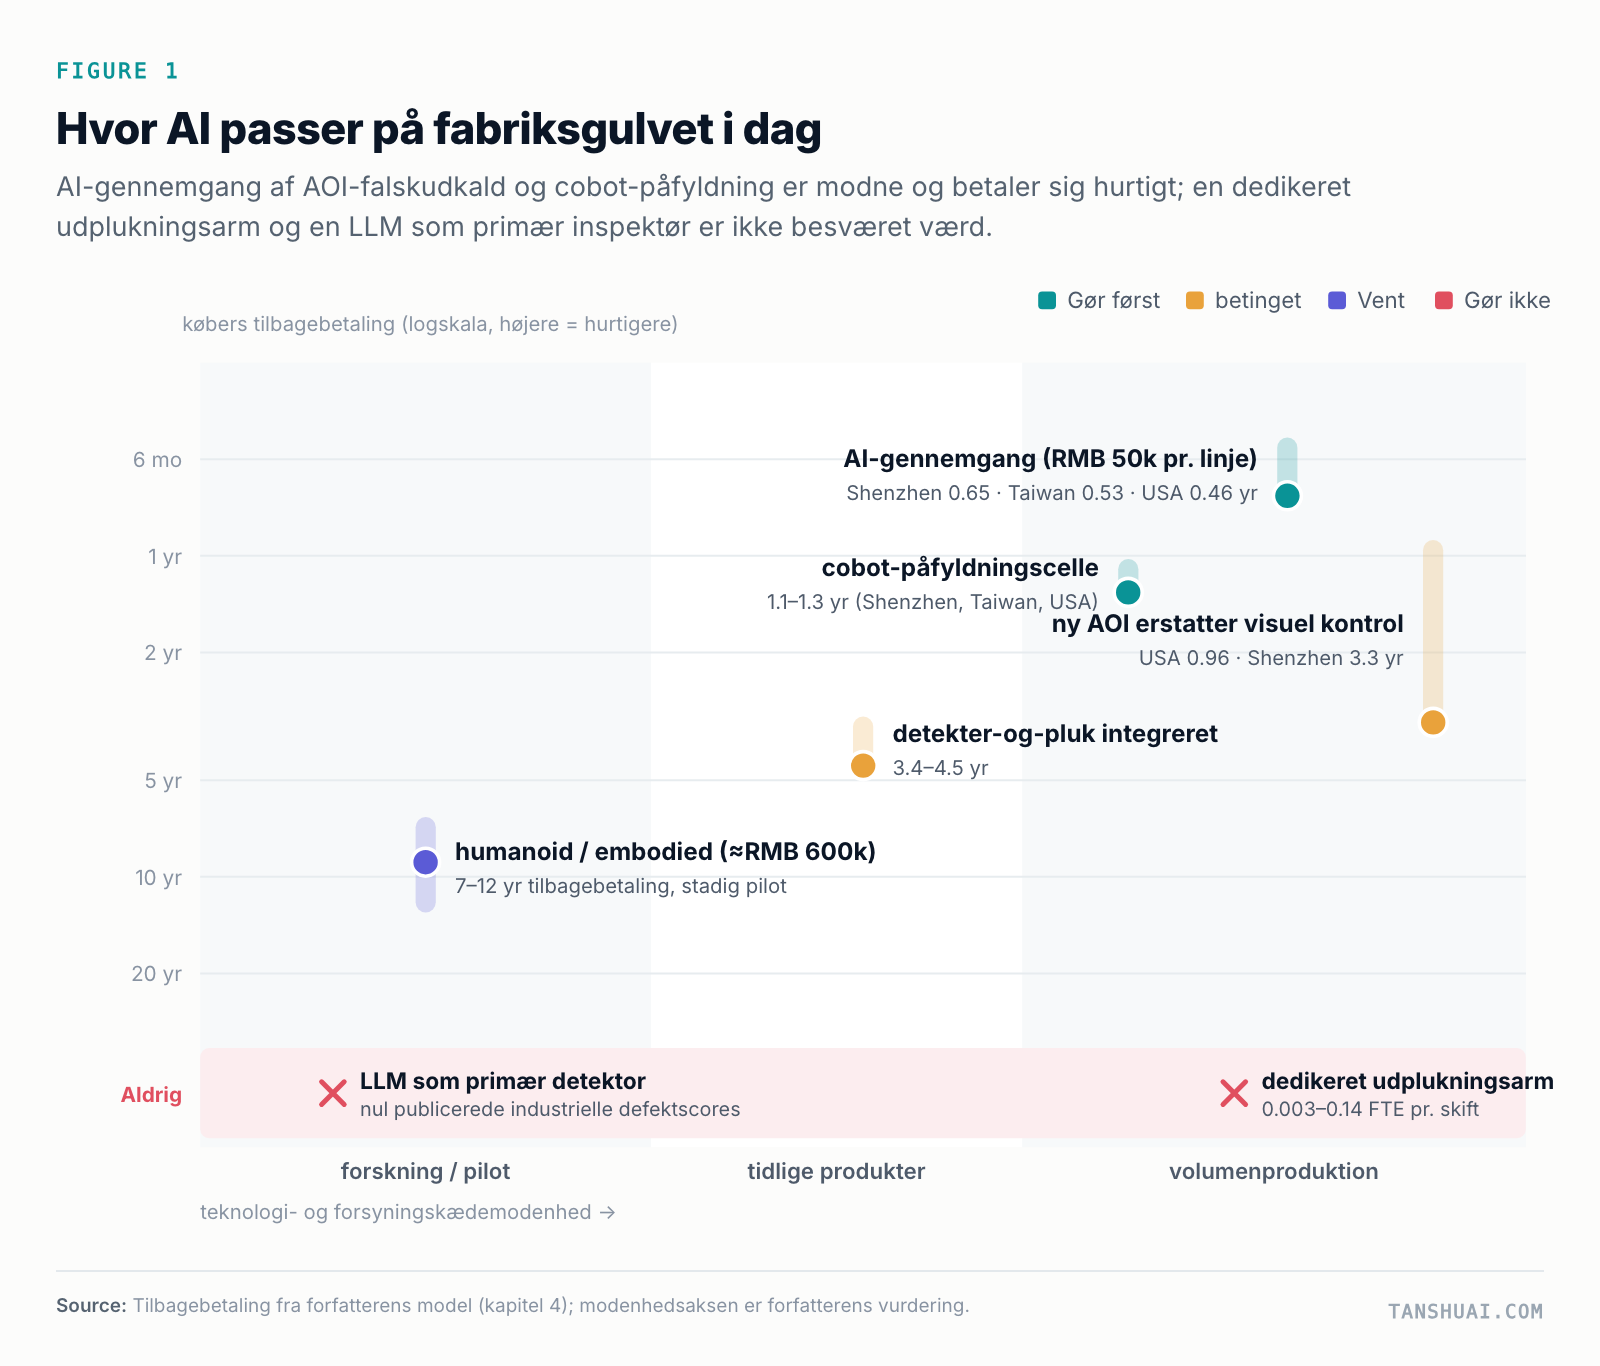 Figur 1. Hvor AI passer på fabriksgulvet i dag. Højere er hurtigere tilbagebetaling for køberen.
| Anvendelse | Dom | Nøgletal |
|---|---|---|
| AI-gennemgang af falske AOI-alarmer | Gør nu | Tilbagebetaling 0.46–0.65 år (USA, Taiwan, Shenzhen) |
| Inspektion, AOI-en dækker dårligt (håndlodning, coating, kabler, slutkontrol) | Gør nu | Samme købere, mindre konkurrence |
| Cobot lasting og losning af teststationer og pakning | Gør | Tilbagebetaling 1.1–1.5 år |
| En ny AOI til at erstatte manuelle visuelle kontroller | Afhænger af løn | 0.96 år i USA, 3.3 i Shenzhen |
| Detekter-og-pluk i én integreret celle | Afhænger af volumen | 3.4–4.5 år |
| Humanoide og andre legemliggjorte robotter | Vent | 7–12 år, stadig i pilot |
| En robotarm kun til at sortere dårlige boards fra | Lad være | Pluk tager 0.003–0.14 af en person pr. skift |
| En multimodal LLM som primær inspektør | Lad være | Nul publicerede industrielle defektscorer |
Hvor folkene er på en SMT-linje
En volumen-SMT-linje er allerede stærkt automatiseret. Boards går gennem pastatryk, 3D-loddepastainspektion (SPI), placering, en valgfri AOI før reflow, reflow, AOI efter reflow, røntgen (AXI) på en stikprøve, når der er BGA'er, og derefter in-circuit- og funktionstest, visuel inspektion og pakning. Takten er omkring 13–22 sekunder pr. board, og en linje har normalt tre til fem AOI'er. Én laptop-ODM budgetterede RMB 30.6 million til AOI'er over 18 linjer.
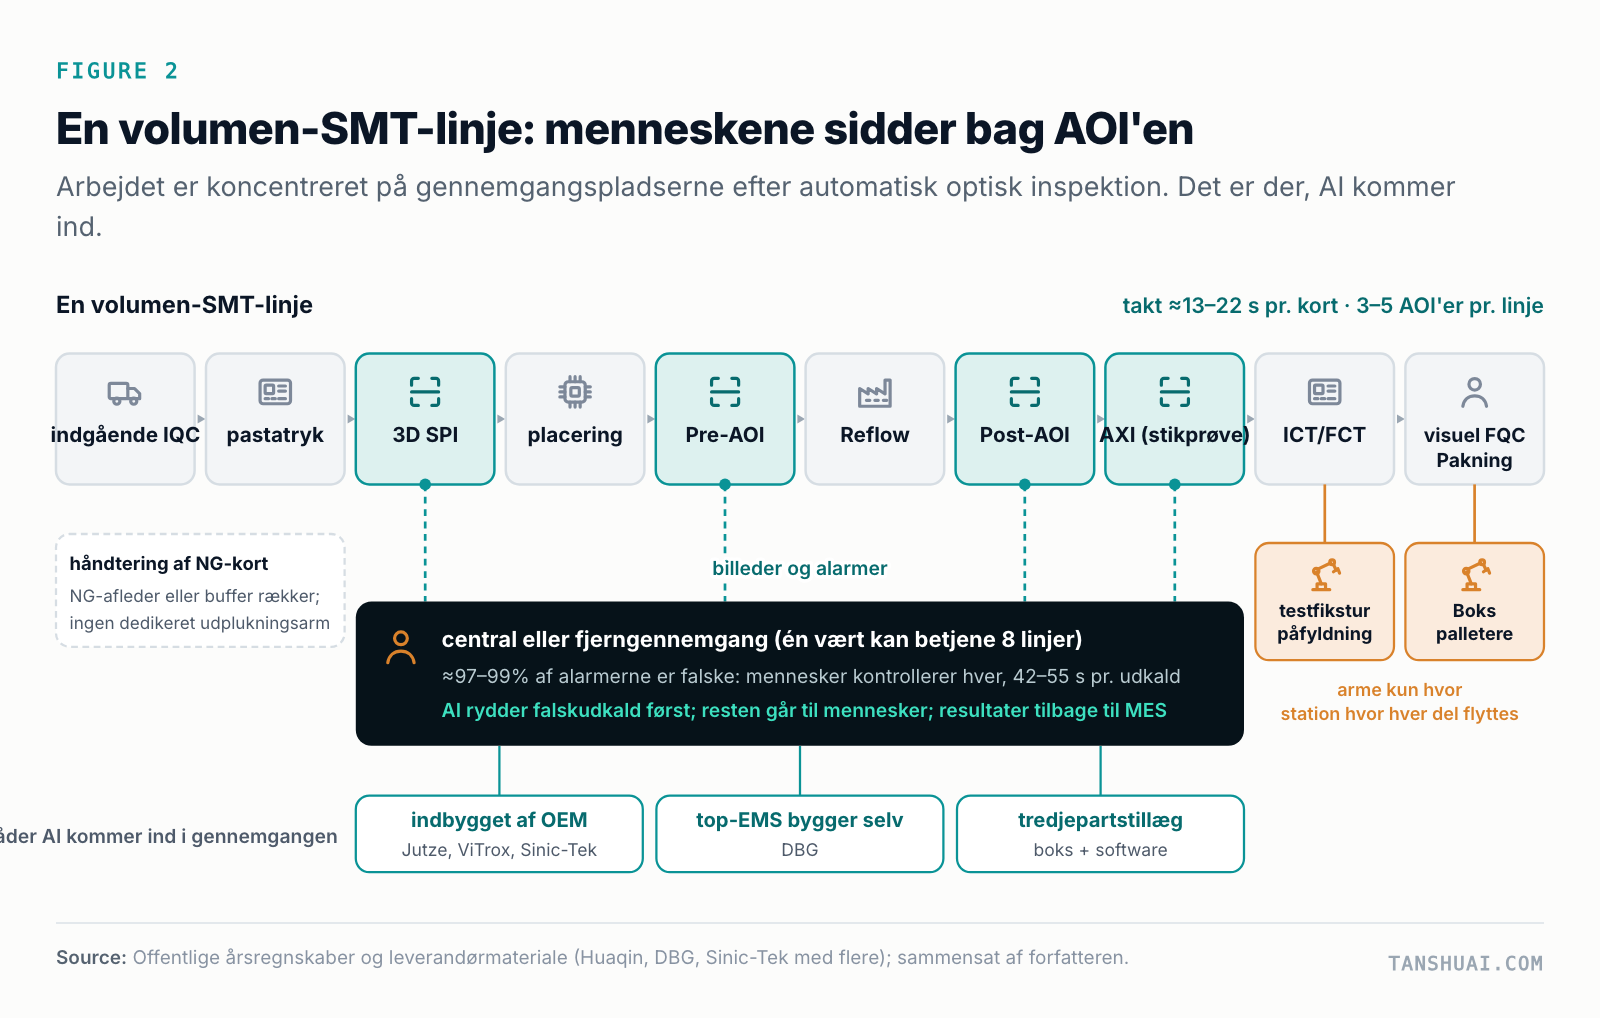 Figur 2. En volumen-SMT-linje. Folkene sidder bag AOI'erne.
Folkene står ikke på samlebåndet. De sidder bag AOI'erne. En AOI er indstillet til aldrig at overse en defekt, så den alarmerer alt for meget: i de tilfælde, jeg fandt, er omkring 97–99% af dens alarmer falske alarmer om boards, der er fine. En reviewer ser på hver alarm, hvilket tager 42–55 sekunder. På en travl linje er det omkring 448 falske alarmer pr. skift, eller 5.2–6.8 timer af én persons skift. Fabrikken i det tilfælde bemandede to reviewere pr. skift.
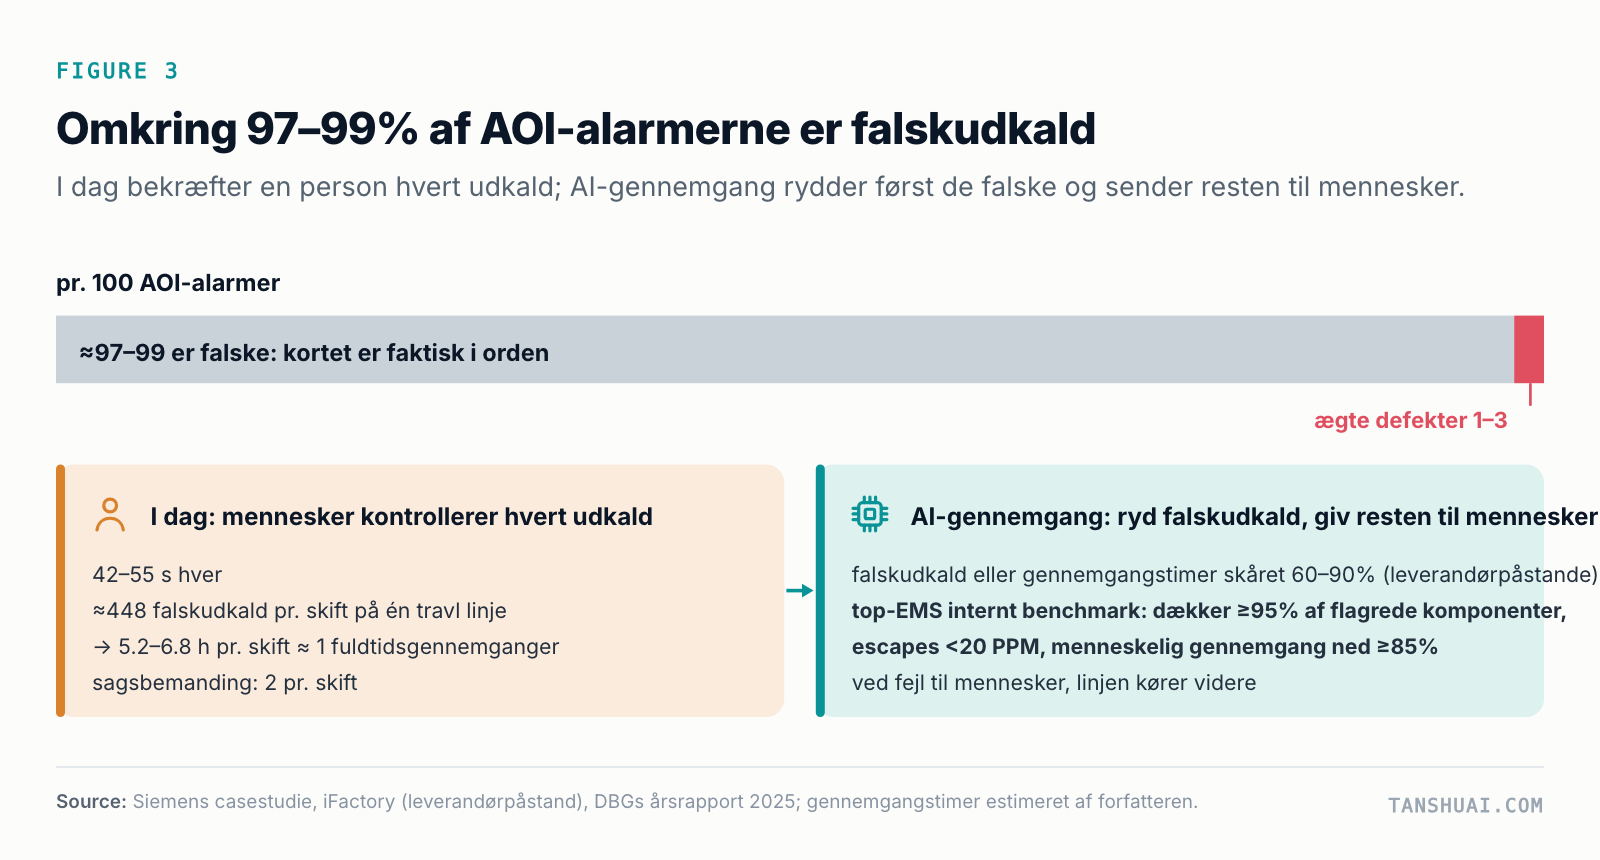 Figur 3. Af hver 100 AOI-alarmer er omkring 97–99 falske.
Den gennemgangsplads er, hvor AI kommer ind, og den kommer ind på tre måder. AOI-producenter bygger den ind i nye maskiner: Jutze siger, at deres AI 3D AOI «fjerner menneskelig gennemgang ved inspektion», ViTrox har lanceret en AI-AOI, og Sinic-Tek udvikler én sammen med Tencent. De største EMS-selskaber bygger deres egne. Og tredjeparter skruer en boks med software på de AOI'er, en fabrik allerede har.
Hvad der virker: AI-gennemgang på AOI-ens egne billeder
Den tilgang, der virker, er ikke glamourøs. En overvåget model, trænet på de udsnit, AOI-en allerede gemmer, sidder lige efter AOI-en og svarer OK, NG eller «spørg en person». Leverandører hævder, at den reducerer falske alarmer eller gennemgangstimer med 60–90%. Det bedste offentlige bevis, jeg fandt, står i en EMS-årsrapport: DBG's interne system dækker mindst 95% af de dele, deres AOI'er alarmerer om, holder lækager under 20 PPM og har reduceret menneskelig gennemgang med mindst 85%. Hvis du vil sælge til en tier-1 EMS, er det den liste, du vil blive målt mod.
To detaljer betyder mere end modellen.
Den første er billedet. Folk spørger ofte, om et godt kamera og en stor model kunne erstatte AOI-en. Et generelt 4K-kamera, der ser på et helt 300 mm-panel, får omkring 78 µm pr. pixel; en AOI arbejder på 8–20 µm. Ved 78 µm er en 0402-modstand omkring 13 gange 6 pixels, nok til at se, om den er der, men ikke om dens loddeforbindelser er gode, og en 01005 er omkring 5 gange 3 pixels, det vil sige usynlig. AI'en arbejder på AOI-ens billeder. Den erstatter ikke optikken.
Den anden er, hvad der sker, når den fejler. Boksen skal fejle åbent: hvis den crasher eller bliver usikker, går hver alarm til en person, og linjen kører videre. En fabrik accepterer ikke en boks, der kan stoppe en linje, og den bør ikke acceptere en, der stille kan slippe et dårligt board igennem.
Multimodale modeller er lærere, ikke inspektører
Det oplagte spørgsmål i 2026 er, om en front-multimodal model bare kan se på boardet. Ikke endnu. Pr. 11. november 2026 havde ikke ét eneste af flagskibene udgivet mellem september og november (GPT-6.x, Gemini 4, Claude Fable 5.2, Qwen3.8 og andre) en publiceret score på MMAD, MVTec AD 2, VisA, Real-IAD eller UniPCB, de benchmarks, der tester industrielle defekter.
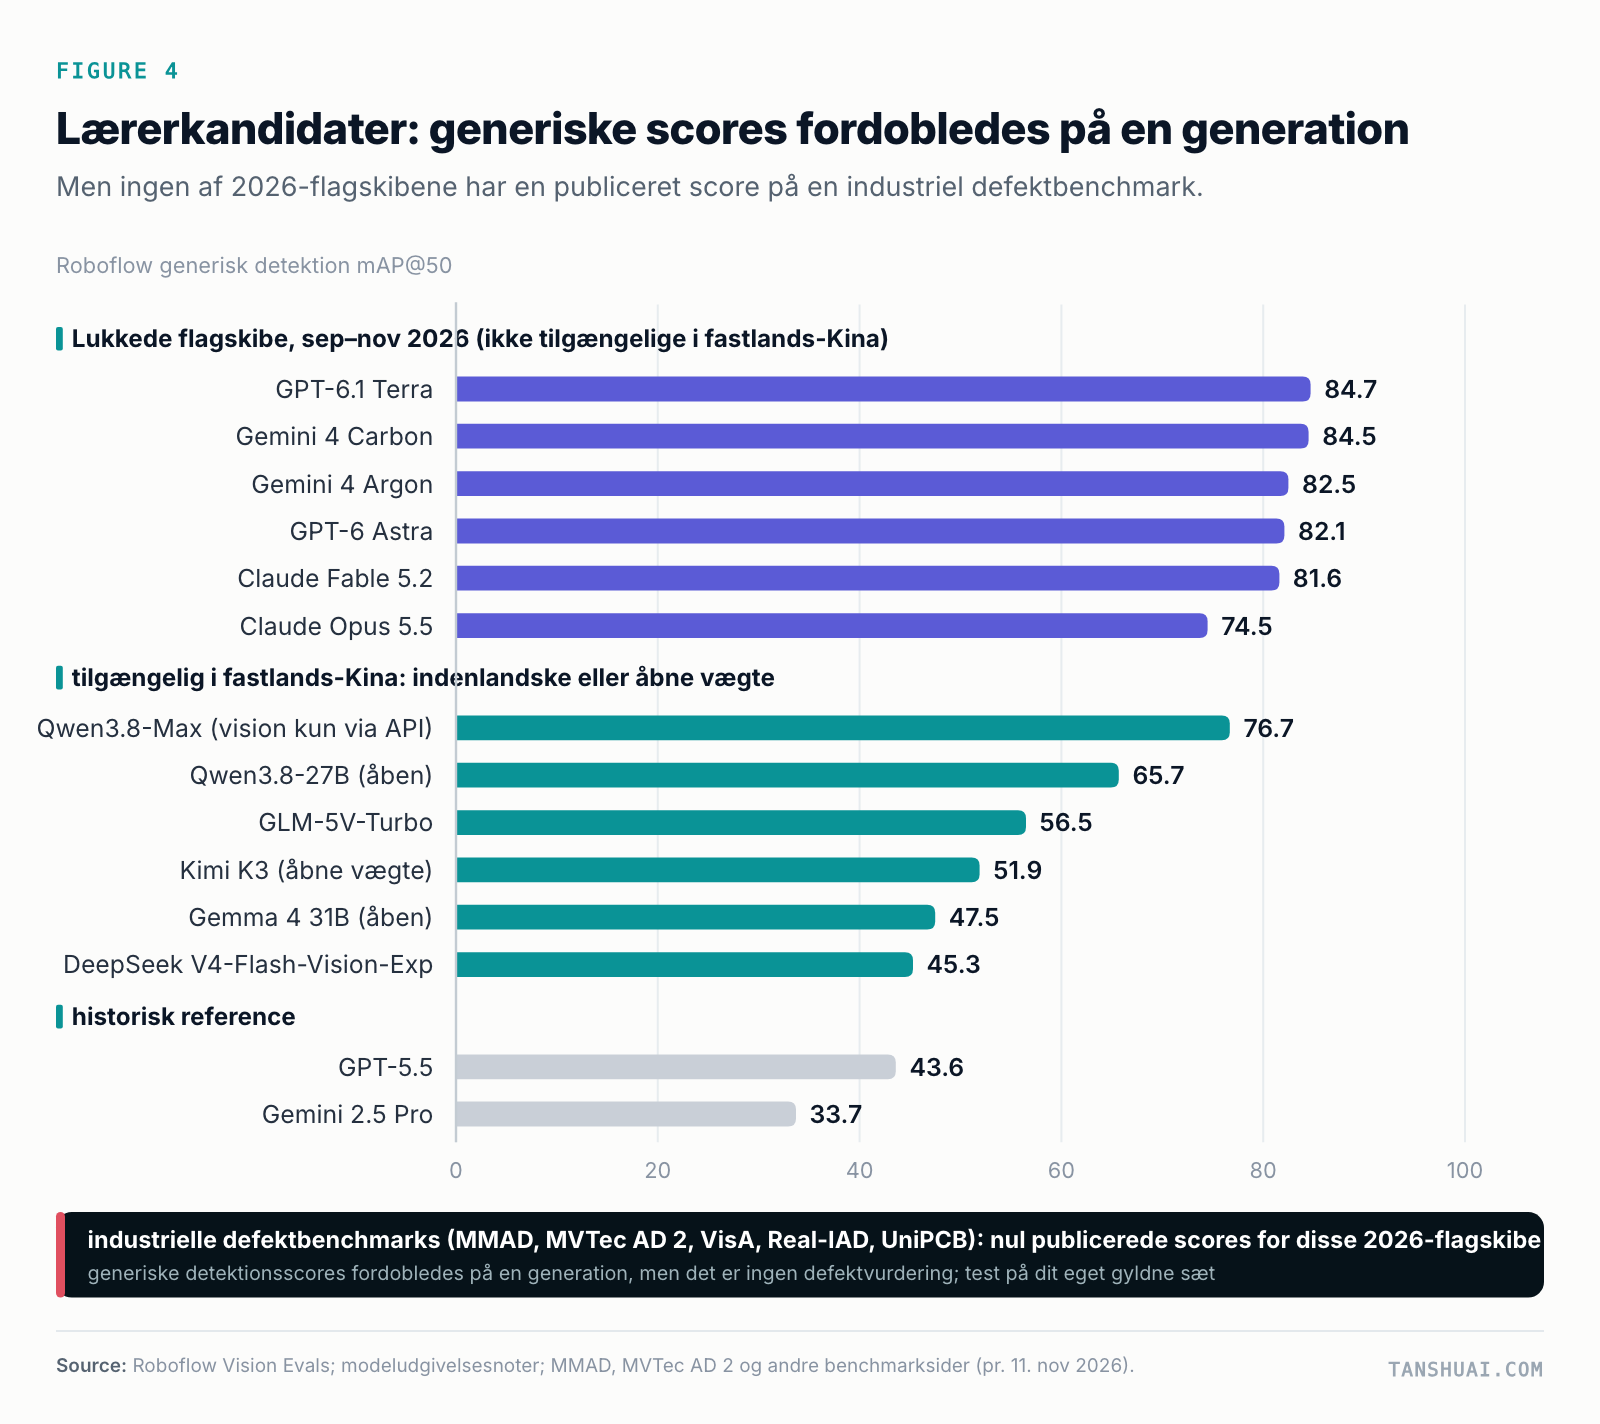 Figur 4. Generiske detektionsscorer fordobledes på én generation. Industrielle defektscorer mangler.
Deres generiske detektionsscorer fordobledes omtrent på én generation, men at tegne en boks rundt om en person eller bil er ikke det samme som at vurdere en loddeforbindelse. På MMAD, som spørger «er der en defekt?», scorer menneskelige eksperter 95.2, og det bedste resultat fra en generel model, jeg fandt, er 83.1. I ACM MM 2026 PCBA-udfordringen scorede de fem bedste systemer, inklusive ét trænet på 6,600 rigtige linjebilleder, 77–82 på defekt-eller-ikke, selvom tælling af dele og læsning af attributter nåede 95–100. Produktion kræver 99% og mere.
Så jeg ville bruge dem som lærere. En frontmodel formærker og triagerer nye billeder, for omkring $23–196 pr. model pr. runde. Folk afgør: to eller tre etikettører arbejder blindt, og en senioringeniør beslutter. Etiketterne går ind i et gyldent sæt, og en lille 8-bit model trænes på dem for at køre på boksen ved linjen. Den kører i skyggetilstand i to til fire uger, logger beslutninger men ændrer intet, og går live først, efter at den har passeret portene.
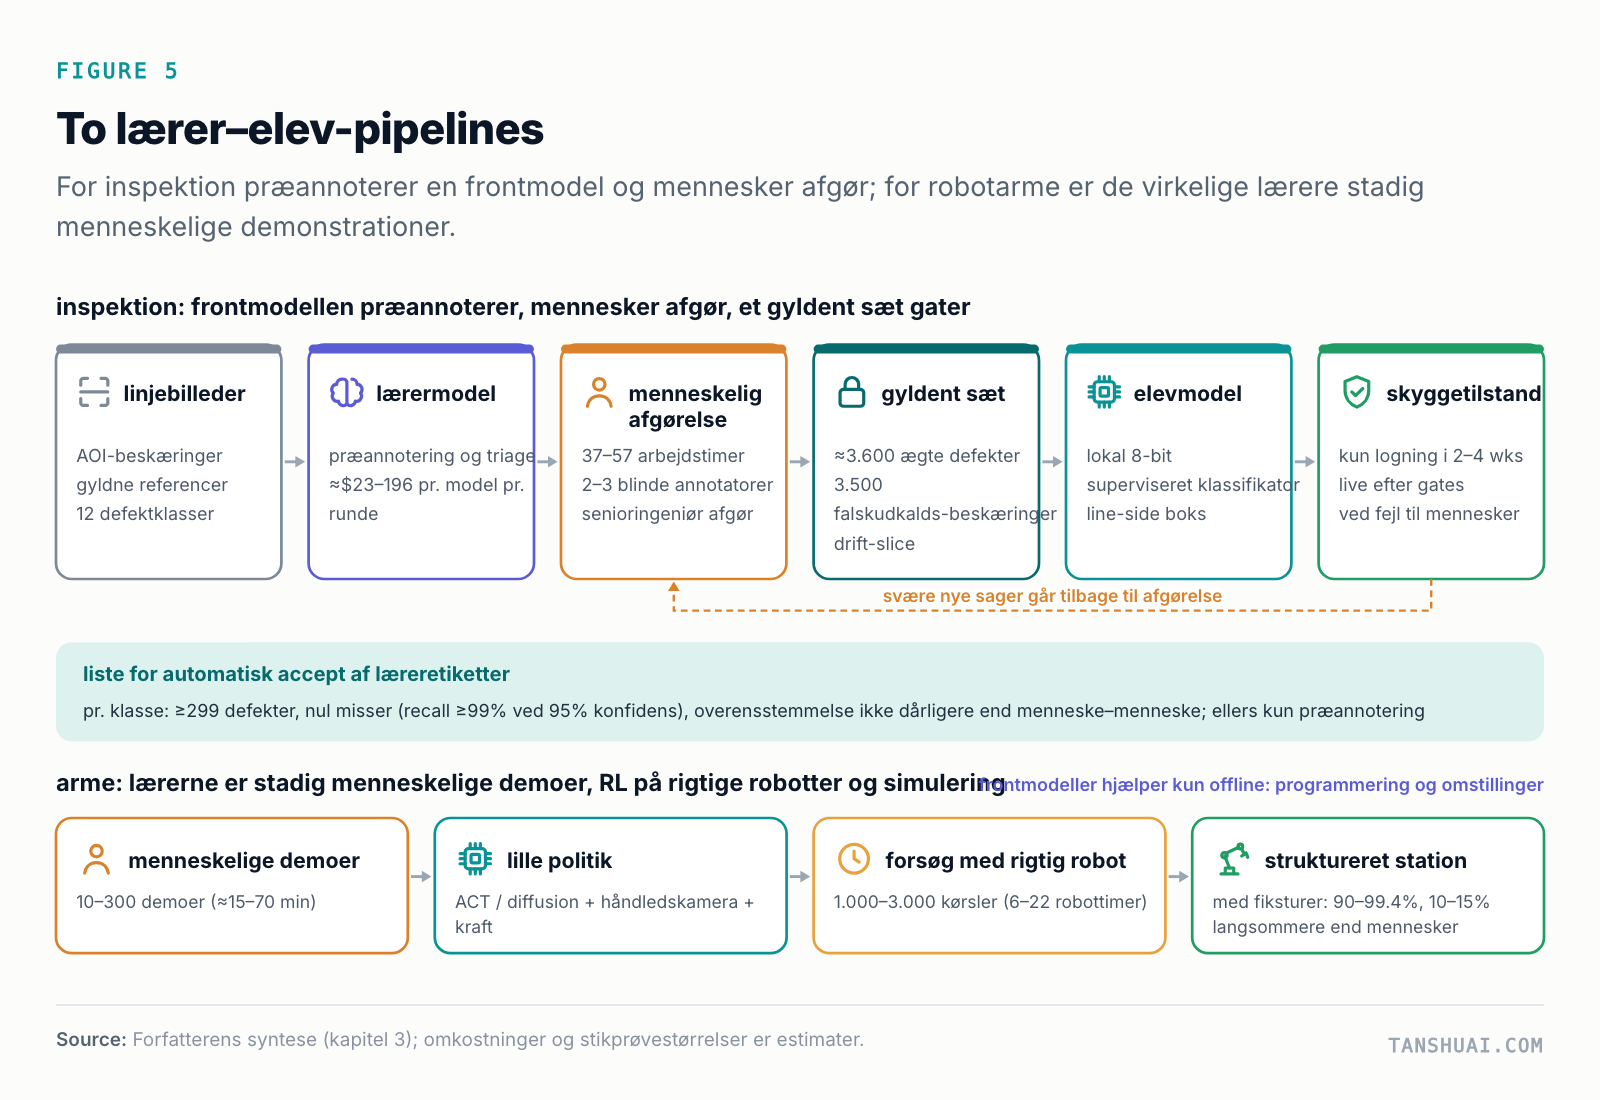 Figur 5. To lærer-elev-pipelines. For arme er lærerne stadig mennesker.
Porten er den del, de fleste projekter springer over, og den er for det meste aritmetik. For at vise 99% recall ved 95% konfidens med nul oversete skal du have 299 rigtige defekter af den klasse i det gyldne sæt. For 95% skal du have 59. For 99.9% skal du have 2,995, hvilket ingen køber kan samle før et køb. Min regel: accepter lærerens etiketter automatisk kun for defektklasser, der klarer 299 med nul oversete, og kun hvis modellen stemmer overens med facit mindst lige så godt, som to mennesker stemmer overens med hinanden. For enhver anden klasse formærker læreren, og en person beslutter.
For robotarme er lærerne stadig mennesker. En lille policy lærer fra 10–300 menneskelige demonstrationer, omkring 15–70 minutters armstyring, og forbedres derefter med 1,000–3,000 rigtige robottest, omkring 6–22 robottimer. Frontmodeller hjælper offline: de omskriver robotprogrammer (77–99.7% korrekte på ABB RAPID-opgaver, tjekket i simulering før udrulning), planlægger omstillinger og forklarer fejl. De sidder ikke i styringssløjfen.
At køre det inde i fabrikken
Mange elektronikfabrikker er luftgapsisolerede, og deres kunders kontrakter kræver det ofte. Det er mindre et problem, end det lyder, fordi begrænsningen ligger i processen, ikke i regnekraften.
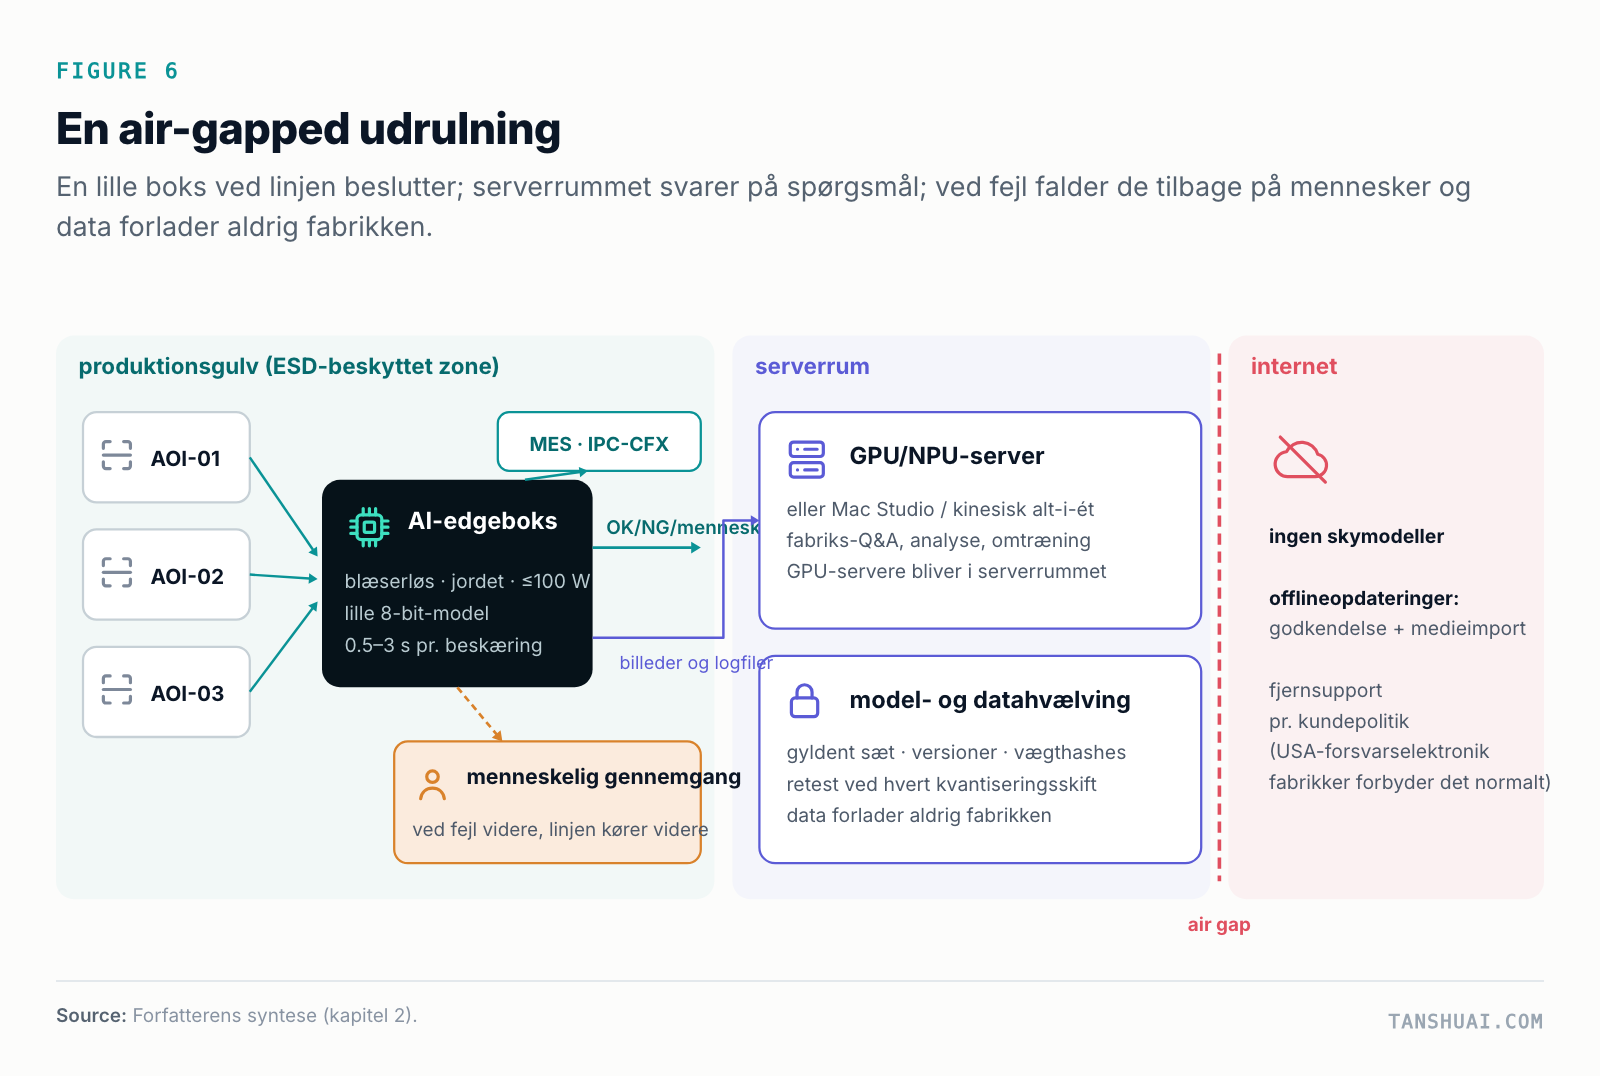 Figur 6. En luftgapsudrulning. Boksen ved linjen beslutter; serverrummet svarer på spørgsmål.
En almindelig SMT-hal er et ESD-beskyttet område, omtrent ISO 8-ækvivalent, ikke et klassificeret renrum. En ventilatorløs, jordet boks under 100 W ved siden af AOI-en håndterer inline-beslutninger på 0.5–3 sekunder pr. udsnit. GPU- eller NPU-servere står i serverrummet, hvor de håndterer spørgsmål, analyse og omtræning for hele fabrikken. Opdateringer kommer ind offline ved godkendelse og medieimport. Det gyldne sæt, modelversioner og vægthashes lever i et hvælv, og data forlader aldrig fabrikken.
Hvilken hardware du kan bruge, afhænger først af, hvor du er. I Fastlandskina er kun indenlandske modeller eller lokalt hostede åbne vægte tilgængelige. Under NVIDIA's egne eksportklassificeringer kan Jetson Thor og DGX Spark sælges til en almindelig fastlandsfabrik uden US-licens, mens DGX Station og RTX PRO 6000 ikke kan det. Et Thor-udviklerkit koster RMB 59,104 i Kina inklusive skat og trækker 40–130 W. En stor arbejdsstation er heller ikke en god delt assistent: i uafhængige tests gav en DGX Station med en model på 743 milliarder parametre 32 brugere i alt 139 tokens pr. sekund, omkring 4 hver.
Om præcision er 8-bit sikkert. Leverandørernes kvantiseringsbevidste 4-bit er normalt fint til modeller på 70 milliarder parametre og derover. Ved 3-bit og lavere falder scorerne 7–15 point i gennemsnit og 20–34 point på diagrammer. De større risici ligger i serveringsstakken. I én undersøgelse divergerede 82.5% af gentagne kørsler af en 4-bit model med præfiks-cache aktiveret, mod 37.4% ved 16-bit. I en anden var 7 af Ollamas 305 officielle kodemodel-tags i praksis i stykker, selvom filerne var intakte, og ingen af 198 populære GGUF-repositorier dokumenterede, hvordan deres filer var bygget. Min regel er enkel: kør det gyldne sæt igen efter enhver ændring af præcision eller inferensmotor.
Hvad det koster, og hvad der betaler sig
Forretningscaset koger ned til løn. En fuldt belastet inspektions- eller håndteringsarbejder koster omkring $70,000 om året i USA, $19,600 i Taiwan, $12,700 i Shenzhen, $9,100 i Malaysia og $5,300 i Vietnam. USA er omkring 5.5 gange Shenzhen.
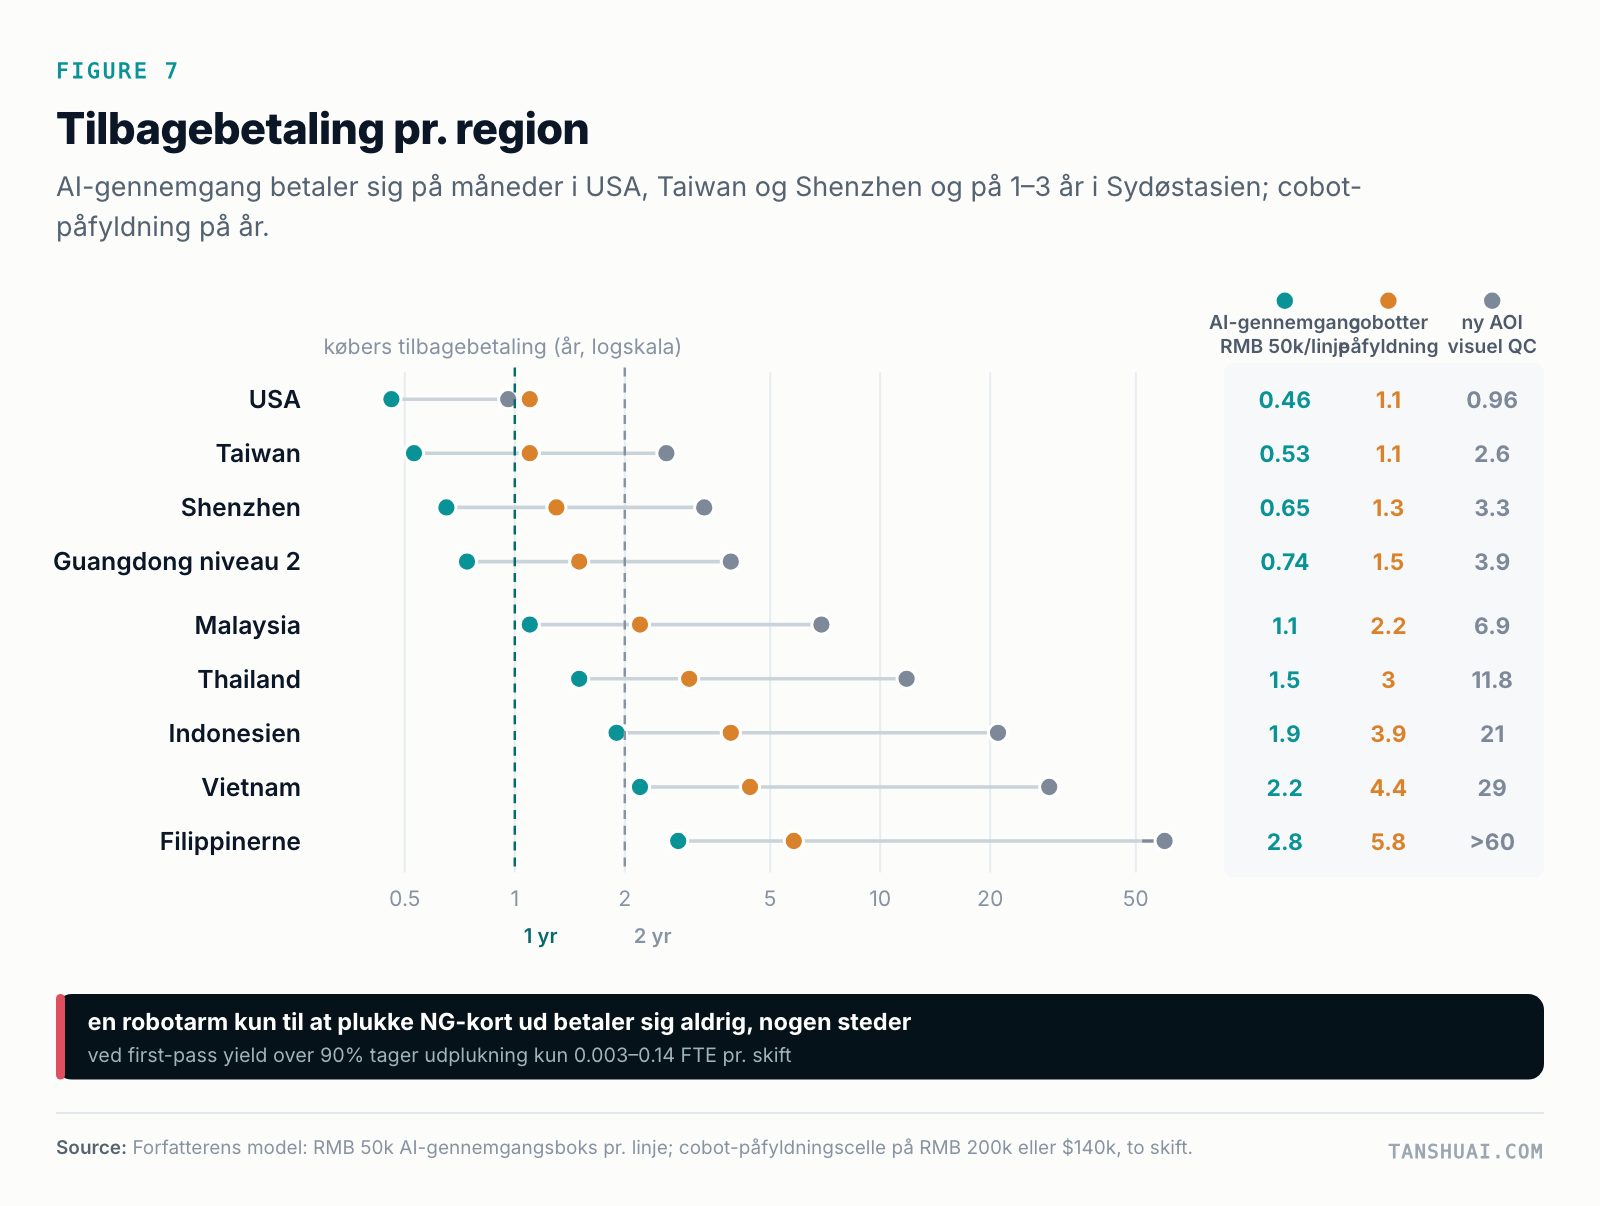 Figur 7. Tilbagebetaling pr. region for køberen.
Ved RMB 50,000 pr. linje betaler AI-gennemgang sig på 0.46 år i USA, 0.53 i Taiwan og 0.65 i Shenzhen, og på 1.1–2.8 år i Sydøstasien. En cobotcelle, der laster og losser en teststation over to skift, ved RMB 200,000 eller $140,000, betaler sig på 1.1–1.3 år i USA, Taiwan og Shenzhen. En ny AOI købt for at erstatte manuelle visuelle kontroller betaler sig på under et år i USA, men tager 3.3 år i Shenzhen.
Det, der ikke betaler sig, er en robotarm, hvis eneste job er at trække dårlige boards af en SMT-linje. Over 90% first-pass yield tager pluk mellem 2.5 og 100 minutter pr. skift, hvilket er 0.003–0.14 af en person. En NG-afleder eller en buffer gør allerede det job.
To forbehold om pris. Ingen tredjepart publicerer en RMB-pris for AI-gennemgang; leverandører giver pris fra sag til sag efter en gratis prøve. Mit bedste skøn over, hvad en mellemstor køber i Fastlandskina betaler en tredjepart, er RMB 10,000–30,000 pr. linje engangsvis eller RMB 5,000–10,000 om året, så RMB 50,000 i tilbagebetalingsmodellen er en øvre grænse, ikke en listepris. Og for den, der sælger ind til USA, betyder det noget, hvor hardwaren er lavet: robotarme lavet i Fastlandskina betaler omkring 40% i samlet US-told, mod 10–15% fra Sydøstasien eller Taiwan.
Et reelt marked, men et lille
Publicerede størrelser for «AI-visuel inspektion» afviger med mere end ti gange, fordi hvert firma tæller noget forskelligt, fra kameraer til testtjenester. Ingen af dem er brugbare til at afgøre, om man skal bygge et gennemgangsprodukt. Så jeg talte nedefra og op.
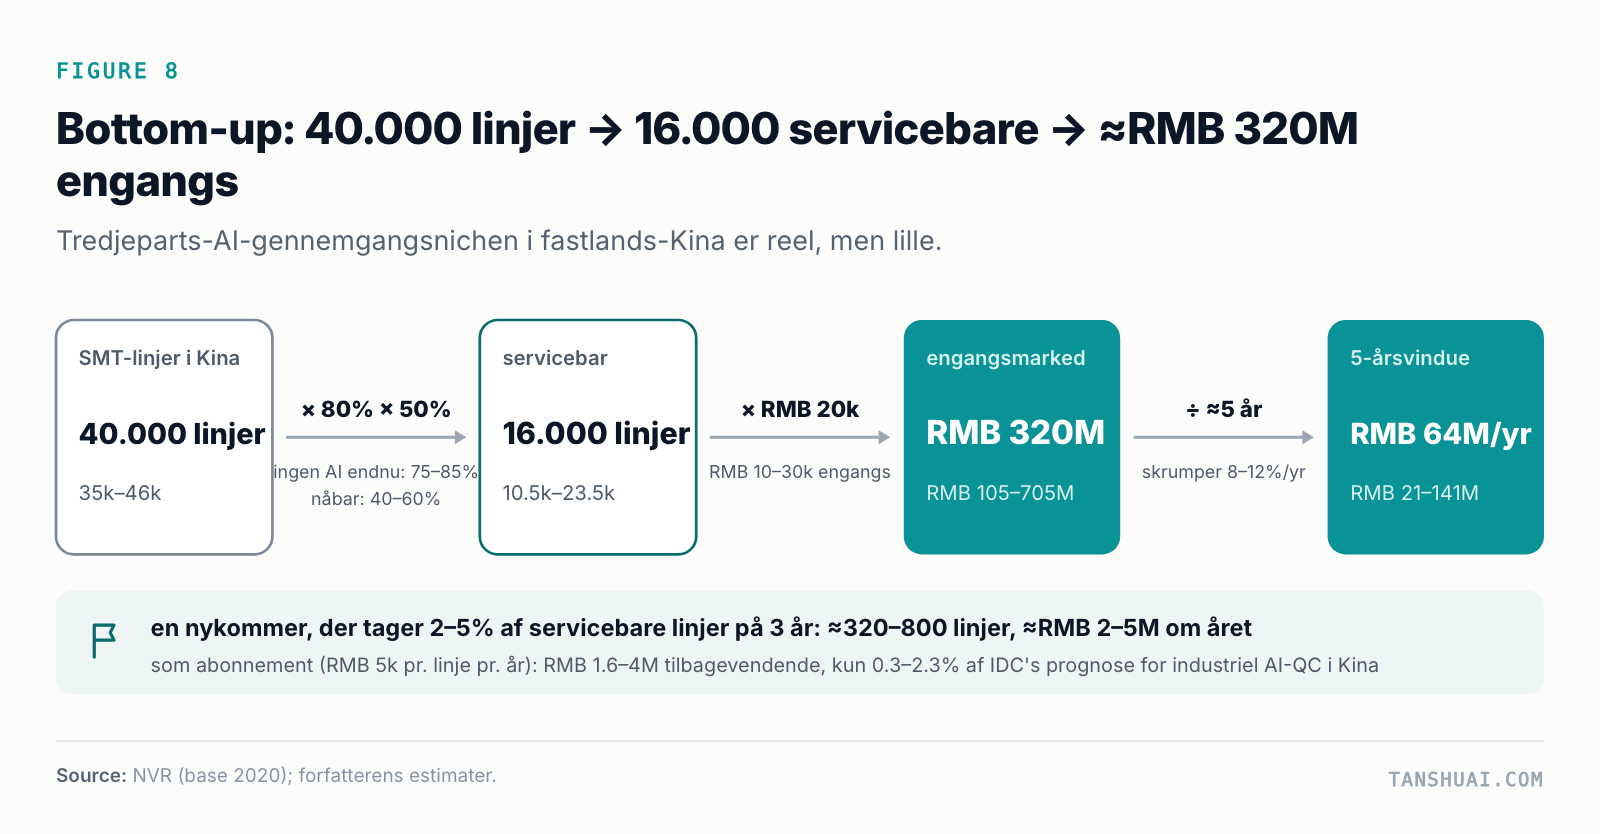 Figur 8. Bottom-up-marked for tredjeparts AI-gennemgang i Fastlandskina.
Fastlandskina har omkring 40,000 SMT-linjer og omkring 44,000 inline-AOI'er uden AI-gennemgang. Tag andelen uden AI og andelen, en tredjepart faktisk kan nå, og omkring 16,000 linjer er betjenbare. Ved RMB 20,000 pr. linje er det et engangsmarked på omkring RMB 320 million (spænd 105–705 million). Vinduet varer omkring fem år, fordi AOI-producenter nu leverer AI i nye maskiner, og den installerede base uden det krymper med 8–12% om året.
Kilen er også overfyldt. AOI-producenter bygger gennemgang ind, de største EMS-selskaber bygger deres egne, og platformleverandører som Hikvision og SmartMore sælger hårdt. En af de førende AI-synleverandører rapporterede 2025-omsætning på RMB 1.086 billion og et nettotab på RMB 991 million efter en priskrig. Marginer ligger hos produktificeret hardware: synplatforme og AOI-producenter tjener 46–67% bruttomargin, mens AI-løsningsleverandører tjener 35–37% og taber penge. Kontantstrømmen er også langsom. De sædvanlige vilkår er 30% ved underskrift, 60% efter accept og 10% holdt i et år, så fuld betaling tager to til tre år. Tilgodehavender løber 51–99 dage for standardprodukter og 188–319 dage for projektbaseret udstyr.
Det rum, der er tilbage, er specifikt: mellemstore EMS-selskaber med 10–40 linjer, ældre eller blandede AOI'er og ingen AI-opgradering fra AOI-producenten, plus de inspektioner, AOI'er dækker dårligt, såsom through-hole og håndlodning, konform coating, kabler, konnektorer og FPC'er, samt slutudseende og skruer.
Robotarme og legemliggjort AI
Indlært robotstyring virker i dag, hvor stationen er struktureret. Med fixturer og en kendt del når små policyer 90–99.4% succes, 10–15% langsommere end en person. Tag strukturen væk, og tallene falder: 29–67% på konnektorer, policyen ikke har set, 37–59% ved pluk fra et bevægeligt samlebånd, og 0–5.5%, når en front-sprogmodel styrer leddene direkte.
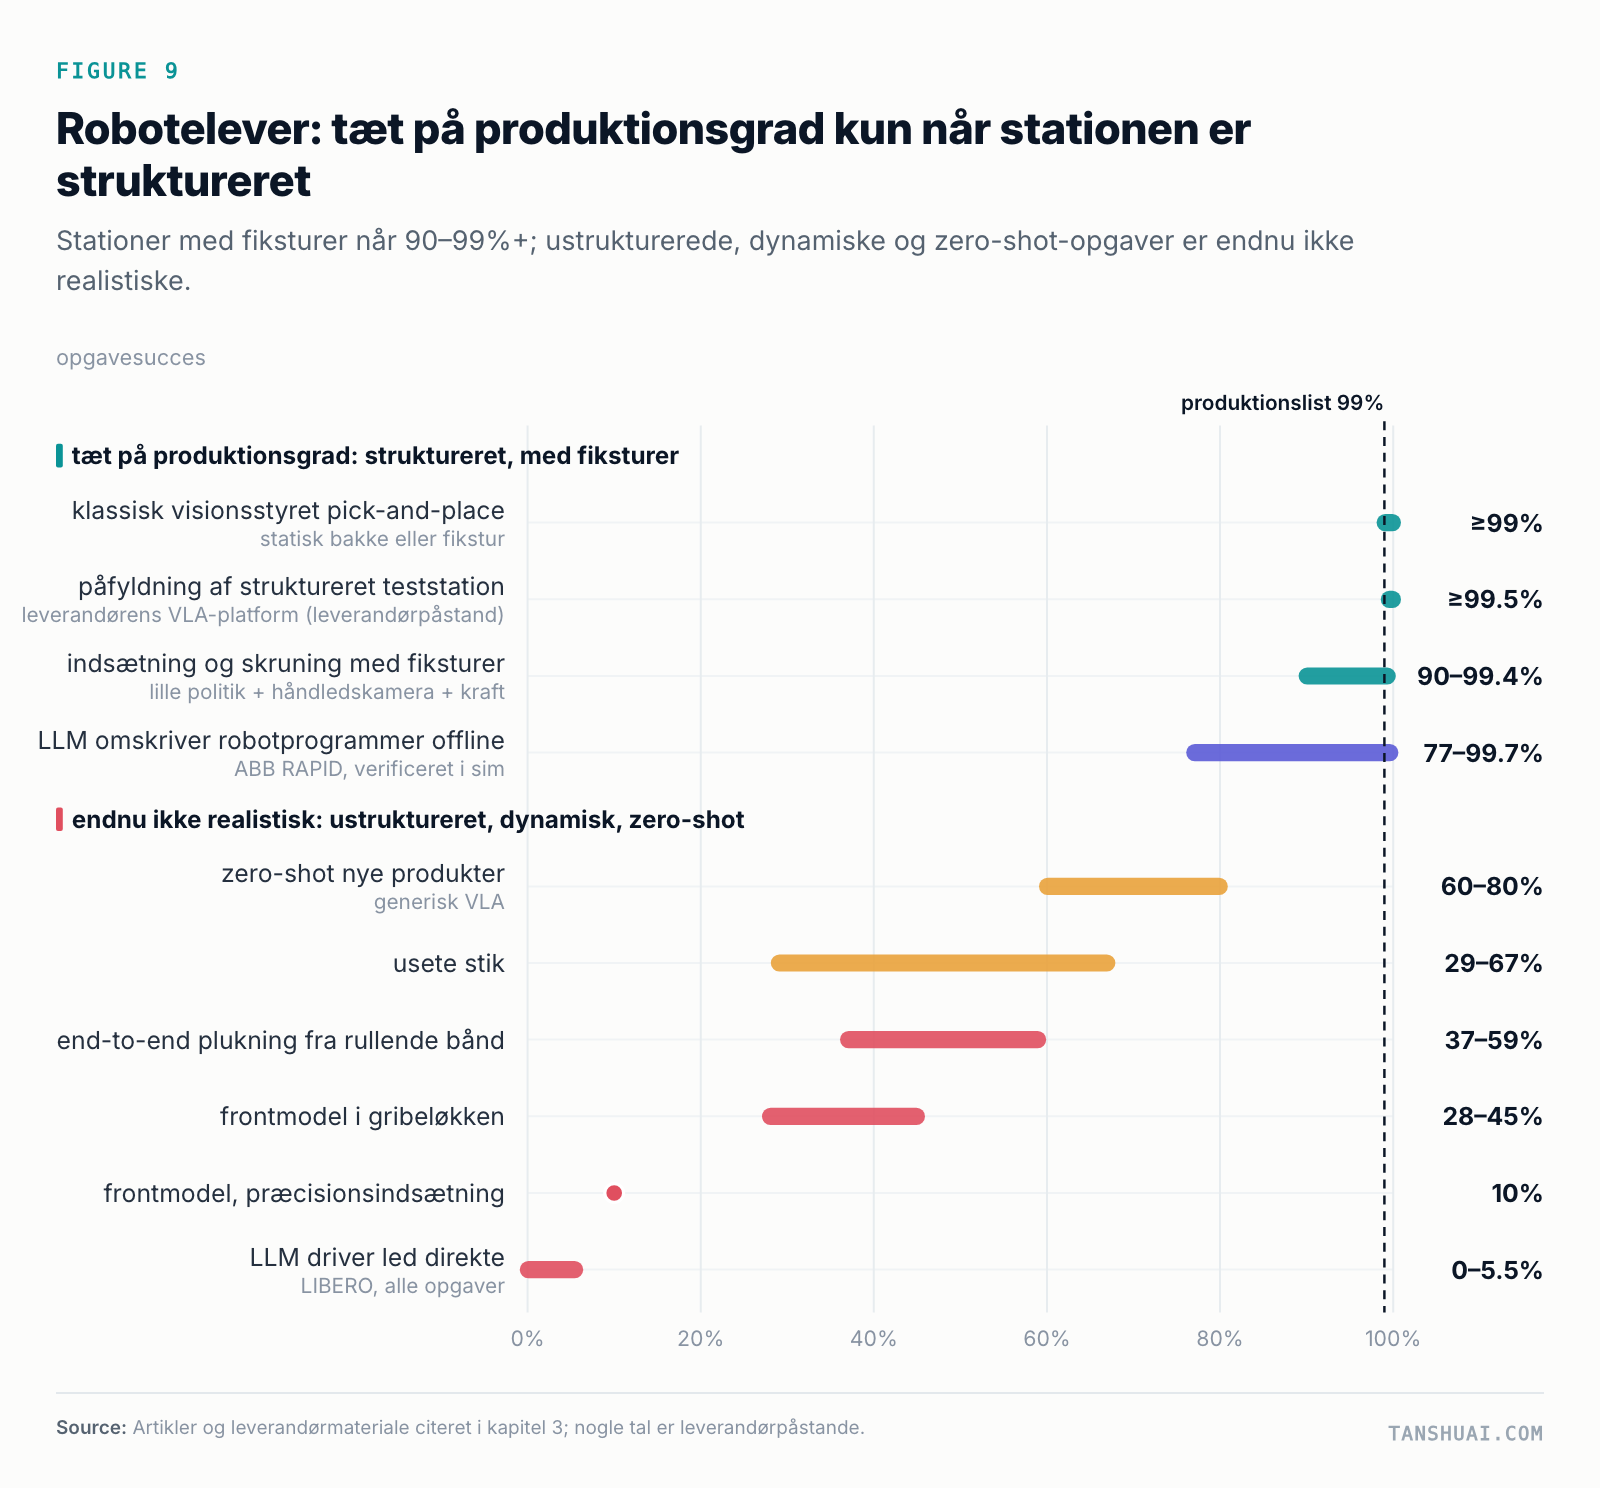 Figur 9. Robotelever er nær produktionsgrad kun, når stationen er struktureret.
In-plant-udrulninger afslører mindre, end overskrifterne antyder. Af de fabriksudrulninger, jeg fulgte, publicerer de fleste kun, hvor længe eller hvor meget de kørte. Ingen publicerer succesrate, takt og interventionsrate sammen, og nogle af overskriftstallene er mål snarere end resultater. Når jeg omregner de publicerede tal til faktisk erstattet arbejdskraft, er kløften stor: en struktureret armcelle erstatter omkring 0.82 af en arbejder pr. skift; en humanoid på 40% af menneskelig hastighed, omkring 0.26; en humanoid, der fjernstyres 40% af tiden, omkring 0.05.
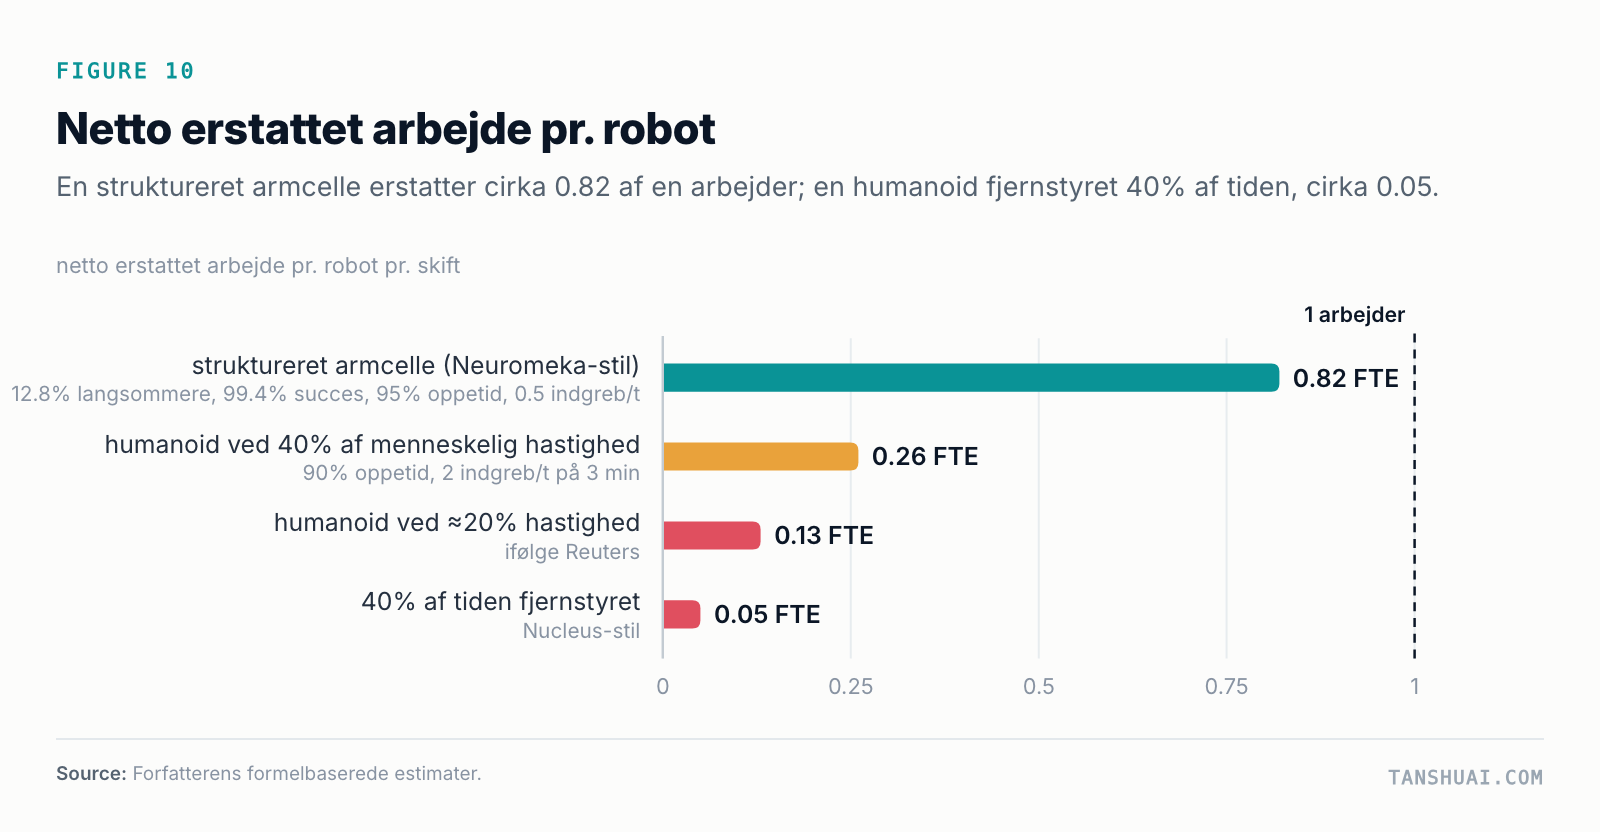 Figur 10. Netto erstattet arbejdskraft pr. robot pr. skift.
Stakken er ved at lægge sig i lag. Frontmodeller planlægger og skriver programmer offline, på en skala af sekunder til minutter. Små policyer som ACT, diffusionspolicyer og små VLA'er kører i cellen med handlingsblokke på 100–300 ms; ifølge leverandørens tal kører en lille ACT-policy på omkring 50 ms på et kantkort. Bevægelsesstyring forbliver hos robotcontrolleren i millisekundtakt, og sikkerheden forbliver deterministisk. Standarderne er enige: under EU's maskinforordning kræver en sikkerhedsfunktion, der bruger maskinlæring, en vurdering fra et bemyndiget organ fra 20. januar 2027, og standarderne, der ville give AI en certificeringsvej inde i sikkerhedsfunktioner, forventes ikke at blive færdige før 2027–2029.
Så de næste to år ville jeg købe certificerede arme, lægge indlært perception og små policyer i dem, holde sikkerheden deterministisk og vente på produktionsdata fra 2027 og 2028, før jeg satser på humanoider.
Hvad jeg ville og ikke ville bygge
| Byg | Byg ikke |
|---|---|
| AI-gennemgang og defektklassificering på AOI-billeder, til mellemstore EMS med ældre eller blandede AOI'er | En generel «AI plus robotarm»-platform |
| Inspektion, AOI'en dækker dårligt: through-hole og håndlodning, konform coating, kabler, konnektorer og FPC'er, slutudseende og skruer | En multimodal LLM som primær inspektør |
| Cobotceller til stationer, hvor hver del håndteres (testfixturer, bakker, pakning), med inspektion som tillæg | En robotarm kun til at sortere NG-boards fra; brug en afleder eller buffer |
| Et gyldent sæt og skyggetilstand på en rigtig linje, før nogen påstand | Humanoider eller robotter-som-service på en SMT-linje |
| Ventilatorløse kantbokse ved linjen, servere i serverrummet | Frontmodeller i en styringssløjfe eller sikkerhedsfunktion |
Den fælles tråd er med vilje kedelig: vælg en smal opgave med en klar ejer, mål den på fabrikkens egne billeder, og lad fabrikkens eksisterende maskiner fortsætte med at gøre det, de allerede gør godt.
Hvad jeg ikke kunne verificere
Dette er skrivebordsresearch. Jeg testede ingen produkter på en linje. Installed-base-tal og andelen af AOI'er, der allerede kører AI, er mine skøn fra offentlige indberetninger og markedsdata, og betalingsviljetallene er skøn, som kun rigtige tilbud kan bekræfte. Mange robottal er leverandørpåstande, og jeg har markeret dem som sådan i rapporten. Modeller, priser, told og eksportregler ændrer sig hurtigt; hvert tal her er pr. 11. november 2026. Rapporten lister de åbne spørgsmål og, hvordan en pilot ville besvare hvert af dem.
Downloads
- Fuld rapport (PDF): AI Visual Inspection and Robot Arms in Electronics Factories, 2026 Assessment, offentlig udgave, med alle figurer, tabeller og kilder.
- Slides (PDF): de samme resultater i et kort deck.
Om forfatteren
Tan Shuai er teknolog og stifter med mere end tyve års arbejde inden for chips, hardware og systemsoftware, og 20 meddelte patenter. Hans arbejde har ført ham gennem Silicon Valley, New York, Chicago, Taiwan, Greater Bay Area (Shenzhen og Hongkong), Vietnam og Malaysia, med et langt fokus på avanceret produktion og forsyningskæder. I dag arbejder han som AI-forsker og -udvikler med fokus på, hvordan AI faktisk bruges på fabriksgulvet.
Han byder samtaler velkommen med folk, der bygger i dette rum, hvad enten det gælder at samle et team, finde en partner eller udveksle noter: i@tanshuai.com.