
AI-gjennomgang av falske AOI-alarmer lønner seg på måneder. En robotarm bare for å plukke ut dårlige kort gjør det aldri. Her er hva jeg fant, med fullstendig rapport og lysbilder.
Sammendrag
Elektronikkfabrikker får solgt to AI-historier på én gang: syn som inspiserer kort og robotarmer som lærer. Jeg så på begge for SMT- og PCBA-linjer i Fastlands-Kina, Taiwan, Sørøst-Asia og USA, ved hjelp av årsrapporter, standarder, eksportregler, tollsatser, benchmarks og prislister fram til 11. november 2026. Den delen som fungerer, er smal. Omtrent 97–99% av alarmene en AOI gir, er falske alarmer som en person bekrefter én etter én, og overvåkede modeller trent på AOI-ens egne bilder kutter det arbeidet med 60–90% ifølge leverandørene; ett stort EMS-selskap rapporterer en reduksjon på 85% i årsrapporten sin. Ved RMB 50,000 per linje lønner det seg på fem til åtte måneder i USA, Taiwan og Shenzhen. Cobotarmer som laster og losser teststasjoner, lønner seg på litt over ett år. En robotarm som bare legges til for å plukke ut dårlige kort, lønner seg aldri noe sted. Generelle multimodale modeller er ennå ikke inspektører: ingen av 2026-flaggskipene har en publisert score på en benchmark for industrielle defekter. De er nyttige som lærere som forhåndsmerker data for små lokale modeller. Luftgap-isolert, lokal drift er praktisk. Ettermarkedet er reelt, men lite: omtrent RMB 320 million i Fastlands-Kina, spredt over omtrent fem år.
Hvorfor jeg så på dette
Det begynte med et spørsmål fra et lite maskinvareteam jeg kjenner. De bygger og monterer elektronikk, og de vurderte et steg inn i AI-inspeksjon og robotarmer for fabrikker. Leverandører fortalte dem én historie, investorer en annen, og hver demo så bra ut. De ville vite hva en fabrikk faktisk ville betale for i 2026, hva det koster å kjøre inne i en fabrikk, og hva som fortsatt er et forskningsprosjekt.
Jeg har brukt mer enn tjue år rundt chips, maskinvare og fabrikkene som bygger dem, så jeg tilbød meg å se. Jeg leste årsrapporter og prospekter fra børsnoterte AOI-, maskinsyn-, robot- og EMS-selskaper, de relevante standardene og forskriftene, eksportkontrollklassifiseringer og tollsatser, benchmarksider og artikler, og offentlige prislister. Jeg sjekket også et sett påstander fra bransjeintervjuer mot det materialet. Der den offentlige dokumentasjonen tar slutt, sier jeg det.
Hvert tall nedenfor er per 11. november 2026. Penger er i RMB til 6.7188 per US-dollar med mindre jeg sier noe annet. De fleste tall kommer fra den fullstendige rapporten, som du kan laste ned på slutten.
Resultater i korte trekk
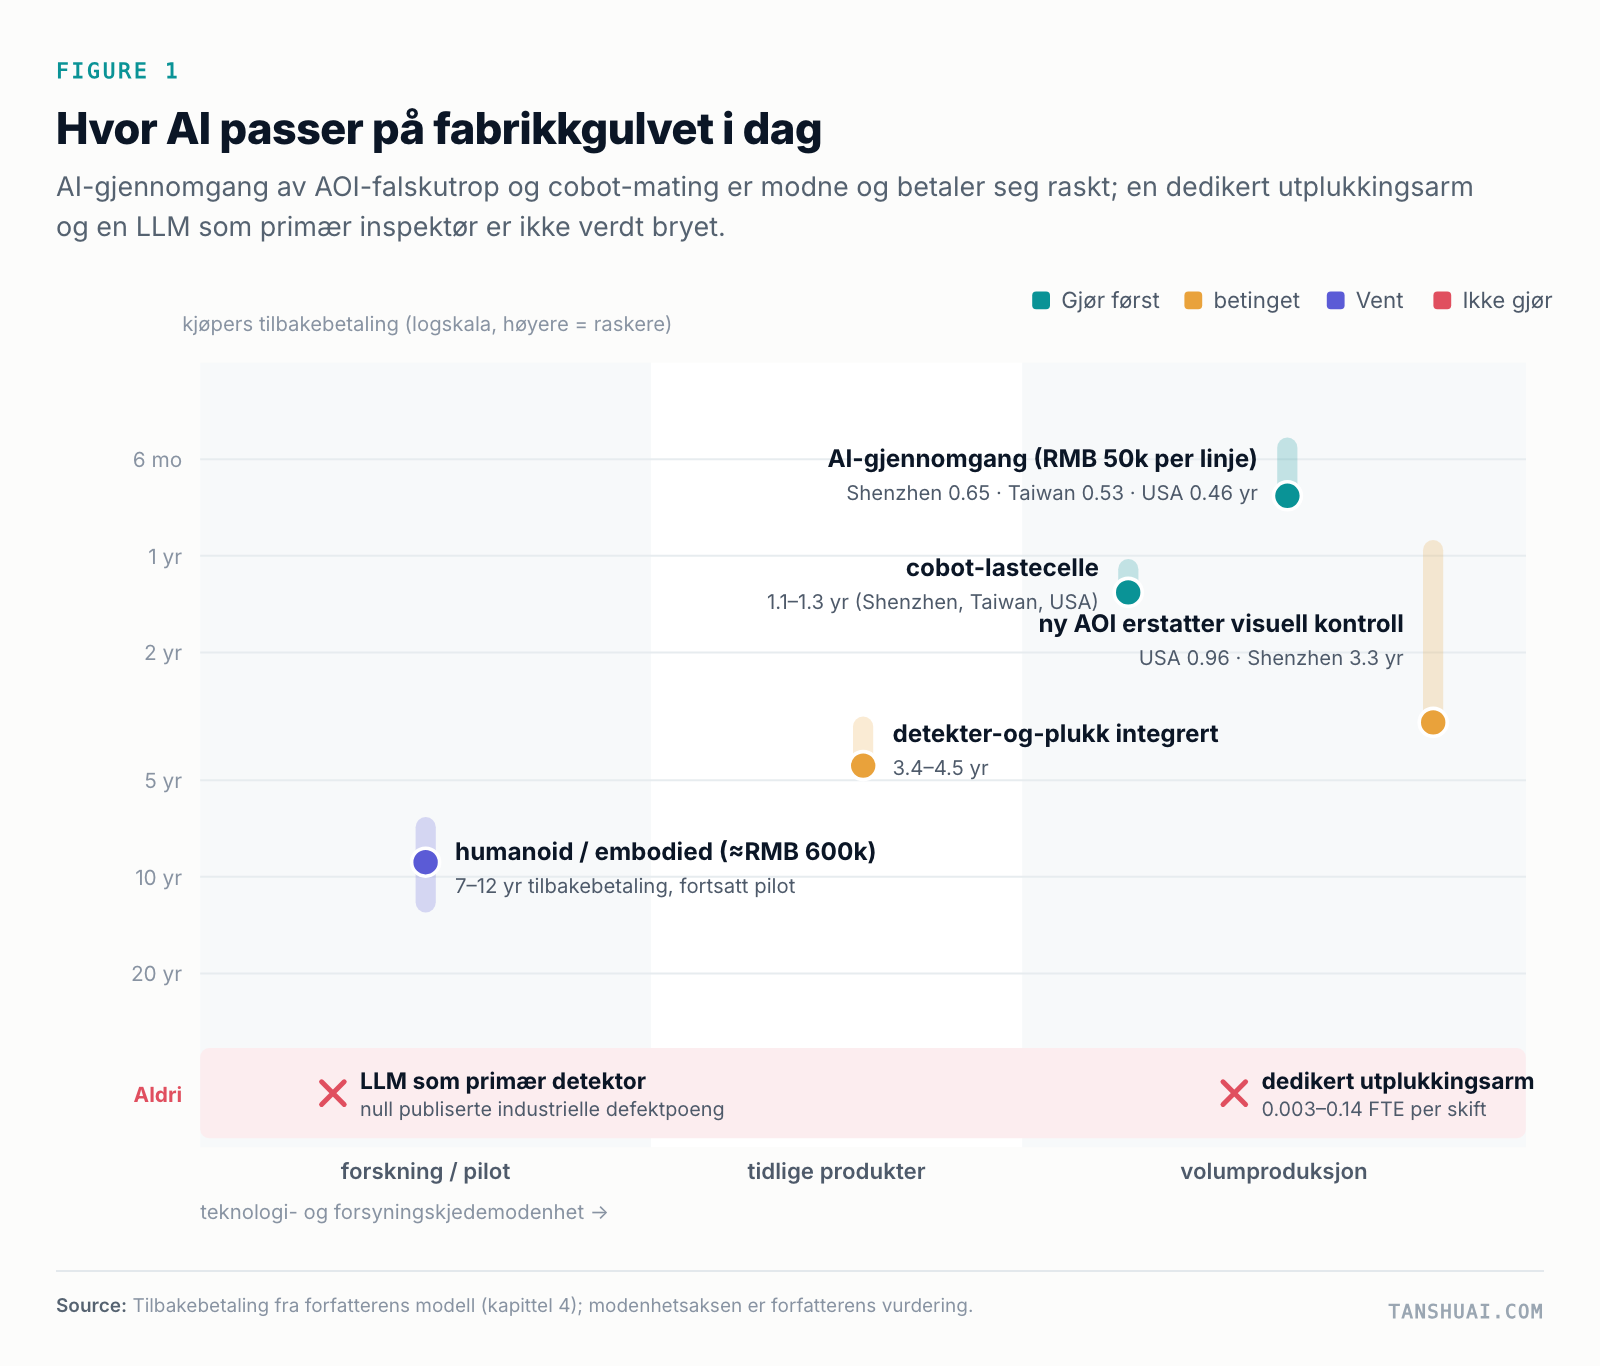 Figur 1. Hvor AI passer på fabrikkgulvet i dag. Høyere betyr raskere tilbakebetaling for kjøperen.
| Bruksområde | Dom | Nøkkeltall |
|---|---|---|
| AI-gjennomgang av falske AOI-alarmer | Gjør nå | Tilbakebetaling 0.46–0.65 år (USA, Taiwan, Shenzhen) |
| Inspeksjon AOI-en dekker dårlig (håndlodding, coating, kabler, sluttkontroll) | Gjør nå | Samme kjøpere, mindre konkurranse |
| Cobot lasting og lossing av teststasjoner og pakking | Gjør | Tilbakebetaling 1.1–1.5 år |
| En ny AOI for å erstatte manuelle visuelle kontroller | Avhenger av lønn | 0.96 år i USA, 3.3 i Shenzhen |
| Detekter-og-plukk i én integrert celle | Avhenger av volum | 3.4–4.5 år |
| Humanoide og andre kroppsliggjorte roboter | Vent | 7–12 år, fortsatt i pilot |
| En robotarm bare for å plukke ut dårlige kort | Ikke gjør | Plukk tar 0.003–0.14 av en person per skift |
| En multimodal LLM som primær inspektør | Ikke gjør | Null publiserte industrielle defektscorer |
Hvor folkene er på en SMT-linje
En volum-SMT-linje er allerede svært automatisert. Kort går gjennom pastatrykk, 3D-loddepastainspeksjon (SPI), plassering, en valgfri AOI før reflow, reflow, AOI etter reflow, røntgen (AXI) på et utvalg når det finnes BGA-er, og deretter in-circuit- og funksjonstest, visuell inspeksjon og pakking. Takten er omtrent 13–22 sekunder per kort, og en linje har vanligvis tre til fem AOI-er. Én laptop-ODM budsjetterte RMB 30.6 million for AOI-er over 18 linjer.
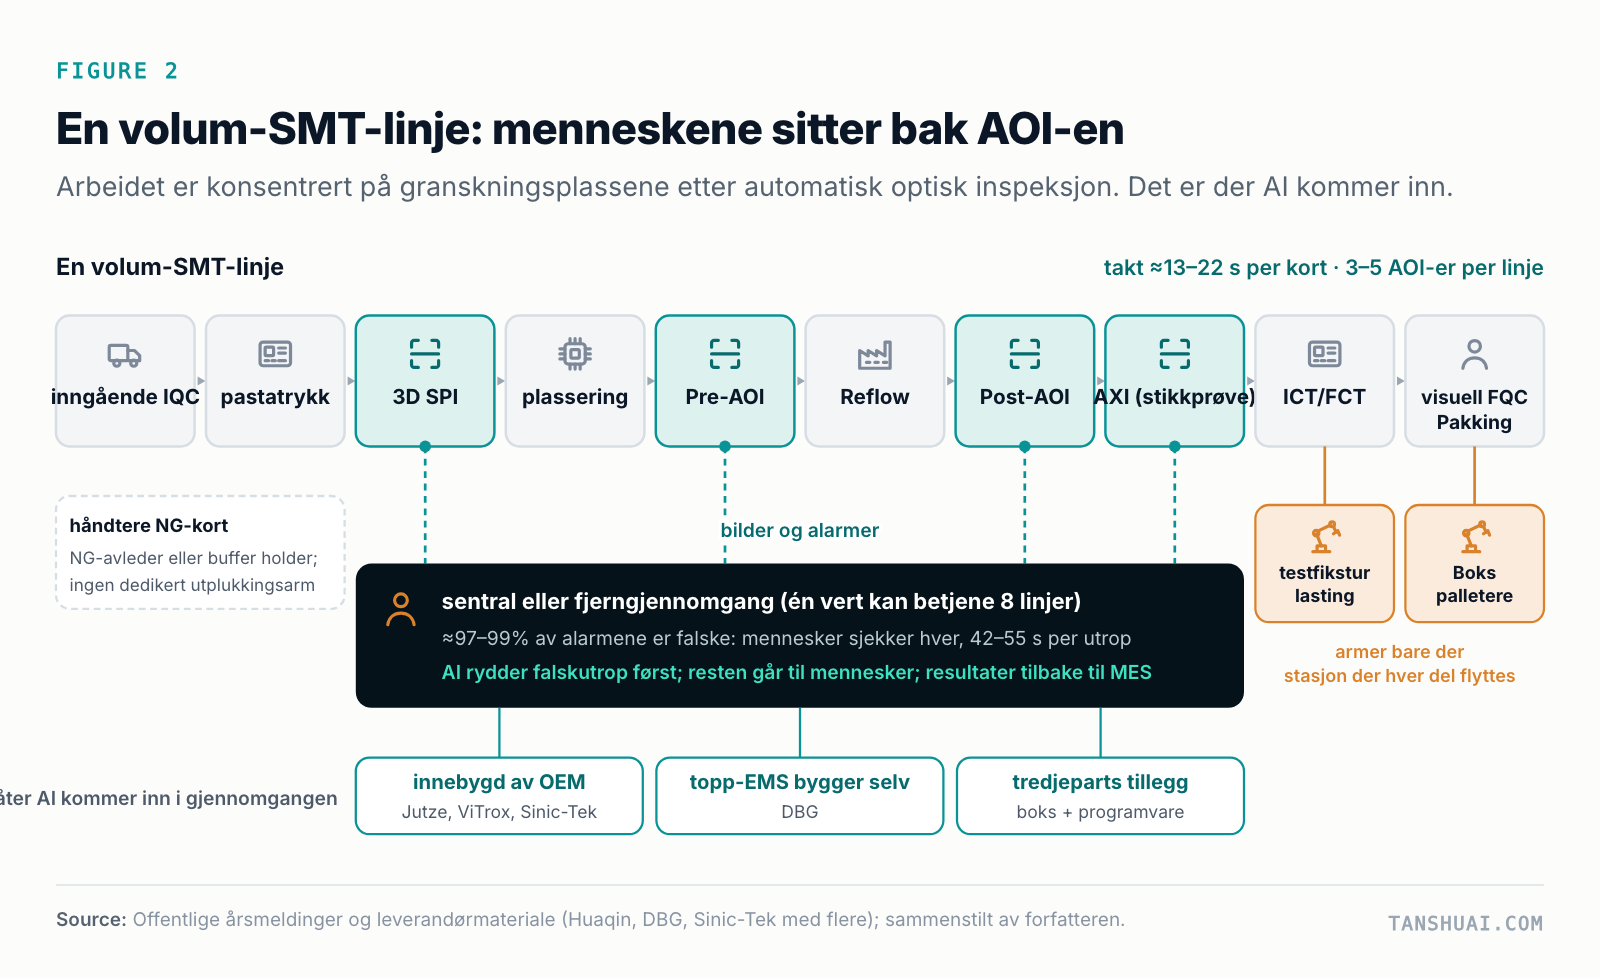 Figur 2. En volum-SMT-linje. Folkene sitter bak AOI-ene.
Folkene står ikke på samlebåndet. De sitter bak AOI-ene. En AOI er innstilt på å aldri gå glipp av en defekt, så den alarmerer altfor mye: i tilfellene jeg fant, er omtrent 97–99% av alarmene falske alarmer om kort som er fine. En gransker ser på hver alarm, noe som tar 42–55 sekunder. På en travel linje er det omtrent 448 falske alarmer per skift, eller 5.2–6.8 timer av én persons skift. Fabrikken i det tilfellet bemannet to granskere per skift.
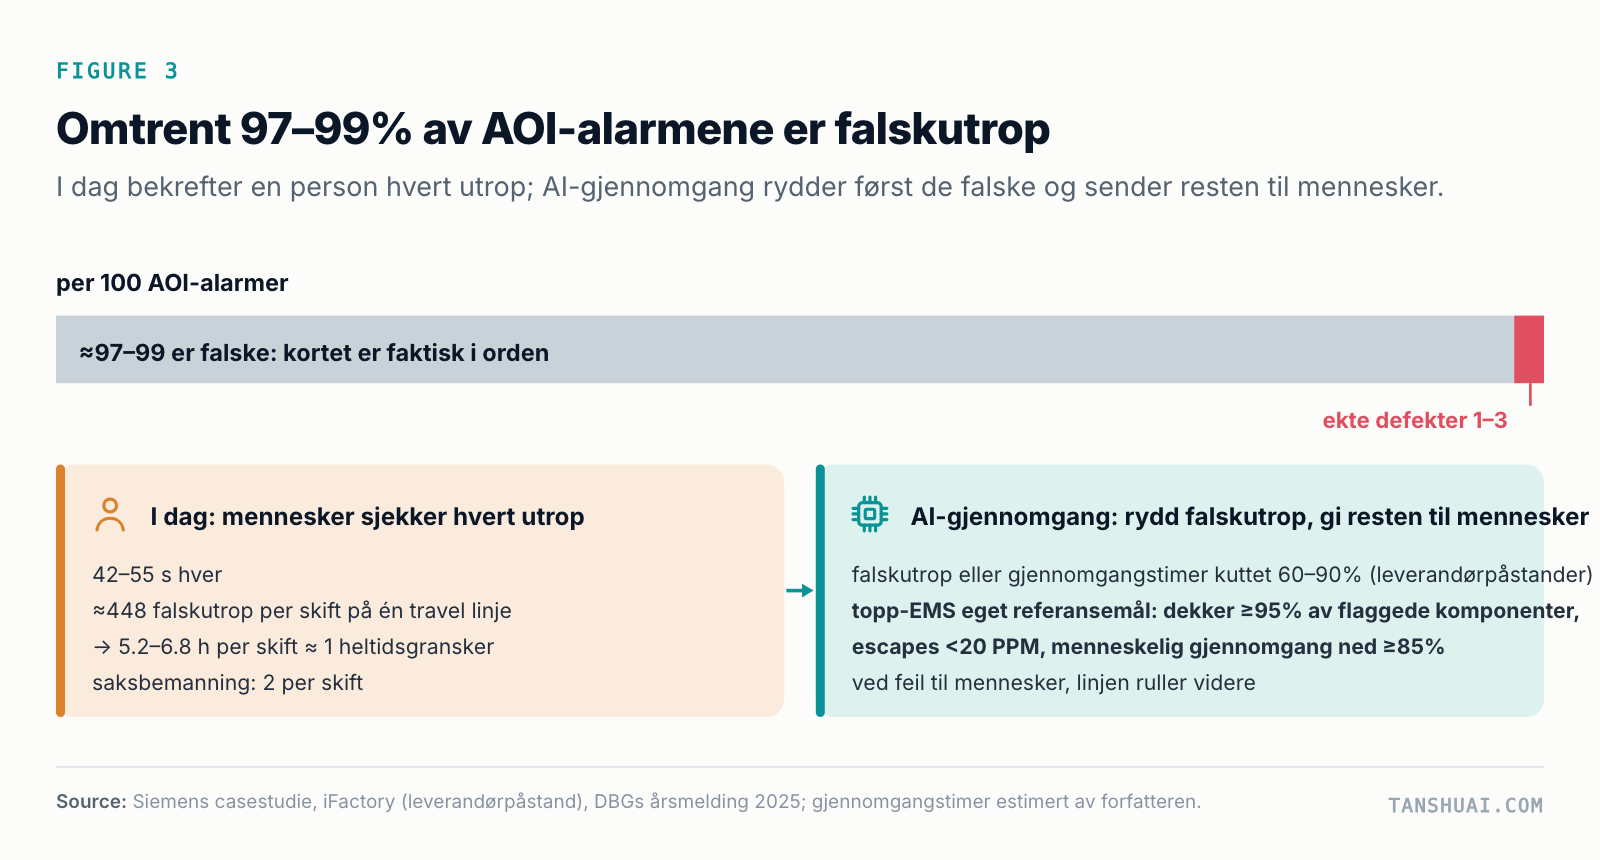 Figur 3. Av hver 100 AOI-alarmer er omtrent 97–99 falske.
Den gjennomgangsplassen er der AI kommer inn, og den kommer inn på tre måter. AOI-produsenter bygger den inn i nye maskiner: Jutze sier at deres AI 3D AOI «fjerner menneskelig gjennomgang ved inspeksjon», ViTrox har lansert en AI-AOI, og Sinic-Tek utvikler én sammen med Tencent. De største EMS-selskapene bygger sine egne. Og tredjeparter skrur på en boks med programvare på AOI-ene en fabrikk allerede har.
Hva som fungerer: AI-gjennomgang på AOI-ens egne bilder
Tilnærmingen som fungerer, er ikke glamorøs. En overvåket modell, trent på utsnittene AOI-en allerede lagrer, sitter rett etter AOI-en og svarer OK, NG eller «spør en person». Leverandører hevder at den kutter falske alarmer eller gjennomgangstimer med 60–90%. Det beste offentlige beviset jeg fant, står i en EMS-årsrapport: DBGs interne system dekker minst 95% av delene AOI-ene deres alarmerer om, holder lekkasjer under 20 PPM og har kuttet menneskelig gjennomgang med minst 85%. Hvis du vil selge inn til en tier-1 EMS, er det listen du vil bli målt mot.
To detaljer betyr mer enn modellen.
Den første er bildet. Folk spør ofte om et godt kamera og en stor modell kunne erstatte AOI-en. Et generelt 4K-kamera som ser på et helt 300 mm-panel, får omtrent 78 µm per piksel; en AOI jobber på 8–20 µm. Ved 78 µm er en 0402-motstand omtrent 13 ganger 6 piksler, nok til å se om den er der, men ikke om loddeforbindelsene er gode, og en 01005 er omtrent 5 ganger 3 piksler, det vil si usynlig. AI-en jobber på AOI-ens bilder. Den erstatter ikke optikken.
Den andre er hva som skjer når den svikter. Boksen må feile åpent: hvis den krasjer eller blir usikker, går hver alarm til en person og linjen fortsetter å gå. En fabrikk aksepterer ikke en boks som kan stoppe en linje, og den bør ikke akseptere en som stille kan slippe gjennom et dårlig kort.
Multimodale modeller er lærere, ikke inspektører
Det opplagte spørsmålet i 2026 er om en frontmultimodal modell bare kan se på kortet. Ikke ennå. Per 11. november 2026 hadde ikke ett eneste av flaggskipene utgitt mellom september og november (GPT-6.x, Gemini 4, Claude Fable 5.2, Qwen3.8 og andre) en publisert score på MMAD, MVTec AD 2, VisA, Real-IAD eller UniPCB, benchmarkene som tester industrielle defekter.
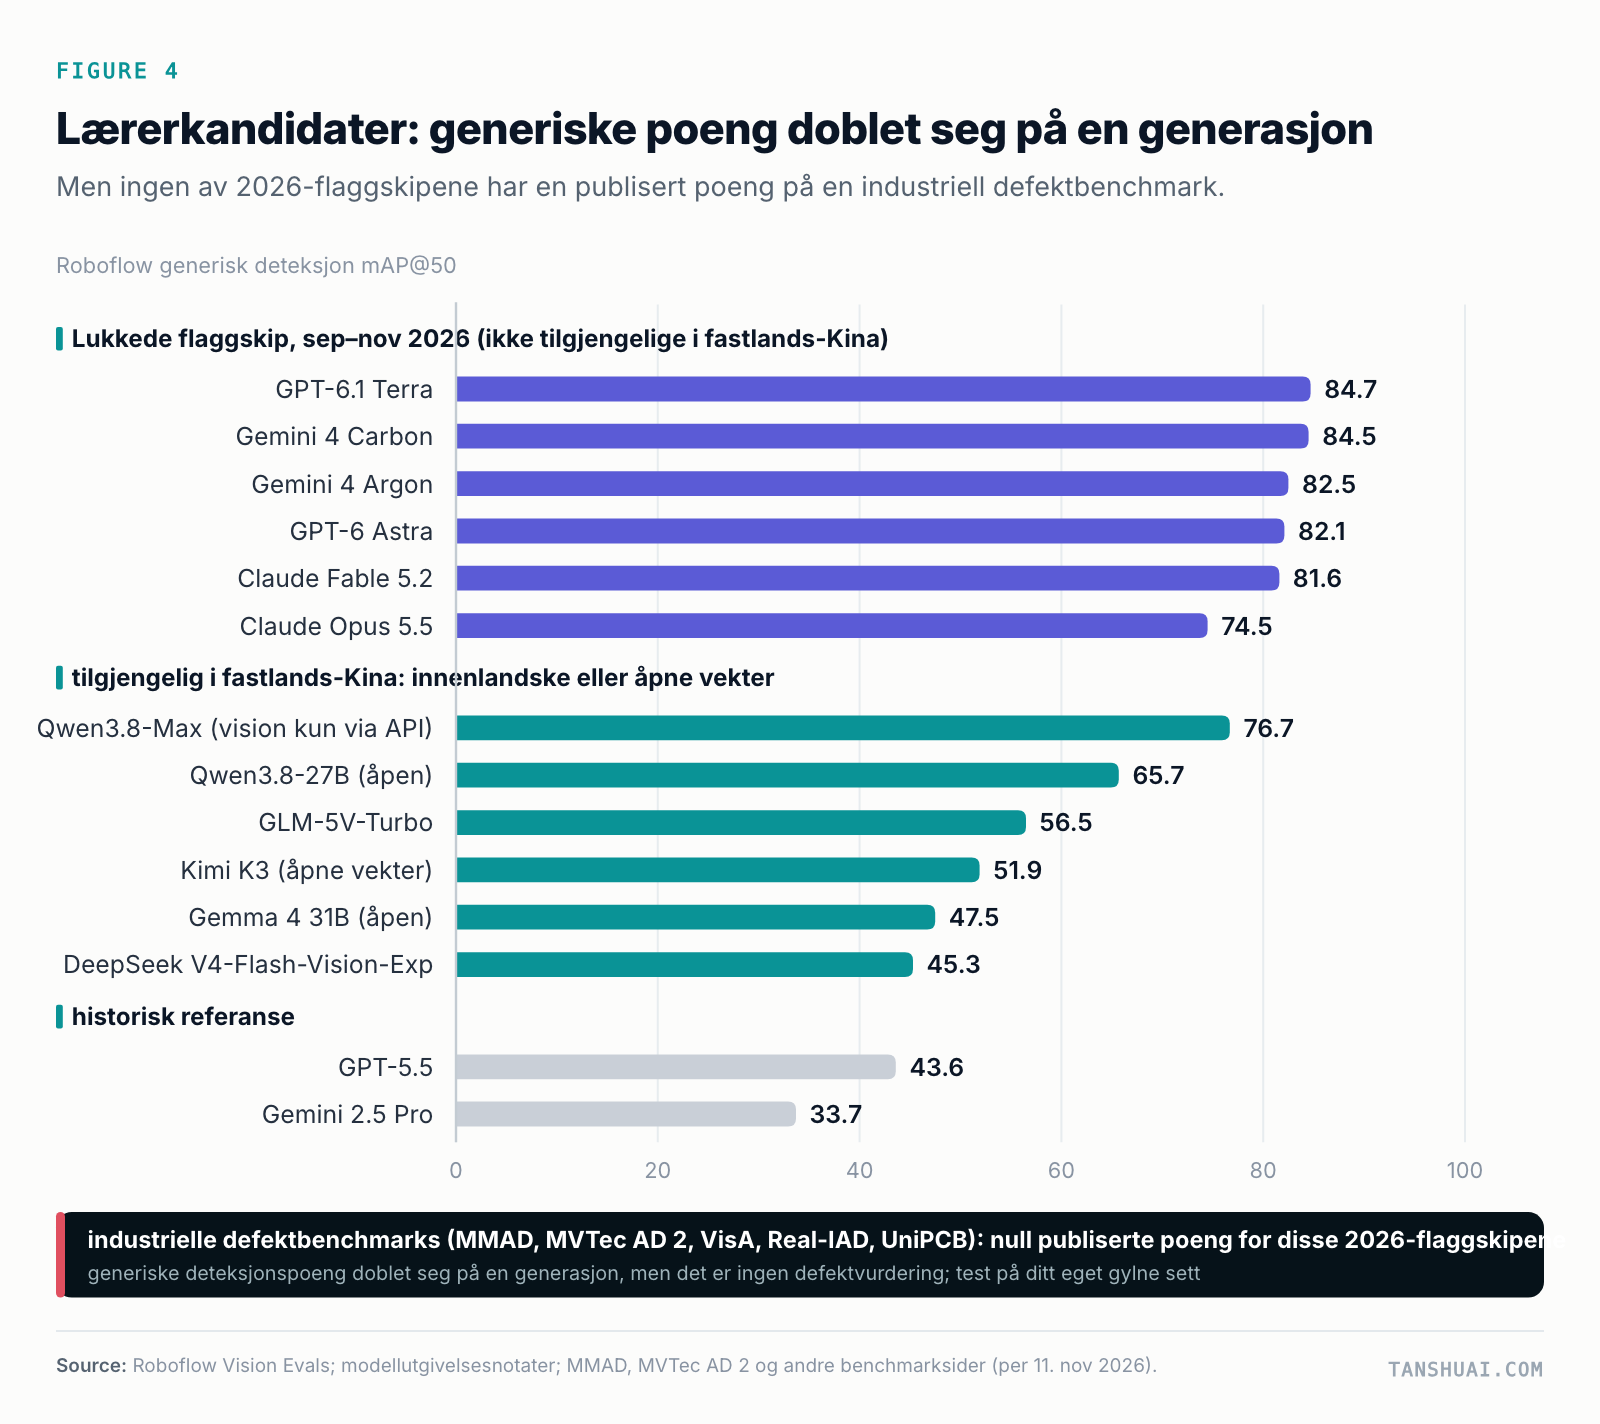 Figur 4. Generiske deteksjonsscorer doblet seg på én generasjon. Industrielle defektscorer mangler.
Deres generiske deteksjonsscorer doblet seg omtrent på én generasjon, men å tegne en boks rundt en person eller bil er ikke det samme som å vurdere en loddeforbindelse. På MMAD, som spør «er det en defekt?», scorer menneskelige eksperter 95.2 og det beste generelle modellresultatet jeg fant er 83.1. I ACM MM 2026 PCBA-utfordringen scoret de fem beste systemene, inkludert ett trent på 6,600 ekte linjebilder, 77–82 på defekt-eller-ikke, selv om telling av deler og lesing av attributter nådde 95–100. Produksjon trenger 99% og mer.
Så jeg ville brukt dem som lærere. En frontmodell forhåndsmerker og triagerer nye bilder, for omtrent $23–196 per modell per runde. Folk avgjør: to eller tre merkere jobber blindt og en senioringeniør bestemmer. Merkene går inn i et gyllent sett, og en liten 8-bits modell trenes på dem for å kjøre på boksen ved linjen. Den kjører i skyggemodus i to til fire uker, logger beslutninger men endrer ingenting, og går live først etter at den passerer portene.
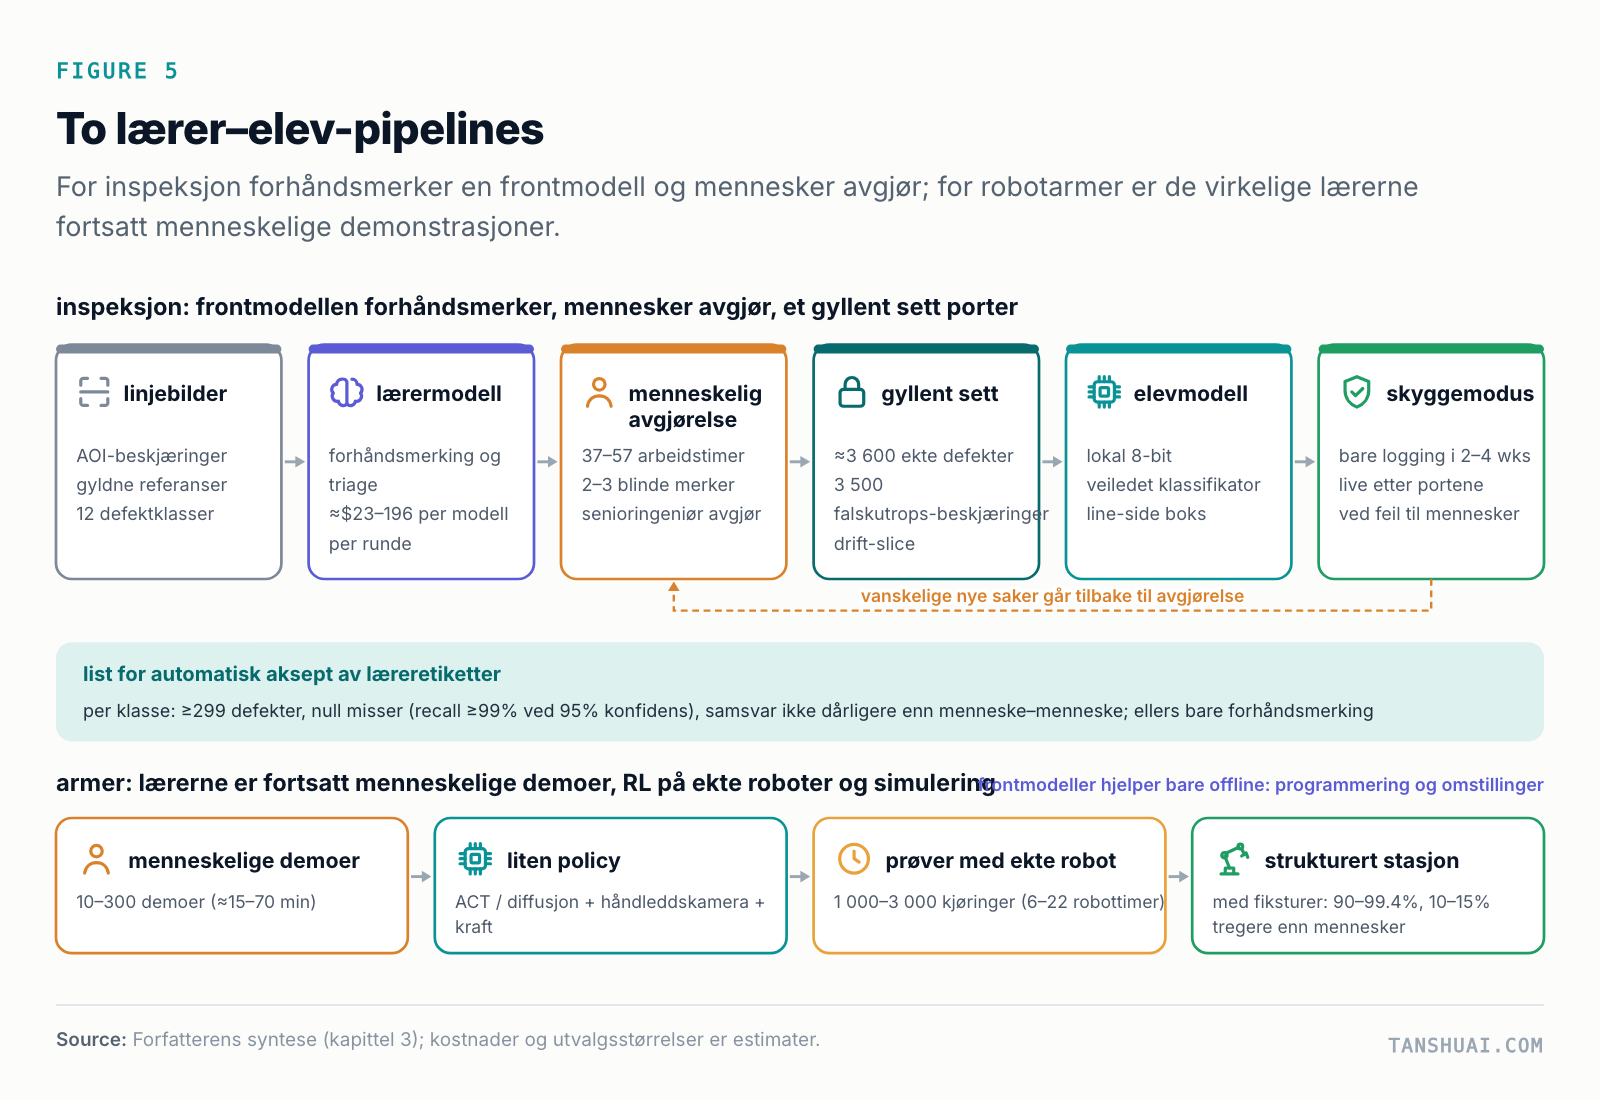 Figur 5. To lærer-elev-pipelines. For armer er lærerne fortsatt mennesker.
Porten er den delen de fleste prosjekter hopper over, og den er stort sett aritmetikk. For å vise 99% recall ved 95% konfidens med null bom, trenger du 299 ekte defekter av den klassen i det gylne settet. For 95% trenger du 59. For 99.9% trenger du 2,995, som ingen kjøper kan samle inn før et kjøp. Min regel: aksepter lærerens merker automatisk bare for defektklasser som klarer 299 med null bom, og bare hvis modellen stemmer med fasit minst like godt som to mennesker stemmer med hverandre. For hver annen klasse forhåndsmerker læreren og en person bestemmer.
For robotarmer er lærerne fortsatt mennesker. En liten policy lærer fra 10–300 menneskelige demonstrasjoner, omtrent 15–70 minutters armstyring, og forbedres deretter med 1,000–3,000 ekte robottester, omtrent 6–22 robottimer. Frontmodeller hjelper offline: de omskriver robotprogrammer (77–99.7% korrekte på ABB RAPID-oppgaver, sjekket i simulering før utrulling), planlegger omstillinger og forklarer feil. De sitter ikke i styringssløyfen.
Å kjøre det inne i fabrikken
Mange elektronikkfabrikker er luftgap-isolerte, og kundenes kontrakter krever det ofte. Det er mindre et problem enn det høres ut som, fordi begrensningen ligger i prosessen, ikke i regnekraften.
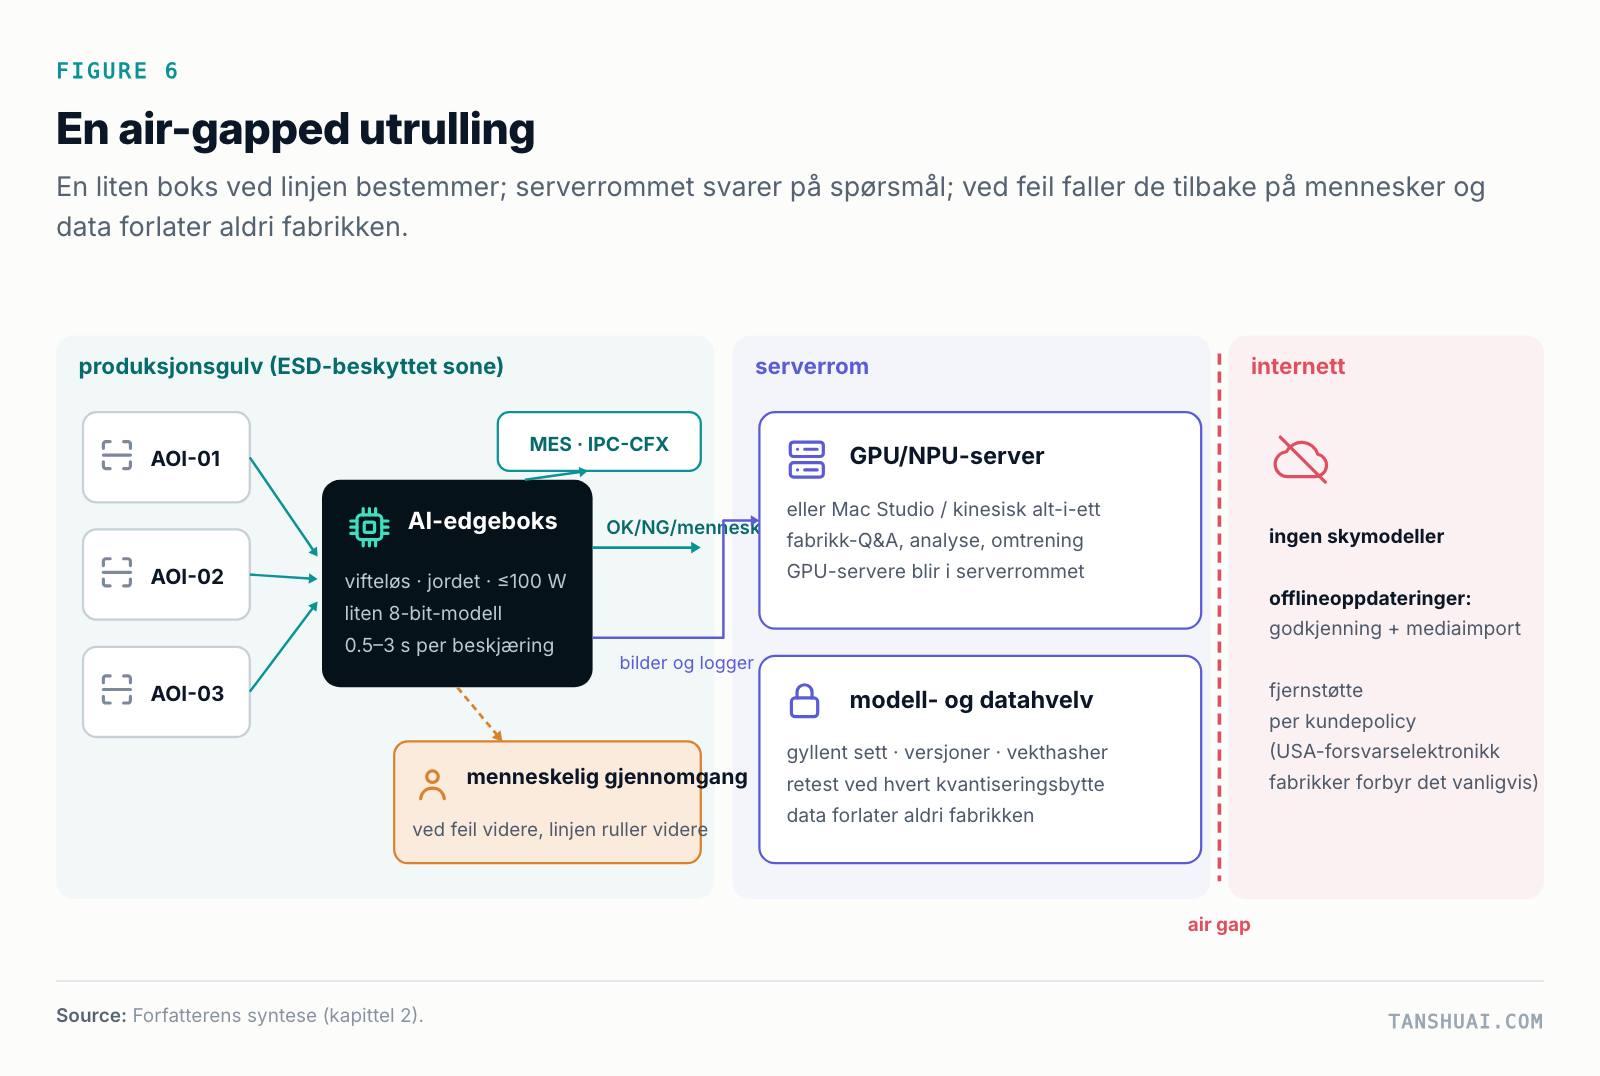 Figur 6. En luftgap-utrulling. Boksen ved linjen bestemmer; serverrommet svarer på spørsmål.
En vanlig SMT-hall er et ESD-beskyttet område, omtrent ISO 8-ekvivalent, ikke et klassifisert renrom. En vifteløs, jordet boks under 100 W ved siden av AOI-en håndterer inline-beslutninger på 0.5–3 sekunder per utsnitt. GPU- eller NPU-servere står i serverrommet, der de håndterer spørsmål, analyse og omskolering for hele fabrikken. Oppdateringer kommer inn offline, ved godkjenning og medieimport. Det gylne settet, modellversjoner og vekthasher lever i et hvelv, og data forlater aldri fabrikken.
Hvilken maskinvare du kan bruke, avhenger først av hvor du er. I Fastlands-Kina er bare innenlandske modeller eller lokalt hostede åpne vekter tilgjengelige. Under NVIDIA-ens egne eksportklassifiseringer kan Jetson Thor og DGX Spark selges til en vanlig fastlandsfabrikk uten US-lisens, mens DGX Station og RTX PRO 6000 ikke kan det. Et Thor-utviklerkit koster RMB 59,104 i Kina inkludert skatt og trekker 40–130 W. En stor arbeidsstasjon er heller ikke en god delt assistent: i uavhengige tester ga en DGX Station med en modell på 743 milliarder parametere 32 brukere totalt 139 tokens per sekund, omtrent 4 hver.
På presisjon er 8-bits trygt. Leverandørenes kvantiseringsbevisste 4-bits er vanligvis bra for modeller på 70 milliarder parametere og oppover. På 3-bits og lavere faller scorene med 7–15 poeng i gjennomsnitt og 20–34 poeng på diagrammer. De større risikoene ligger i serveringsstakken. I én studie divergerte, med prefiks-cache på, 82.5% av gjentatte kjøringer av en 4-bits modell, mot 37.4% ved 16-bits. I en annen var 7 av Ollamas 305 offisielle kodemodell-tagger i praksis ødelagt selv om filene var intakte, og ingen av 198 populære GGUF-repositorier dokumenterte hvordan filene deres var bygd. Min regel er enkel: kjør det gylne settet på nytt etter enhver endring av presisjon eller inferensmotor.
Hva det koster, og hva som lønner seg
Forretningscaset koker ned til lønn. En fullt belastet inspeksjons- eller håndteringsarbeider koster omtrent $70,000 per år i USA, $19,600 i Taiwan, $12,700 i Shenzhen, $9,100 i Malaysia og $5,300 i Vietnam. USA er omtrent 5.5 ganger Shenzhen.
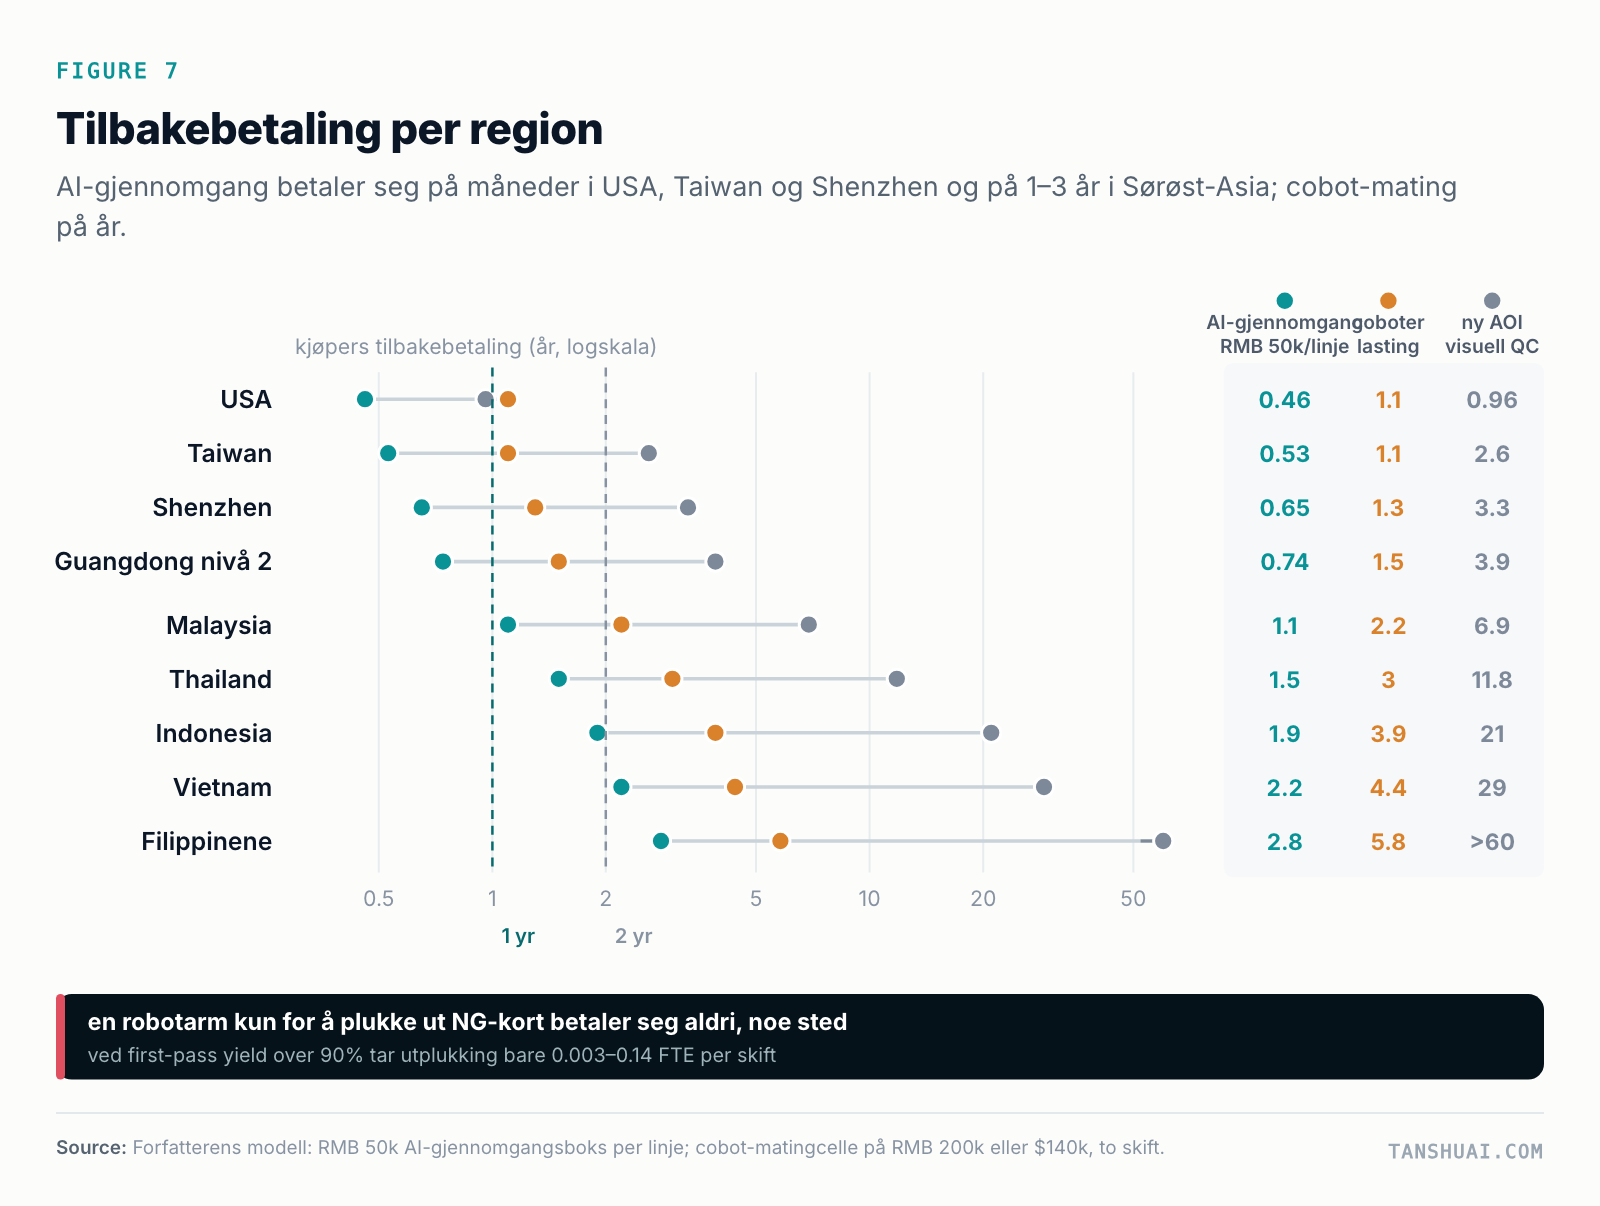 Figur 7. Tilbakebetaling per region for kjøperen.
Ved RMB 50,000 per linje lønner AI-gjennomgang seg på 0.46 år i USA, 0.53 i Taiwan og 0.65 i Shenzhen, og på 1.1–2.8 år i Sørøst-Asia. En cobotcelle som laster og losser en teststasjon over to skift, ved RMB 200,000 eller $140,000, lønner seg på 1.1–1.3 år i USA, Taiwan og Shenzhen. En ny AOI kjøpt for å erstatte manuelle visuelle kontroller, lønner seg på under ett år i USA, men tar 3.3 år i Shenzhen.
Det som ikke lønner seg, er en robotarm hvis eneste jobb er å dra dårlige kort av en SMT-linje. Over 90% first-pass yield tar plukk mellom 2.5 og 100 minutter per skift, som er 0.003–0.14 av en person. En NG-avleder eller en buffer gjør allerede den jobben.
To forbehold om pris. Ingen tredjepart publiserer en RMB-pris for AI-gjennomgang; leverandører gir pris per tilfelle etter en gratis prøveperiode. Mitt beste anslag på hva en mellomstor kjøper i Fastlands-Kina betaler en tredjepart, er RMB 10,000–30,000 per linje engangsvis, eller RMB 5,000–10,000 per år, så RMB 50,000 i tilbakebetalingsmodellen er en øvre grense, ikke en listepris. Og for den som selger inn til USA, betyr det noe hvor maskinvaren er laget: robotarmer laget i Fastlands-Kina betaler omtrent 40% i samlet US-toll, mot 10–15% fra Sørøst-Asia eller Taiwan.
Et reelt marked, men et lite
Publiserte størrelser for «AI-visuell inspeksjon» avviker med mer enn ti ganger, fordi hvert firma teller noe forskjellig, fra kameraer til testtjenester. Ingen av dem er nyttige for å avgjøre om man skal bygge et gjennomgangsprodukt. Så jeg telte nedenfra og opp.
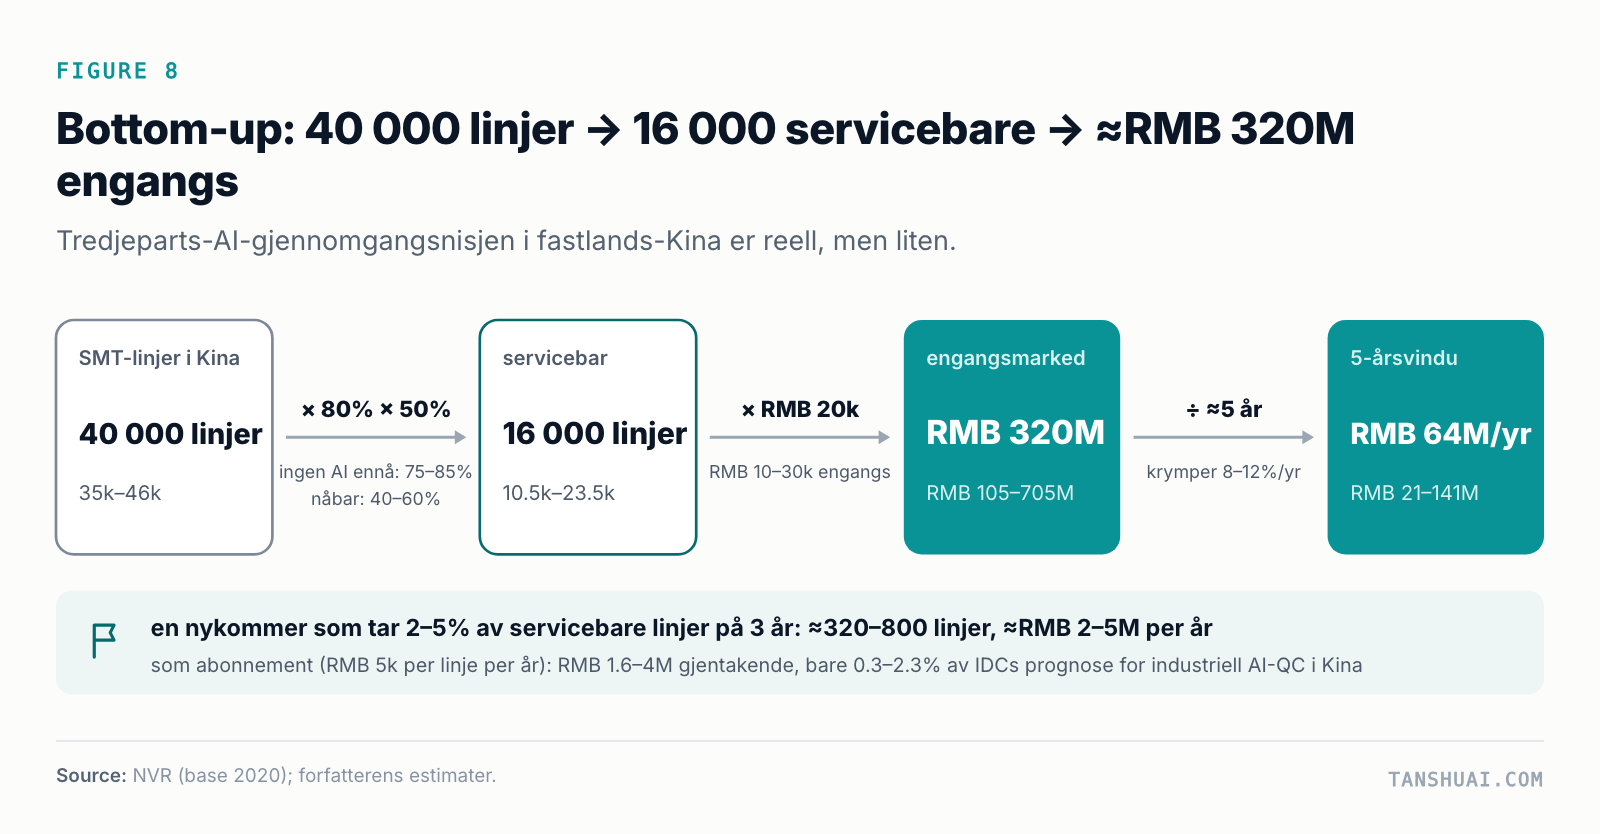 Figur 8. Bottom-up-marked for tredjeparts AI-gjennomgang i Fastlands-Kina.
Fastlands-Kina har omtrent 40,000 SMT-linjer og omtrent 44,000 inline-AOI-er uten AI-gjennomgang. Ta andelen uten AI og andelen en tredjepart faktisk kan nå, og omtrent 16,000 linjer er betjenbare. Ved RMB 20,000 per linje er det et engangsmarked på omtrent RMB 320 million (spenn 105–705 million). Vinduet varer omtrent fem år, fordi AOI-produsenter nå leverer AI i nye maskiner og den installerte basen uten det krymper med 8–12% per år.
Kilen er også trang. AOI-produsenter bygger inn gjennomgang, de største EMS-selskapene bygger sine egne, og plattformleverandører som Hikvision og SmartMore selger hardt. En av de ledende AI-synleverandørene rapporterte 2025-inntekter på RMB 1.086 billion og et nettotap på RMB 991 million, etter en priskrig. Marginer ligger hos produktifisert maskinvare: synplattformer og AOI-produsenter tjener 46–67% bruttomargin, mens AI-løsningsleverandører tjener 35–37% og taper penger. Kontantstrømmen er også treg. De vanlige vilkårene er 30% ved signering, 60% etter godkjenning og 10% holdt i ett år, så full betaling tar to til tre år. Fordringer løper 51–99 dager for standardprodukter og 188–319 dager for prosjektbasert utstyr.
Rommet som er igjen, er spesifikt: mellomstore EMS-selskaper med 10–40 linjer, eldre eller blandede AOI-er og ingen AI-oppgradering fra AOI-produsenten, pluss inspeksjonene AOI-er dekker dårlig, som through-hole og håndlodding, konform coating, kabler, kontakter og FPC-er, samt sluttutseende og skruer.
Robotarmer og kroppsliggjort AI
Innlært robotstyring fungerer i dag der stasjonen er strukturert. Med fixturer og en kjent del når små policyer 90–99.4% suksess, 10–15% tregere enn en person. Ta bort strukturen og tallene faller: 29–67% på kontakter policyen ikke har sett, 37–59% ved plukk fra et bevegelig samlebånd, og 0–5.5% når en frontmodell for språk styrer leddene direkte.
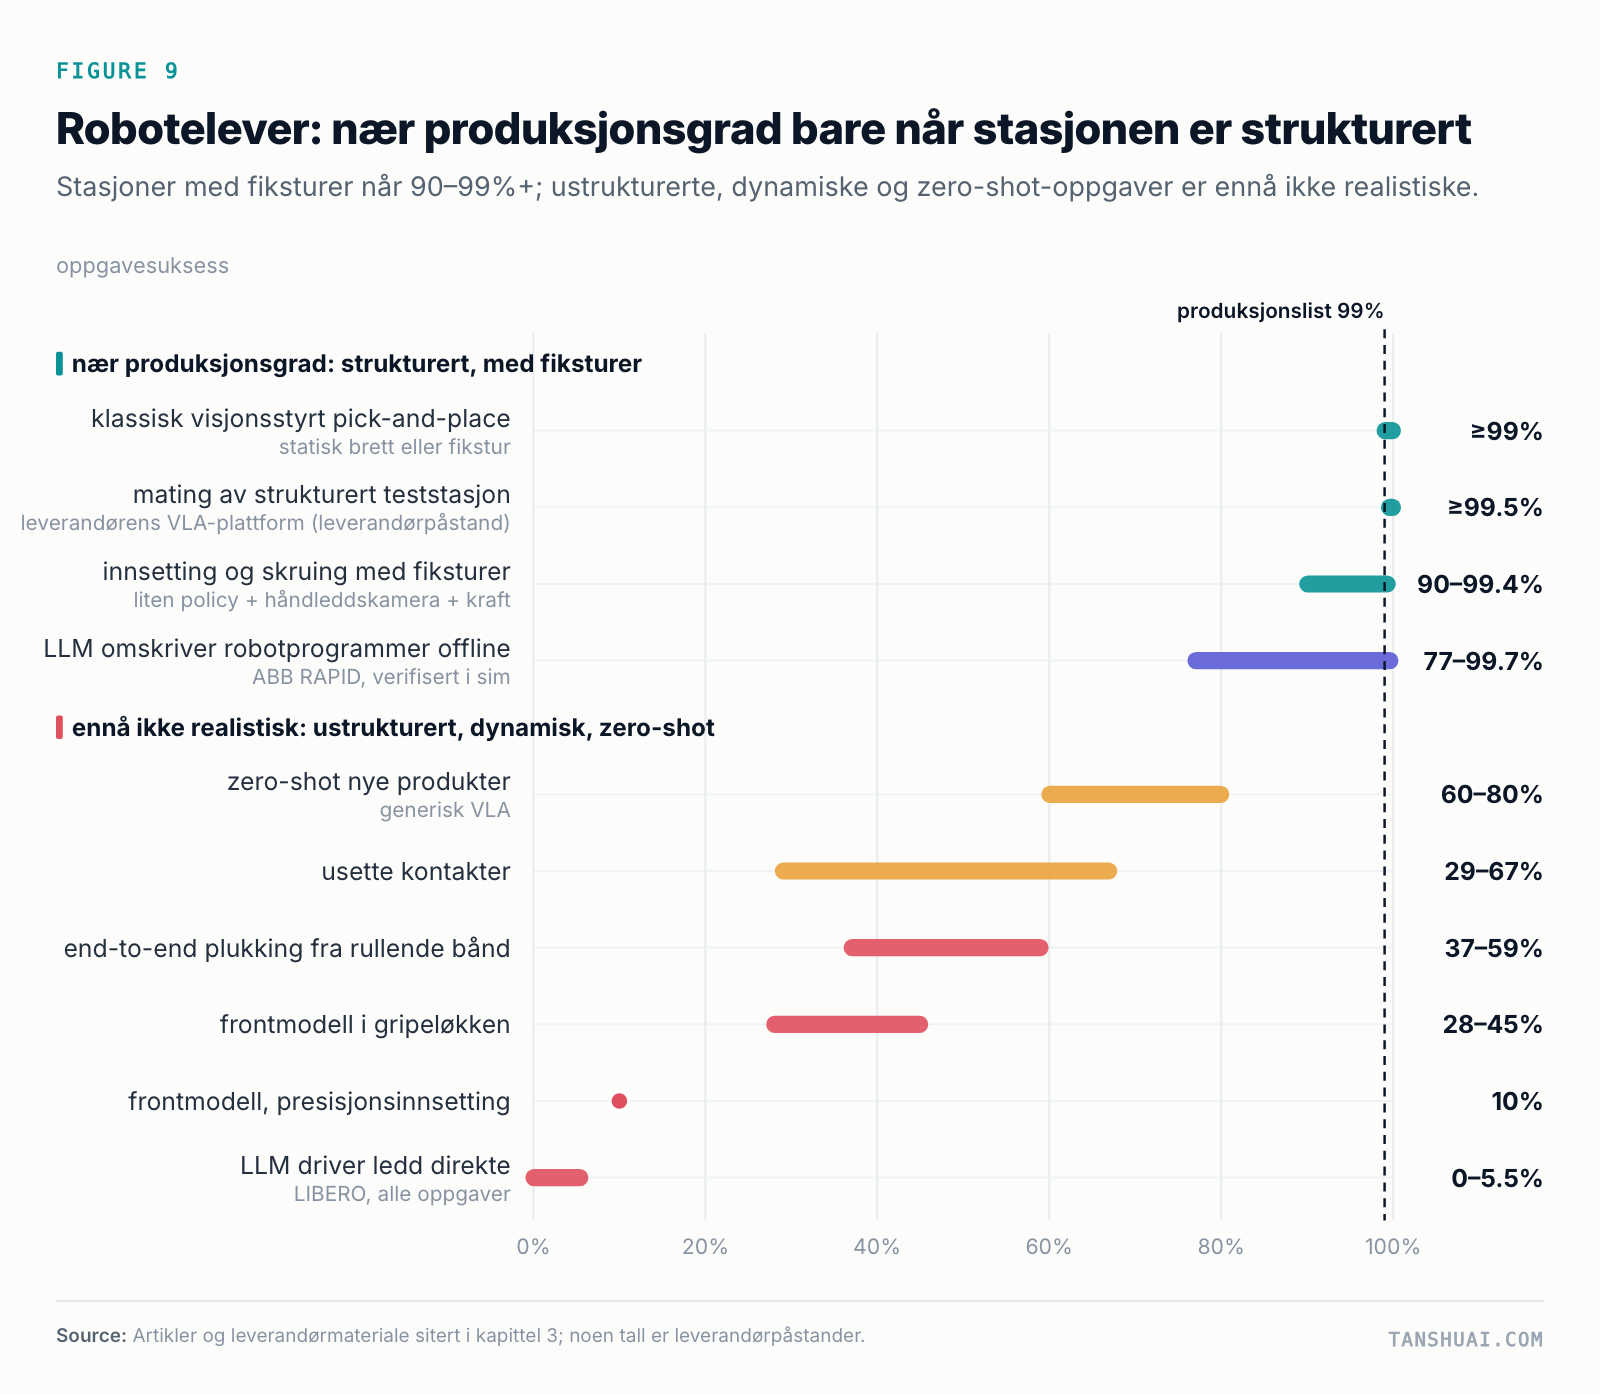 Figur 9. Robotelever er nær produksjonsgrad bare når stasjonen er strukturert.
In-plant-utrullinger avslører mindre enn overskriftene antyder. Av fabrikkutrullingene jeg fulgte, publiserer de fleste bare hvor lenge eller hvor mye de kjørte. Ingen publiserer suksessrate, takt og intervensjonsrate sammen, og noen av overskriftstallene er mål snarere enn resultater. Når jeg omgjør de publiserte tallene til faktisk erstattet arbeidskraft, er gapet stort: en strukturert armcelle erstatter omtrent 0.82 av en arbeider per skift; en humanoid på 40% av menneskelig hastighet, omtrent 0.26; en humanoid som fjernstyres 40% av tiden, omtrent 0.05.
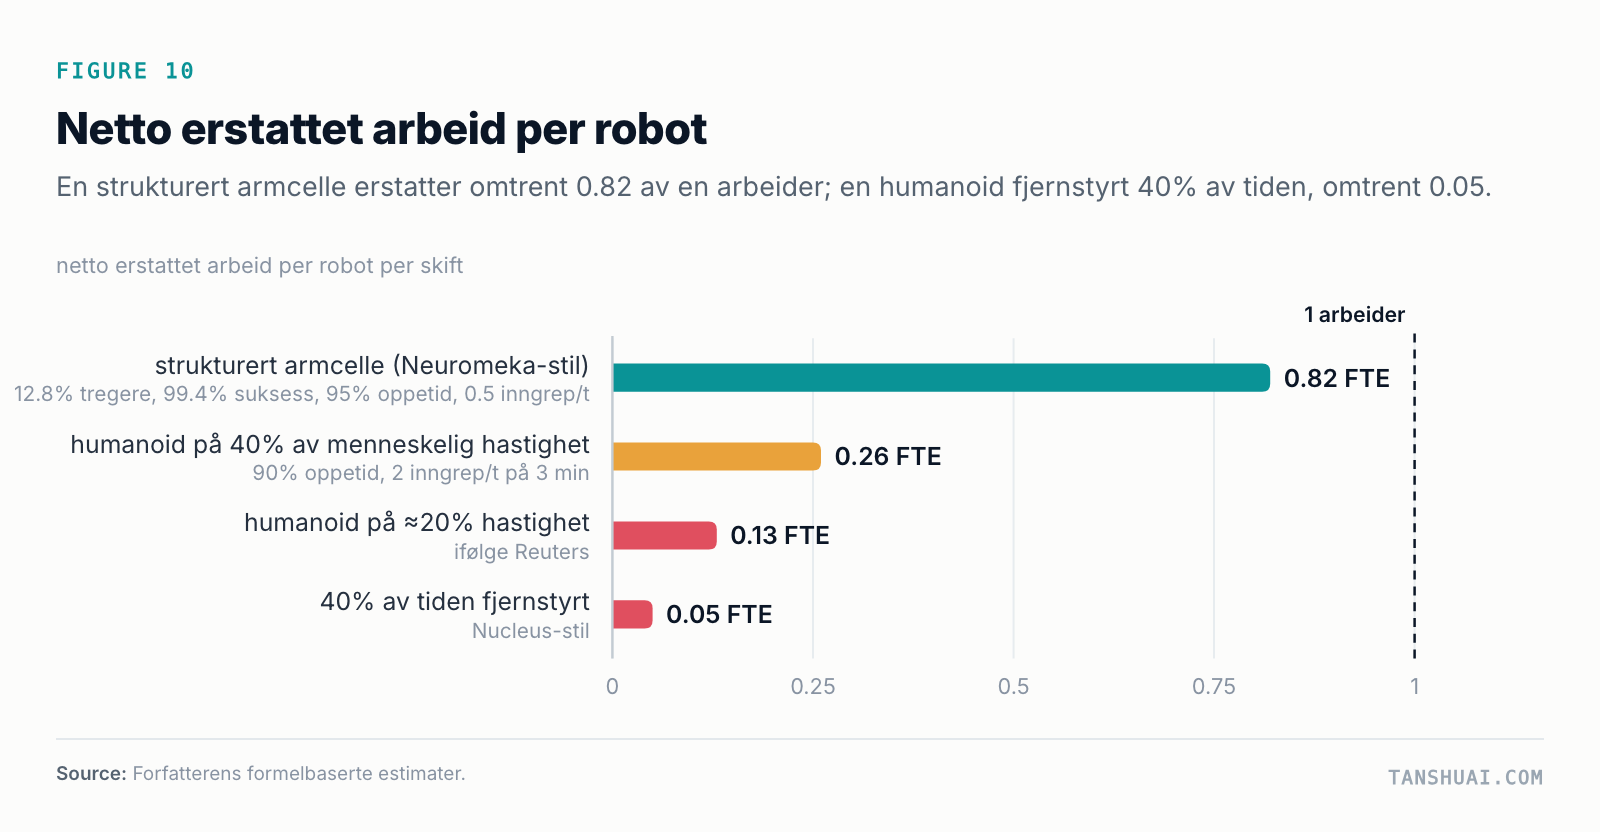 Figur 10. Netto erstattet arbeidskraft per robot per skift.
Stakken er i ferd med å legge seg i lag. Frontmodeller planlegger og skriver programmer offline, på en skala av sekunder til minutter. Små policyer som ACT, diffusjonspolicyer og små VLA-er kjører i cellen med handlingsblokker på 100–300 ms; ifølge leverandørens tall kjører en liten ACT-policy på omtrent 50 ms på et kantkort. Bevegelsesstyring forblir hos robotkontrolleren i millisekundtakt, og sikkerheten forblir deterministisk. Standardene er enige: under EUs maskinforordning krever en sikkerhetsfunksjon som bruker maskinlæring, en vurdering fra et teknisk kontrollorgan fra 20. januar 2027, og standardene som ville gitt AI en sertifiseringsvei inne i sikkerhetsfunksjoner, forventes ikke å bli ferdige før 2027–2029.
Så de neste to årene ville jeg kjøpt sertifiserte armer, lagt innlært persepsjon og små policyer inn i dem, holdt sikkerheten deterministisk og ventet på produksjonsdata fra 2027 og 2028 før jeg satser på humanoider.
Hva jeg ville og ikke ville bygget
| Bygg | Ikke bygg |
|---|---|
| AI-gjennomgang og defektklassifisering på AOI-bilder, for mellomstore EMS med eldre eller blandede AOI-er | En generell «AI pluss robotarm»-plattform |
| Inspeksjon AOI-en dekker dårlig: through-hole og håndlodding, konform coating, kabler, kontakter og FPC-er, sluttutseende og skruer | En multimodal LLM som primær inspektør |
| Cobotceller for stasjoner der hver del håndteres (testfixturer, brett, pakking), med inspeksjon som tillegg | En robotarm bare for å plukke ut NG-kort; bruk en avleder eller buffer |
| Et gyllent sett og skyggemodus på en ekte linje før enhver påstand | Humanoider eller roboter-som-tjeneste på en SMT-linje |
| Vifteløse kantbokser ved linjen, servere i serverrommet | Frontmodeller i en styringssløyfe eller sikkerhetsfunksjon |
Den felles tråden er med vilje kjedelig: velg en smal oppgave med en tydelig eier, mål den på fabrikkens egne bilder, og la fabrikkens eksisterende maskiner fortsette å gjøre det de allerede gjør bra.
Hva jeg ikke kunne verifisere
Dette er skrivebordsforskning. Jeg testet ingen produkter på en linje. Installed-base-tall og andelen AOI-er som allerede kjører AI, er mine anslag fra offentlige meldinger og markedsdata, og betalingsviljetallene er anslag som bare ekte tilbud kan bekrefte. Mange robottall er leverandørpåstander, og jeg har merket dem som sådan i rapporten. Modeller, priser, toll og eksportregler endrer seg raskt; hvert tall her er per 11. november 2026. Rapporten lister opp de åpne spørsmålene og hvordan en pilot ville besvart hvert av dem.
Nedlastinger
- Fullstendig rapport (PDF): AI Visual Inspection and Robot Arms in Electronics Factories, 2026 Assessment, offentlig utgave, med alle figurer, tabeller og kilder.
- Lysbilder (PDF): de samme funnene i en kort kortstokk.
Om forfatteren
Tan Shuai er teknolog og grunnlegger med mer enn tjue års arbeid innen chips, maskinvare og systemprogramvare, og 20 innvilgede patenter. Arbeidet hans har ført ham gjennom Silicon Valley, New York, Chicago, Taiwan, Greater Bay Area (Shenzhen og Hongkong), Vietnam og Malaysia, med et langt fokus på avansert produksjon og forsyningskjeder. I dag jobber han som AI-forsker og -utvikler, med fokus på hvordan AI faktisk brukes på fabrikkgulvet.
Han ønsker samtaler velkommen med folk som bygger i dette rommet, enten det gjelder å sette sammen et team, finne en partner eller utveksle notater: i@tanshuai.com.