
La revisión por IA de las falsas alarmas del AOI se amortiza en meses. Un brazo robótico solo para retirar placas defectuosas nunca. Esto es lo que encontré, con el informe completo y las diapositivas.
Resumen
A las fábricas de electrónica se les venden dos historias de IA a la vez: la visión que inspecciona placas, y los brazos robóticos que aprenden. Examiné ambas para las líneas SMT y PCBA en China continental, Taiwán, el sudeste asiático y Estados Unidos, usando informes anuales, normas, reglas de exportación, aranceles, benchmarks y listas de precios hasta el 11 de noviembre de 2026. La parte que funciona es estrecha. Alrededor del 97–99 % de las alarmas que levanta un AOI son falsas alarmas que una persona confirma una a una, y los modelos supervisados entrenados con las propias imágenes del AOI reducen ese trabajo entre un 60 y un 90 % según los proveedores; una gran empresa EMS informa de una reducción del 85 % en su informe anual. A 50 000 RMB por línea, eso se amortiza en cinco a ocho meses en EE. UU., Taiwán y Shenzhen. Los brazos cobot que cargan y descargan estaciones de prueba se amortizan en algo más de un año. Un brazo robótico añadido solo para retirar placas defectuosas no se amortiza en ningún sitio. Los modelos multimodales generales aún no son inspectores: ninguno de los buques insignia de 2026 tiene una puntuación publicada en un benchmark de defectos industriales. Son útiles como profesores que preetiquetan datos para modelos locales pequeños. El despliegue local sin conexión es viable. El mercado de retrofit es real pero pequeño: unos 320 millones de RMB en China continental, repartidos en unos cinco años.
Por qué examiné esto
Esto empezó con una pregunta de un pequeño equipo de hardware que conozco. Construyen y ensamblan electrónica, y estaban sopesando entrar en la inspección por IA y los brazos robóticos para fábricas. Los proveedores les contaban una historia, los inversores otra, y cada demo parecía buena. Querían saber por qué pagaría realmente una fábrica en 2026, qué cuesta operarlo dentro de una planta y qué sigue siendo un proyecto de investigación.
He pasado más de veinte años entre chips, hardware y las fábricas que los construyen, así que me ofrecí a mirar. Leí los informes anuales y folletos de las empresas cotizadas de AOI, visión artificial, robótica y EMS, las normas y regulaciones pertinentes, las clasificaciones de control de exportaciones y los aranceles, las páginas de benchmarks y los artículos, y las listas de precios públicas. También contrasté una serie de afirmaciones de entrevistas con la industria contra ese registro. Donde el registro público se acaba, lo digo.
Cada cifra de abajo es del 11 de noviembre de 2026. El dinero está en RMB a 6,7188 por dólar estadounidense salvo que diga lo contrario. La mayoría de las cifras provienen del informe completo, que puede descargar al final.
Resultados de un vistazo
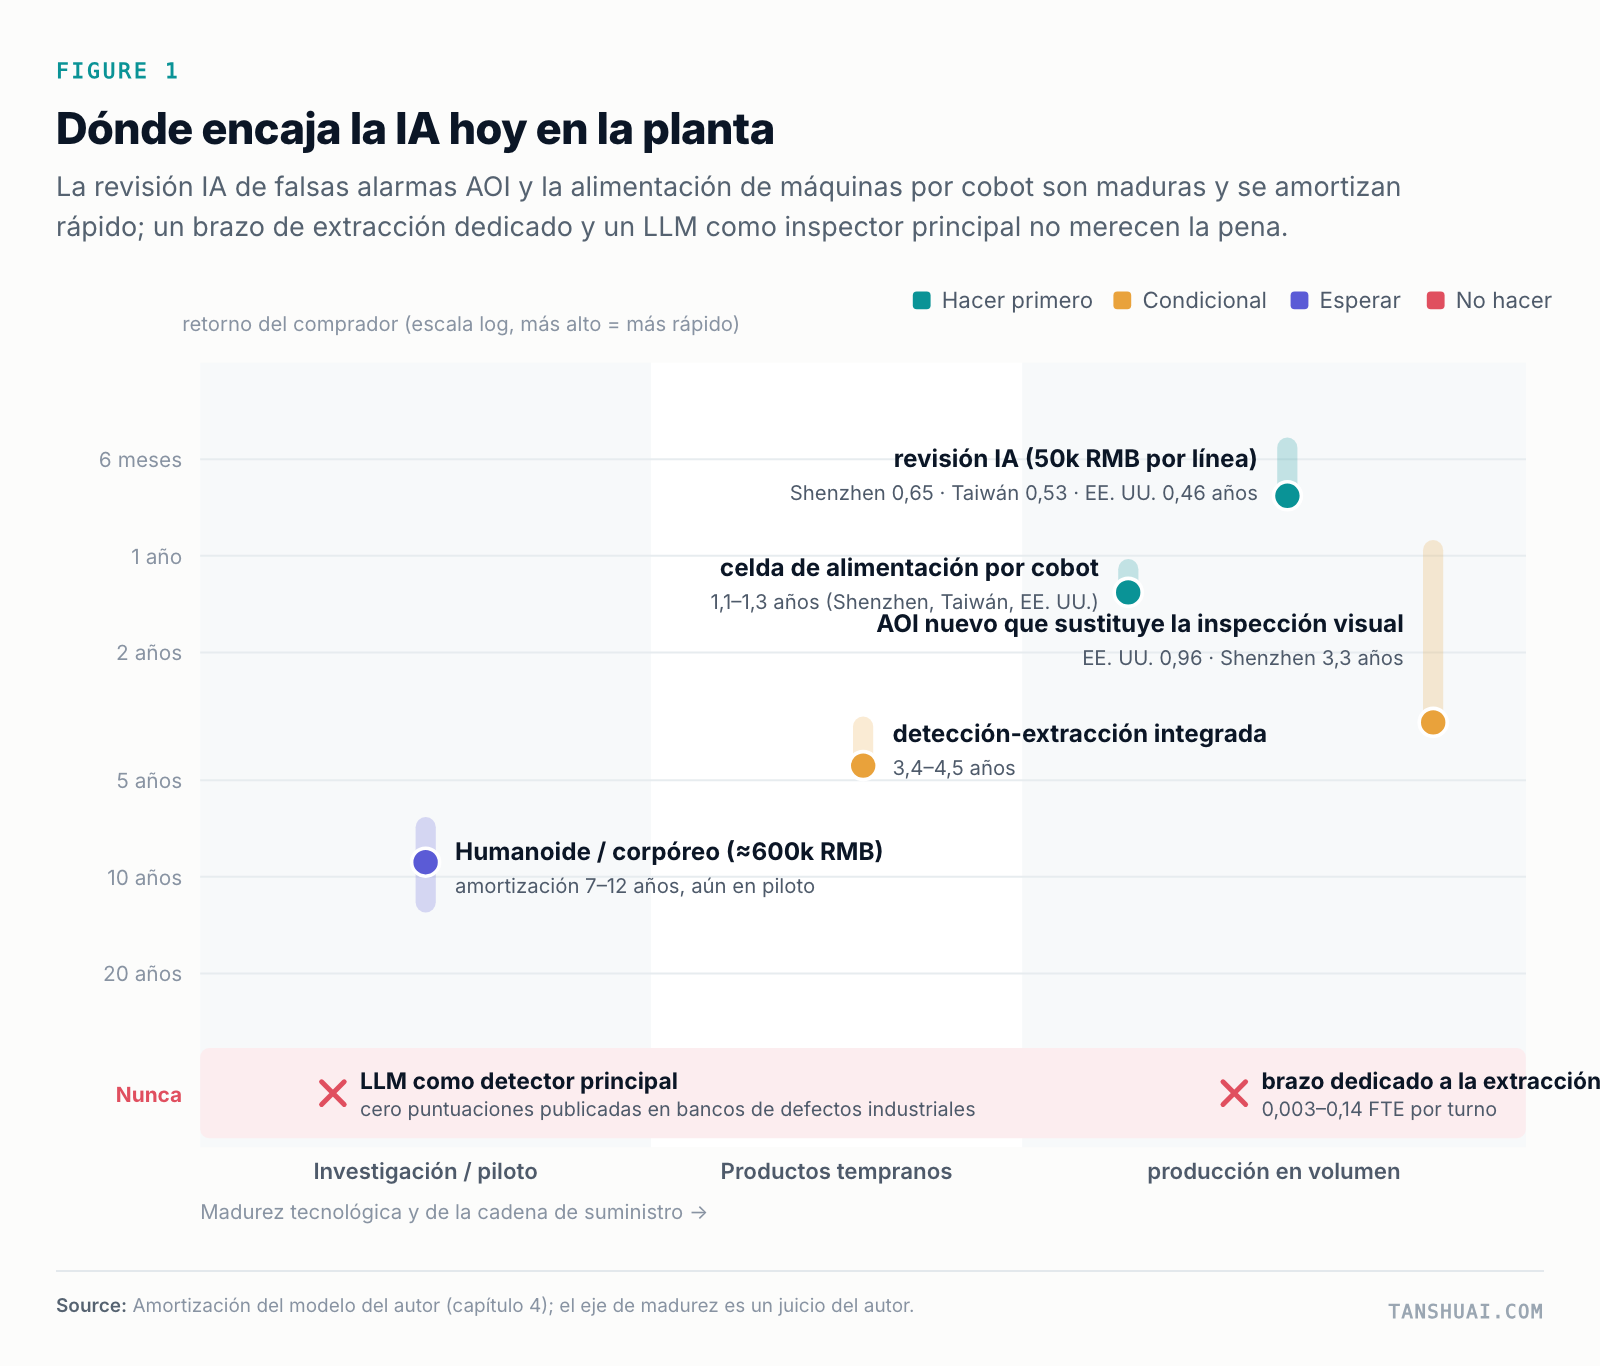 Figura 1. Dónde encaja la IA hoy en la planta. Más arriba significa amortización más rápida para el comprador.
| Uso | Veredicto | Cifra clave |
|---|---|---|
| Revisión por IA de las falsas alarmas del AOI | Hacer ya | Amortización 0,46–0,65 años (EE. UU., Taiwán, Shenzhen) |
| Inspección que el AOI cubre mal (soldadura manual, recubrimiento, cables, control final) | Hacer ya | Los mismos compradores, menos competencia |
| Carga y descarga con cobot de estaciones de prueba y embalaje | Hacer | Amortización 1,1–1,5 años |
| Un AOI nuevo para sustituir los controles visuales manuales | Depende de los salarios | 0,96 años en EE. UU., 3,3 en Shenzhen |
| Detección y retirada en una célula integrada | Depende del volumen | 3,4–4,5 años |
| Humanoides y otros robots corporeizados | Esperar | 7–12 años, aún en fase piloto |
| Un brazo robótico solo para retirar placas defectuosas | No hacer | Retirar ocupa 0,003–0,14 de una persona por turno |
| Un LLM multimodal como inspector principal | No hacer | Cero puntuaciones publicadas de defectos industriales |
Dónde están las personas en una línea SMT
Una línea SMT de volumen ya está muy automatizada. Las placas pasan por impresión de pasta, inspección 3D de pasta de soldadura (SPI), colocación, un AOI opcional antes del reflujo, reflujo, AOI después del reflujo, rayos X (AXI) en una muestra cuando hay BGA, y luego prueba en circuito y funcional, inspección visual y embalaje. El takt es de unos 13–22 segundos por placa, y una línea suele tener de tres a cinco AOI. Un ODM de portátiles presupuestó 30,6 millones de RMB para AOI en 18 líneas.
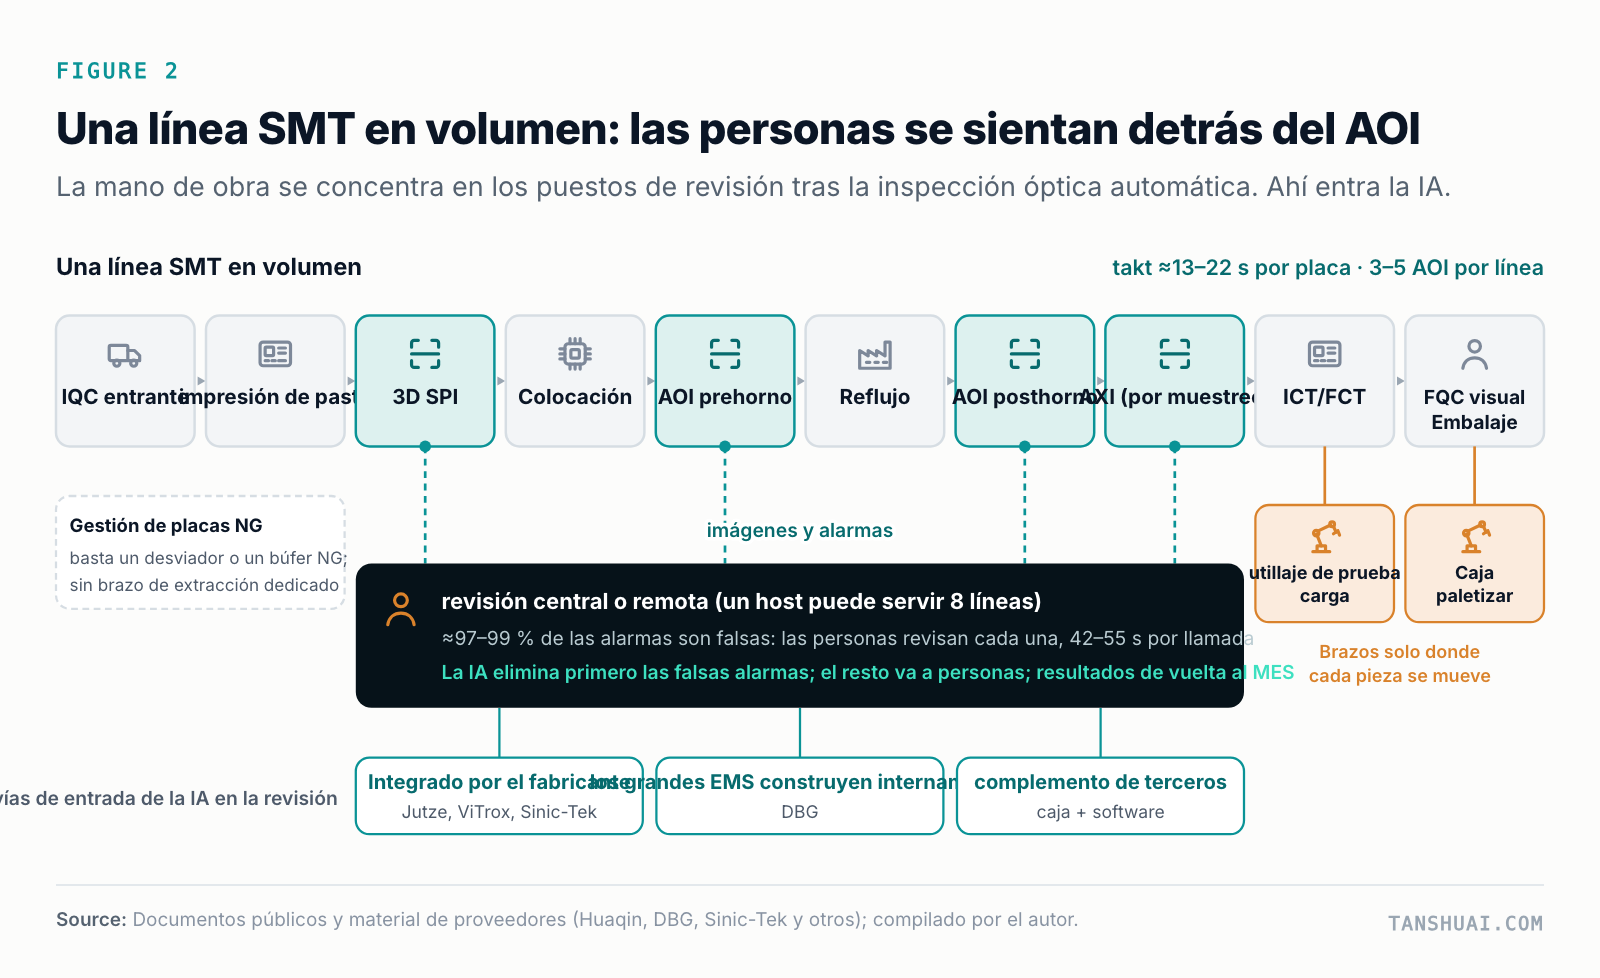 Figura 2. Una línea SMT de volumen. Las personas están sentadas detrás de los AOI.
Las personas no están en la cinta transportadora. Están sentadas detrás de los AOI. Un AOI está ajustado para no pasar nunca por alto un defecto, así que marca demasiado: en los casos que encontré, alrededor del 97–99 % de sus alarmas son falsas alarmas sobre placas que están bien. Un revisor mira cada una, lo que tarda 42–55 segundos. En una línea ocupada, eso son unos 448 falsos avisos por turno, o 5,2–6,8 horas del turno de una persona. La planta en ese caso empleaba dos revisores por turno.
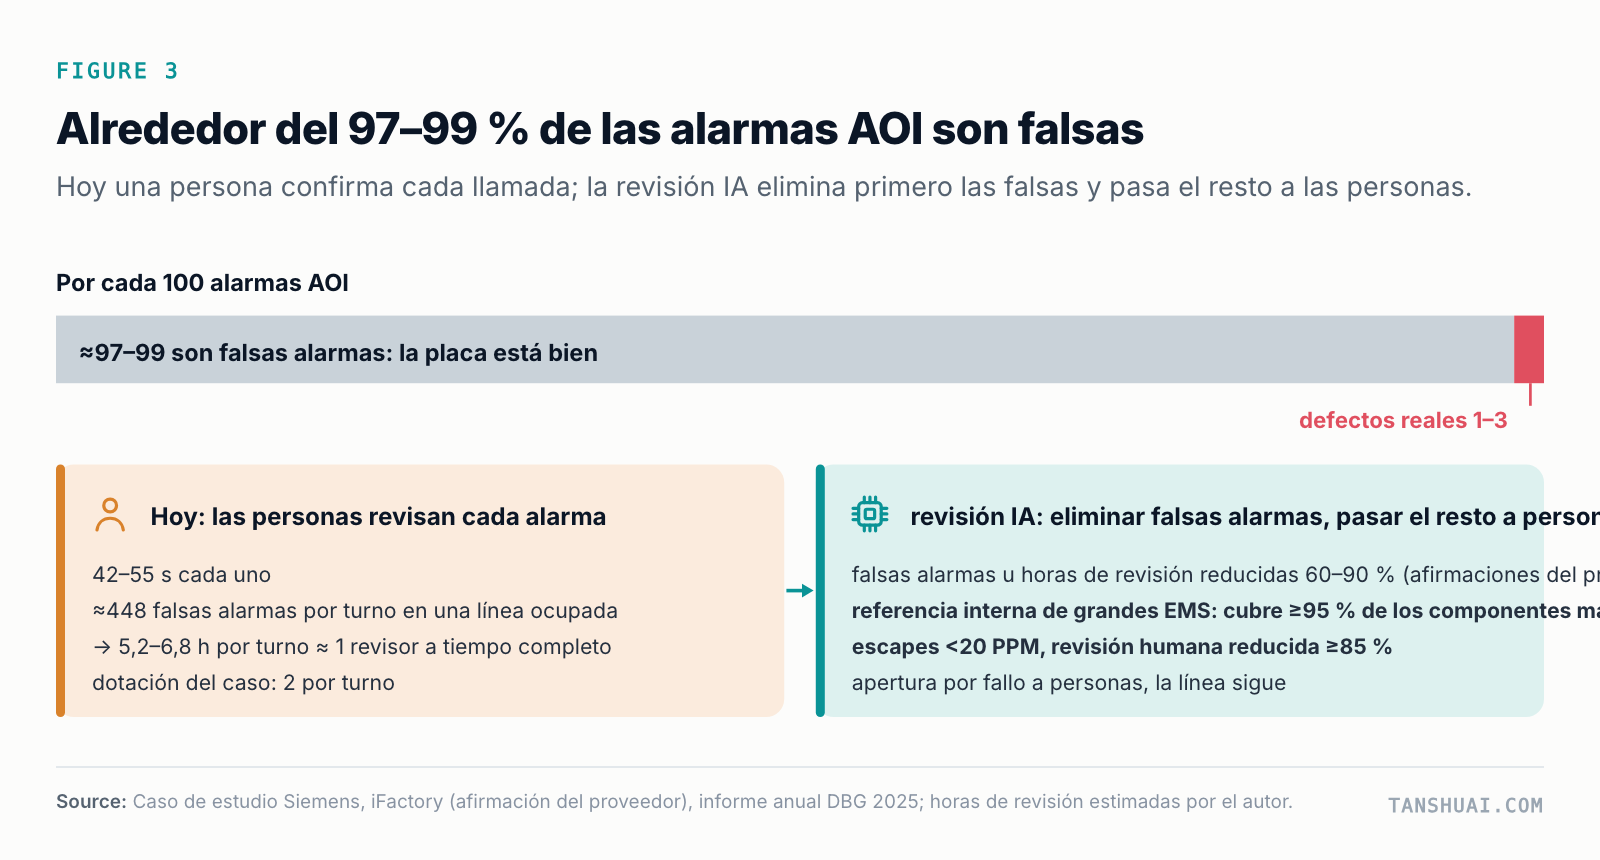 Figura 3. De cada 100 alarmas del AOI, unas 97–99 son falsas alarmas.
Ese puesto de revisión es donde entra la IA, y entra de tres maneras. Los fabricantes de AOI la integran en las máquinas nuevas: Jutze afirma que su AOI 3D con IA «elimina la revisión humana en la inspección», ViTrox ha lanzado un AOI con IA, y Sinic-Tek está desarrollando uno junto con Tencent. Las mayores empresas EMS construyen la suya. Y terceros acoplan una caja y software a los AOI que una planta ya tiene.
Lo que funciona: la revisión por IA sobre las propias imágenes del AOI
El enfoque que funciona no es glamuroso. Un modelo supervisado, entrenado con los recortes que el AOI ya guarda, se sitúa justo después del AOI y responde OK, NG o «pregunte a una persona». Los proveedores afirman que reduce las falsas alarmas o las horas de revisión entre un 60 y un 90 %. La mejor evidencia pública que encontré está en un informe anual de una EMS: el sistema interno de DBG cubre al menos el 95 % de las piezas que marcan sus AOI, mantiene las fugas por debajo de 20 PPM y ha reducido la revisión humana al menos un 85 %. Si quiere vender a una EMS de primer nivel, esa es la barra con la que se le medirá.
Dos detalles importan más que el modelo.
El primero es la imagen. A menudo se pregunta si una buena cámara y un modelo grande podrían sustituir al AOI. Una cámara 4K general que mira un panel completo de 300 mm obtiene unos 78 µm por píxel; un AOI trabaja a 8–20 µm. A 78 µm, una resistencia 0402 mide unos 13 por 6 píxeles, suficiente para saber si está ahí pero no si sus soldaduras son buenas, y una 01005 mide unos 5 por 3 píxeles, es decir, invisible. La IA trabaja con las imágenes del AOI. No sustituye a la óptica.
El segundo es qué pasa cuando falla. La caja debe fallar en abierto: si se cuelga o se queda insegura, cada aviso va a una persona y la línea sigue funcionando. Una planta no aceptará una caja que pueda parar una línea, y no debería aceptar una que pueda dejar pasar una placa mala en silencio.
Los modelos multimodales son profesores, no inspectores
La pregunta obvia en 2026 es si un modelo multimodal de frontera puede simplemente mirar la placa. Todavía no. Al 11 de noviembre de 2026, ninguno de los buques insignia lanzados entre septiembre y noviembre (GPT-6.x, Gemini 4, Claude Fable 5.2, Qwen3.8 y otros) tenía una puntuación publicada en MMAD, MVTec AD 2, VisA, Real-IAD o UniPCB, los benchmarks que prueban defectos industriales.
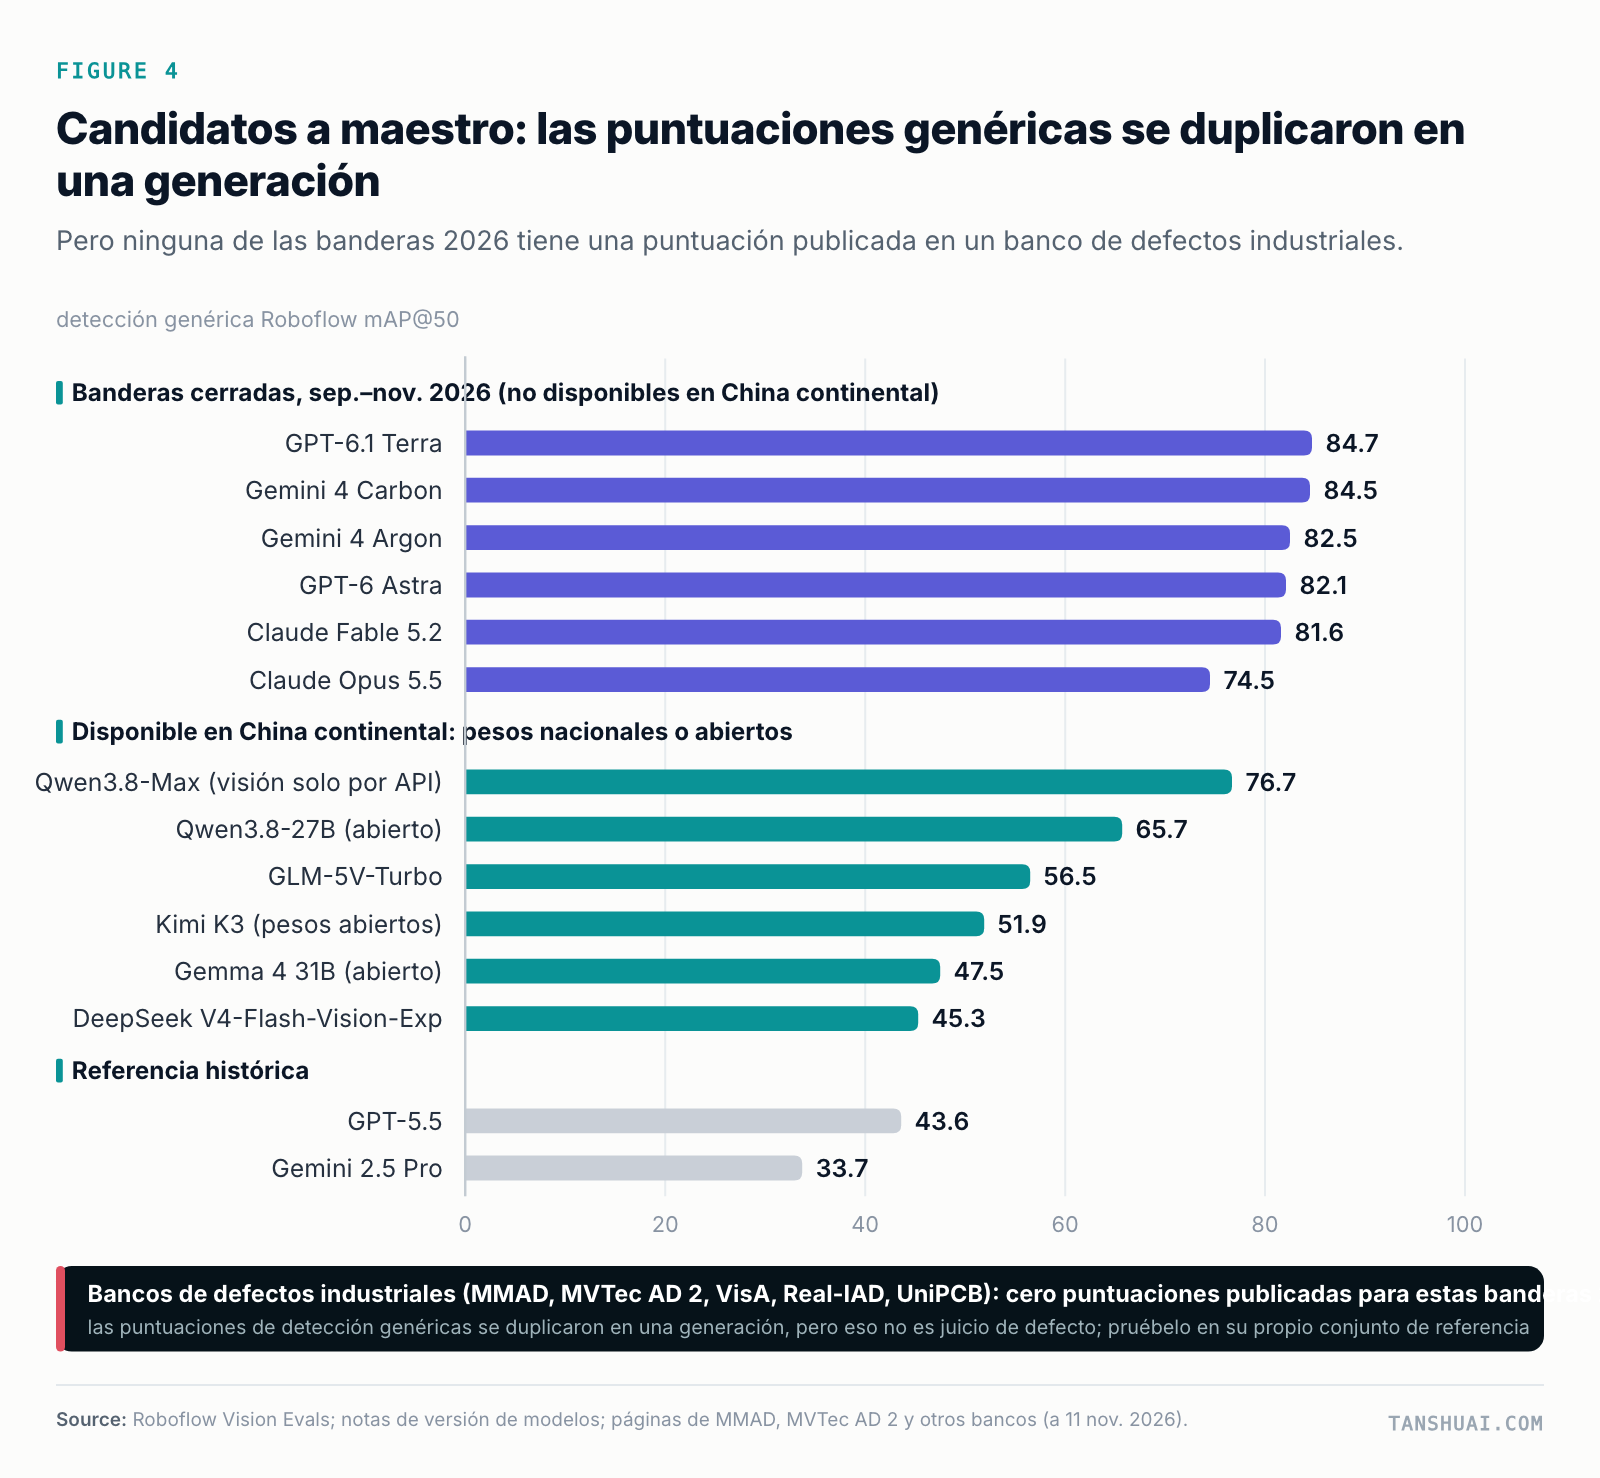 Figura 4. Las puntuaciones de detección genéricas se duplicaron en una generación. Faltan las puntuaciones de defectos industriales.
Sus puntuaciones de detección genéricas sí se duplicaron aproximadamente en una generación, pero trazar un recuadro alrededor de una persona o un coche no es lo mismo que juzgar una soldadura. En MMAD, que pregunta «¿hay un defecto?», los expertos humanos puntúan 95,2 y el mejor resultado de un modelo general que encontré es 83,1. En el desafío PCBA de ACM MM 2026, los cinco mejores sistemas, incluido uno ajustado con 6 600 imágenes reales de línea, puntuaron 77–82 en defecto-o-no, aunque contar piezas y leer atributos llegó a 95–100. La producción necesita el 99 % y más.
Así que los usaría como profesores. Un modelo de frontera preetiqueta y tria las imágenes nuevas, por unos 23–196 $ por modelo y ronda. Las personas adjudican: dos o tres etiquetadores trabajan a ciegas y un ingeniero sénior decide. Las etiquetas van a un conjunto dorado, y un pequeño modelo de 8 bits se entrena con ellas para funcionar en la caja de la línea. Funciona en modo sombra durante dos a cuatro semanas, registrando decisiones pero sin cambiar nada, y entra en producción solo después de pasar las puertas.
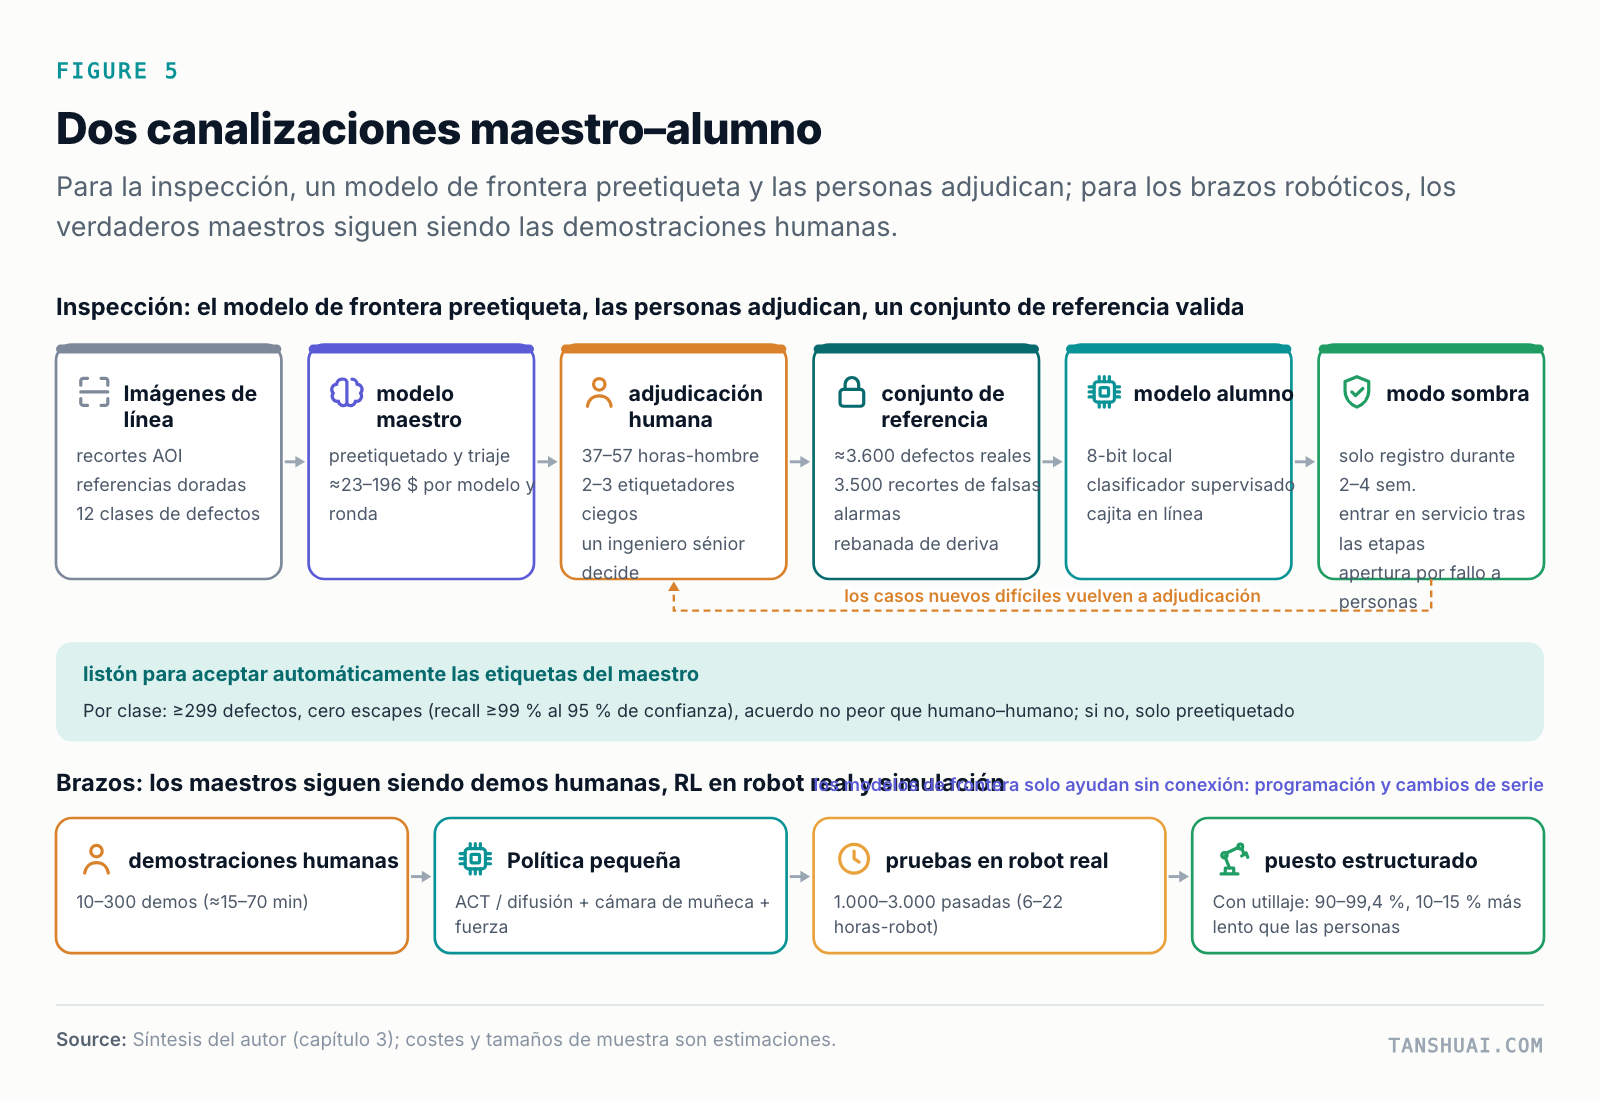 Figura 5. Dos tuberías profesor-alumno. Para los brazos, los profesores siguen siendo personas.
La puerta es la parte que la mayoría de los proyectos se saltan, y es sobre todo aritmética. Para demostrar un recall del 99 % con un 95 % de confianza y cero fallos, se necesitan 299 defectos reales de esa clase en el conjunto dorado. Para el 95 % se necesitan 59. Para el 99,9 % se necesitan 2 995, algo que ningún comprador puede reunir antes de una compra. Mi regla: aceptar automáticamente las etiquetas del profesor solo para las clases de defectos que superen 299 con cero fallos, y solo si el modelo coincide con la verdad de referencia al menos tan bien como dos personas coinciden entre sí. Para cualquier otra clase, el profesor preetiqueta y una persona decide.
Para los brazos robóticos, los profesores siguen siendo personas. Una política pequeña aprende de 10–300 demostraciones humanas, unos 15–70 minutos de conducción del brazo, y luego mejora con 1 000–3 000 ensayos con robot real, unas 6–22 horas-robot. Los modelos de frontera ayudan fuera de línea: reescriben programas de robot (correctos en un 77–99,7 % en tareas ABB RAPID, comprobados en simulación antes del despliegue), planifican cambios de serie y explican fallos. No están en el bucle de control.
Ejecutarlo dentro de la planta
Muchas plantas de electrónica están aisladas de la red, y los contratos de sus clientes suelen exigirlo. Eso es menos problemático de lo que parece, porque la limitación es el proceso, no el cómputo.
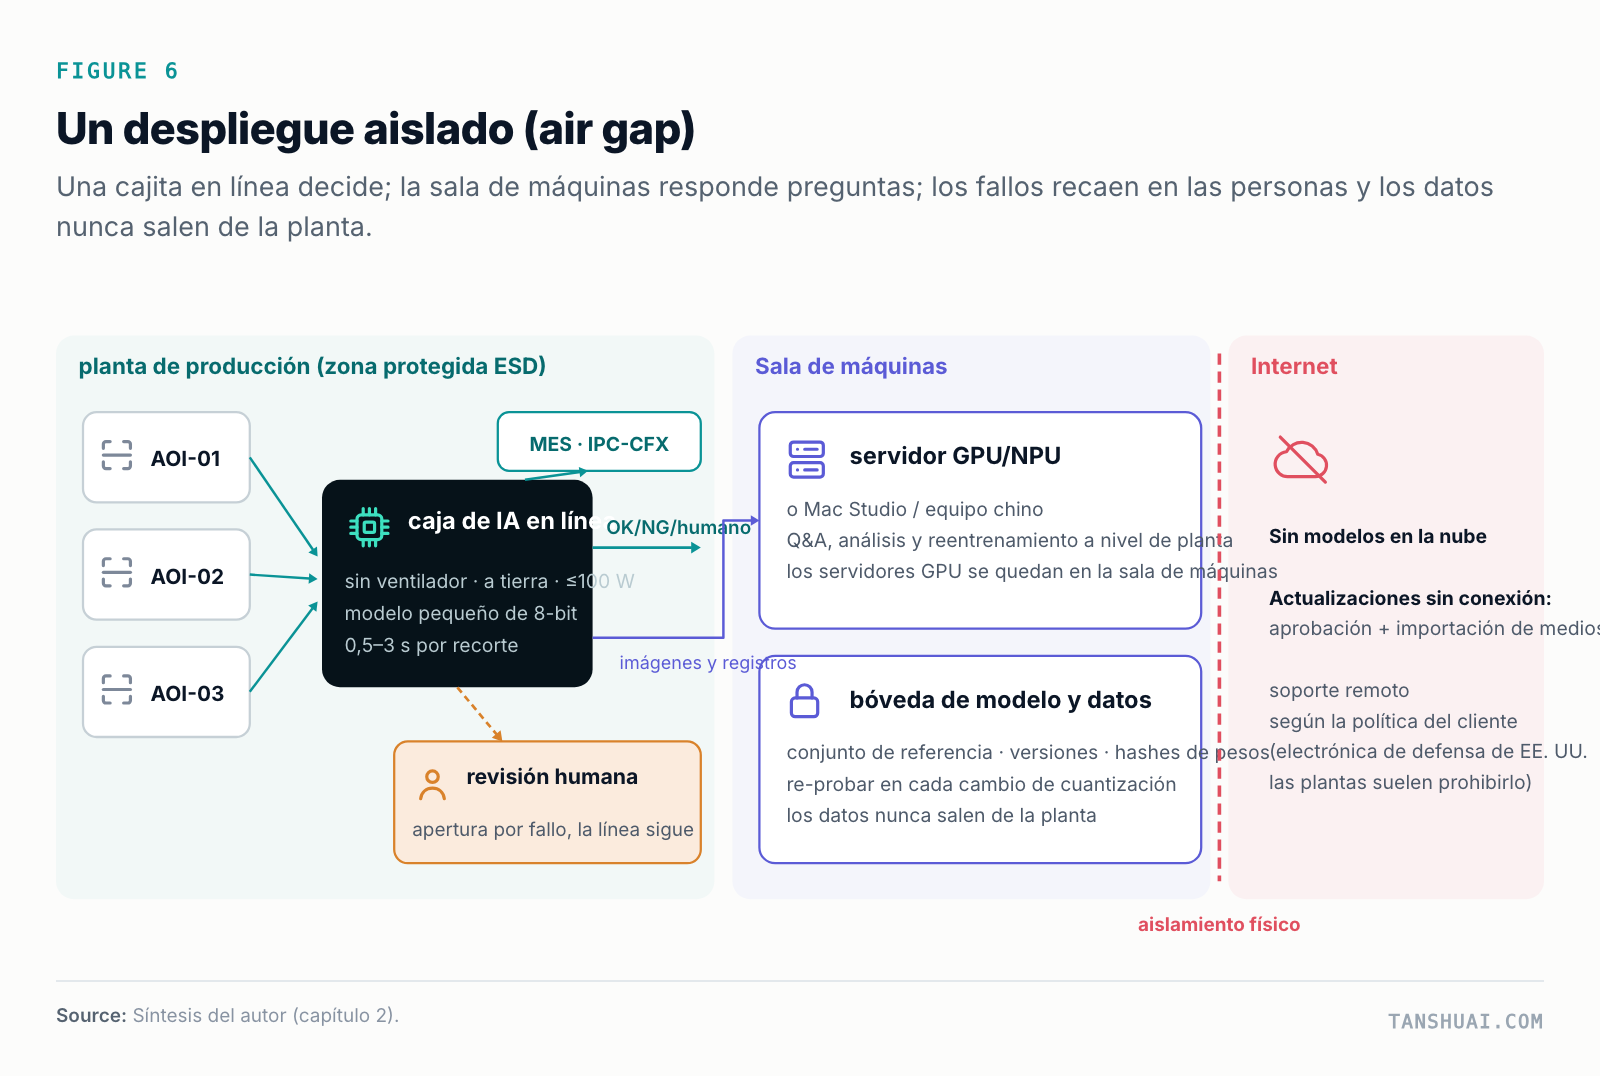 Figura 6. Un despliegue aislado. La caja en la línea decide; la sala de servidores responde preguntas.
Una sala SMT ordinaria es un área protegida contra ESD, aproximadamente equivalente a ISO 8, no una sala blanca clasificada. Una caja sin ventilador, conectada a tierra, de menos de 100 W junto al AOI maneja decisiones en línea en 0,5–3 segundos por recorte. Los servidores GPU o NPU van en la sala de servidores, donde manejan preguntas, análisis y reentrenamiento para toda la planta. Las actualizaciones llegan sin conexión, por aprobación e importación de medios. El conjunto dorado, las versiones de modelo y los hashes de pesos viven en una bóveda, y los datos nunca salen de la planta.
Qué hardware puede usar depende primero de dónde esté. En China continental solo hay modelos nacionales o pesos abiertos alojados localmente. Según las propias clasificaciones de exportación de NVIDIA, Jetson Thor y DGX Spark pueden venderse a una fábrica continental ordinaria sin licencia estadounidense, mientras que DGX Station y la RTX PRO 6000 no. Un kit de desarrollo Thor cuesta 59 104 RMB en China con impuestos incluidos y consume 40–130 W. Una estación de trabajo grande tampoco es un buen asistente compartido: en pruebas independientes, una DGX Station con un modelo de 743 000 millones de parámetros daba a 32 usuarios 139 tokens por segundo en total, unos 4 cada uno.
Sobre precisión, 8 bits es seguro. El 4 bits con cuantización consciente de los proveedores suele estar bien para modelos de 70 000 millones de parámetros en adelante. A 3 bits y por debajo, las puntuaciones caen 7–15 puntos de media y 20–34 puntos en gráficos. Los mayores riesgos están en la pila de servido. En un estudio, con el caché de prefijos activado, el 82,5 % de las ejecuciones repetidas de un modelo de 4 bits divergía, frente al 37,4 % a 16 bits. En otro, 7 de las 305 etiquetas oficiales de modelos de código de Ollama estaban prácticamente rotas aunque los archivos estaban intactos, y ninguno de los 198 repositorios GGUF populares registraba cómo se construyeron sus archivos. Mi regla es simple: volver a ejecutar el conjunto dorado tras cualquier cambio de precisión o de motor de inferencia.
Qué cuesta y qué se amortiza
El caso de negocio se reduce a los salarios. Un trabajador de inspección o manipulación con carga completa cuesta unos 70 000 $ al año en EE. UU., 19 600 $ en Taiwán, 12 700 $ en Shenzhen, 9 100 $ en Malasia y 5 300 $ en Vietnam. EE. UU. es unas 5,5 veces Shenzhen.
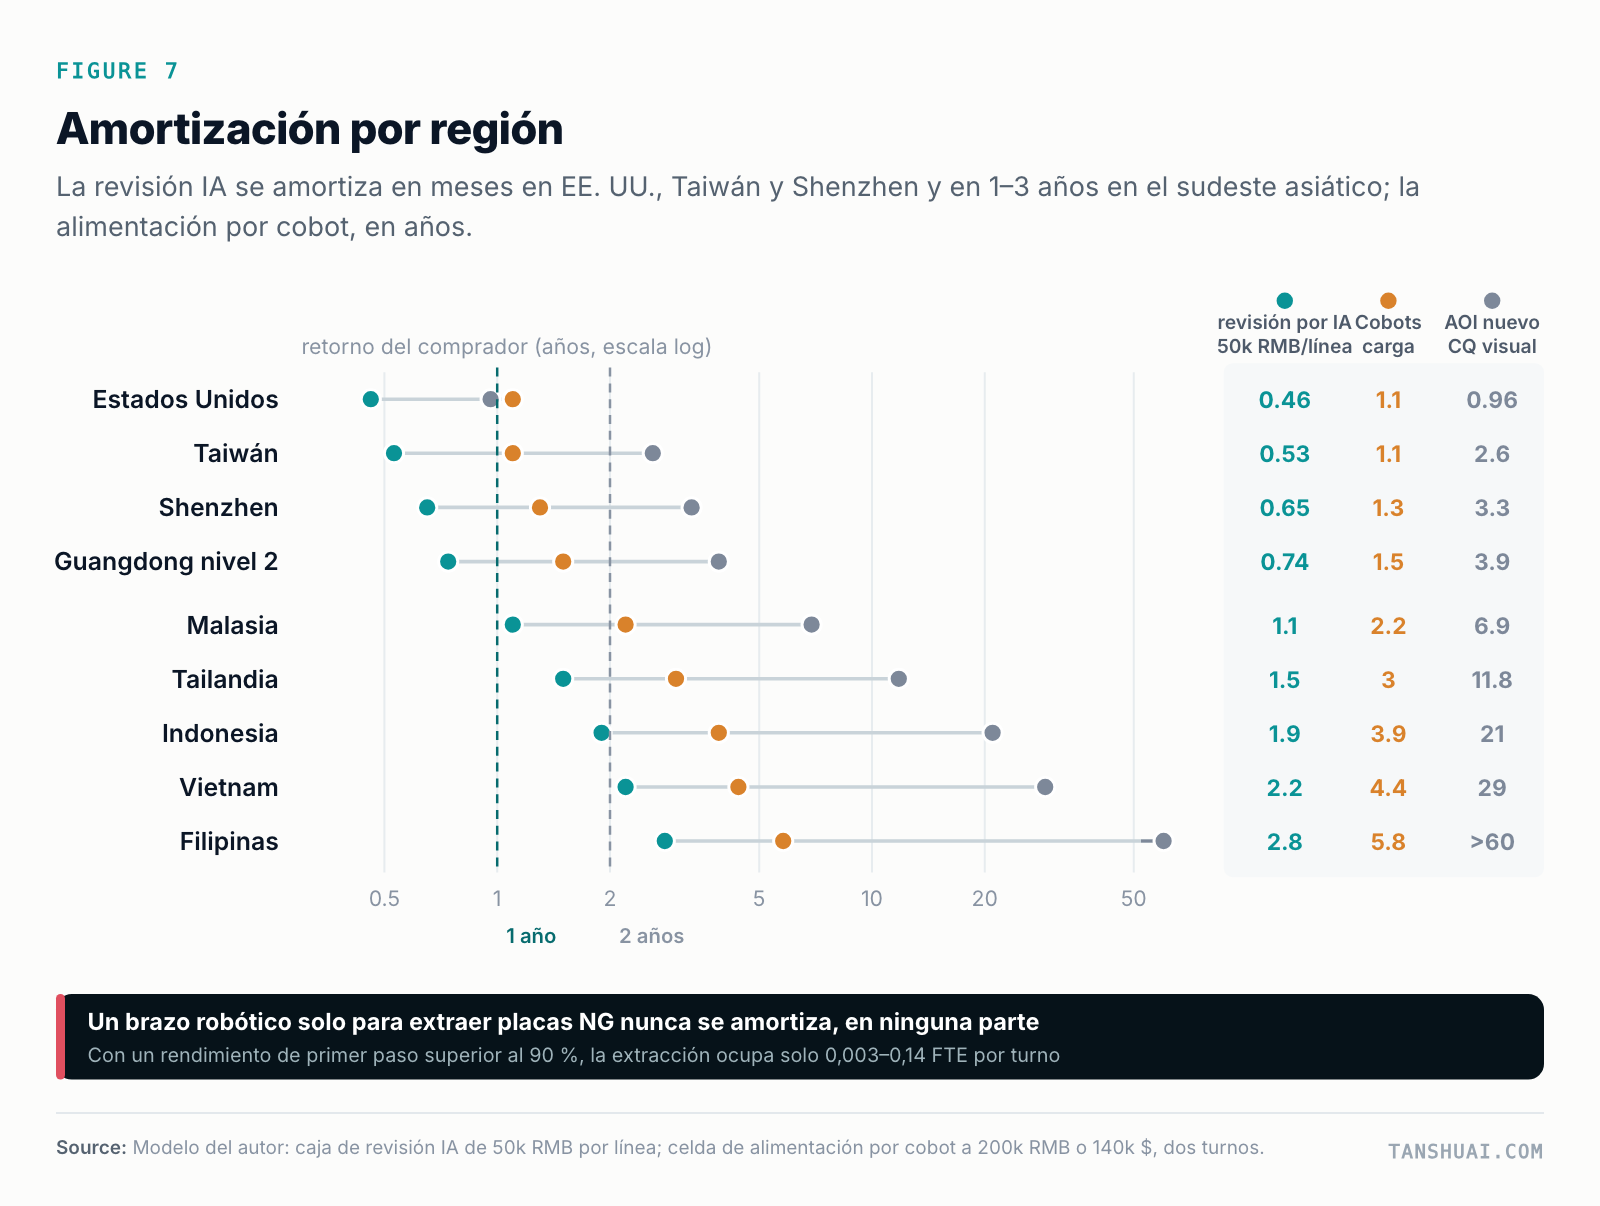 Figura 7. Amortización por región para el comprador.
A 50 000 RMB por línea, la revisión por IA se amortiza en 0,46 años en EE. UU., 0,53 en Taiwán y 0,65 en Shenzhen, y en 1,1–2,8 años en el sudeste asiático. Una célula cobot que carga y descarga una estación de prueba en dos turnos, a 200 000 RMB o 140 000 $, se amortiza en 1,1–1,3 años en EE. UU., Taiwán y Shenzhen. Un AOI nuevo comprado para sustituir los controles visuales manuales se amortiza en menos de un año en EE. UU., pero tarda 3,3 años en Shenzhen.
Lo que no se amortiza es un brazo robótico cuyo único trabajo es retirar placas defectuosas de una línea SMT. Por encima del 90 % de rendimiento a la primera, retirar ocupa entre 2,5 y 100 minutos por turno, es decir, 0,003–0,14 de una persona. Un desviador de NG o un búfer ya hace ese trabajo.
Dos advertencias sobre el precio. Ningún tercero publica un precio en RMB para la revisión por IA; los proveedores presupuestan caso por caso tras una prueba gratuita. Mi mejor estimación de lo que un comprador mediano en China continental pagará a un tercero es de 10 000–30 000 RMB por línea de una sola vez, o 5 000–10 000 RMB al año, de modo que los 50 000 RMB del modelo de amortización son un límite superior, no un precio de catálogo. Y para cualquiera que venda a EE. UU., importa dónde se fabrica el hardware: los brazos robóticos fabricados en China continental pagan alrededor de un 40 % de arancel estadounidense combinado, frente al 10–15 % desde el sudeste asiático o Taiwán.
Un mercado real, pero pequeño
Los tamaños publicados para la «inspección visual por IA» difieren en más de diez veces, porque cada firma cuenta algo distinto, de cámaras a servicios de prueba. Ninguno es útil para decidir si construir un producto de revisión. Así que conté de abajo arriba.
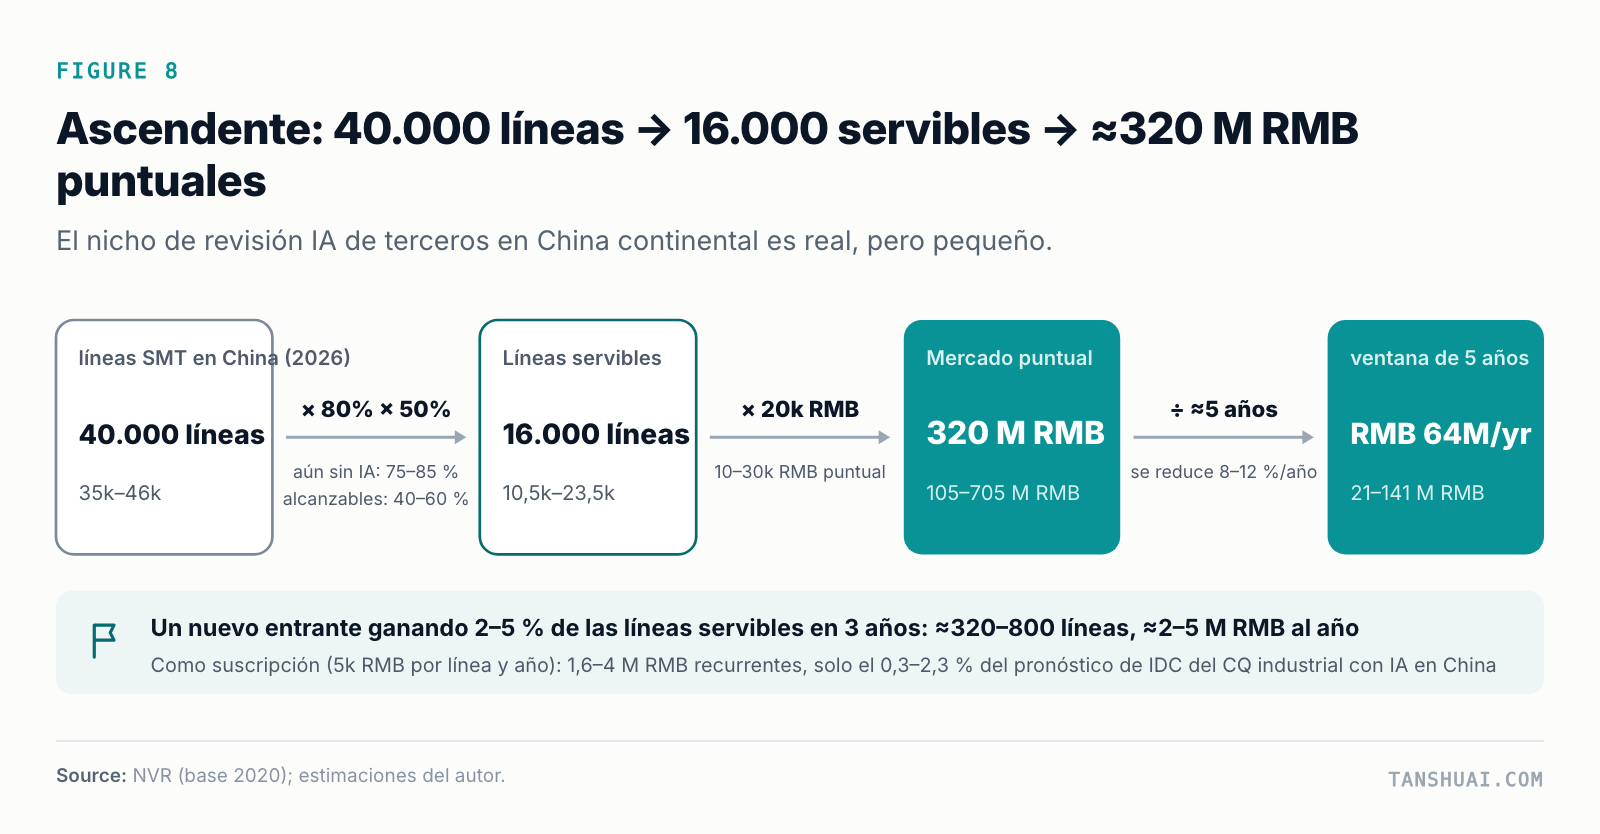 Figura 8. Mercado de abajo arriba para la revisión por IA de terceros en China continental.
China continental tiene unas 40 000 líneas SMT y unos 44 000 AOI en línea sin revisión por IA. Tome la parte sin IA y la parte que un tercero puede alcanzar de verdad, y unas 16 000 líneas son atendibles. A 20 000 RMB por línea, eso es un mercado único de unos 320 millones de RMB (rango 105–705 millones). La ventana dura unos cinco años, porque los fabricantes de AOI ahora incluyen IA en las máquinas nuevas y la base instalada sin ella se reduce un 8–12 % al año.
El nicho también está abarrotado. Los fabricantes de AOI están integrando la revisión, las mayores empresas EMS construyen la suya, y los proveedores de plataformas como Hikvision y SmartMore venden con agresividad. Uno de los principales proveedores de visión por IA declaró unos ingresos en 2025 de 1,086 mil millones de RMB y una pérdida neta de 991 millones de RMB, tras una guerra de precios. Los márgenes están en el hardware productizado: las plataformas de visión y los fabricantes de AOI logran un margen bruto del 46–67 %, mientras que los proveedores de soluciones de IA logran un 35–37 % y pierden dinero. El cobro también es lento. Las condiciones habituales son 30 % a la firma, 60 % tras la aceptación y 10 % retenido un año, de modo que el pago completo tarda de dos a tres años. Las cuentas por cobrar van de 51–99 días para productos estándar y de 188–319 días para equipos por proyecto.
El espacio que queda es específico: empresas EMS medianas con 10–40 líneas, AOI antiguos o de marcas mixtas y sin actualización de IA del fabricante del AOI, más las inspecciones que los AOI cubren mal, como la soldadura pasante y manual, el recubrimiento conformado, los cables, conectores y FPC, y la apariencia final y los tornillos.
Brazos robóticos e IA corporeizada
El control robótico aprendido funciona hoy donde la estación está estructurada. Con utillajes y una pieza conocida, las políticas pequeñas alcanzan un 90–99,4 % de éxito, un 10–15 % más lentas que una persona. Quite la estructura y los números caen: 29–67 % en conectores que la política no ha visto, 37–59 % recogiendo de una cinta en movimiento, y 0–5,5 % cuando un modelo de lenguaje de frontera impulsa directamente las articulaciones.
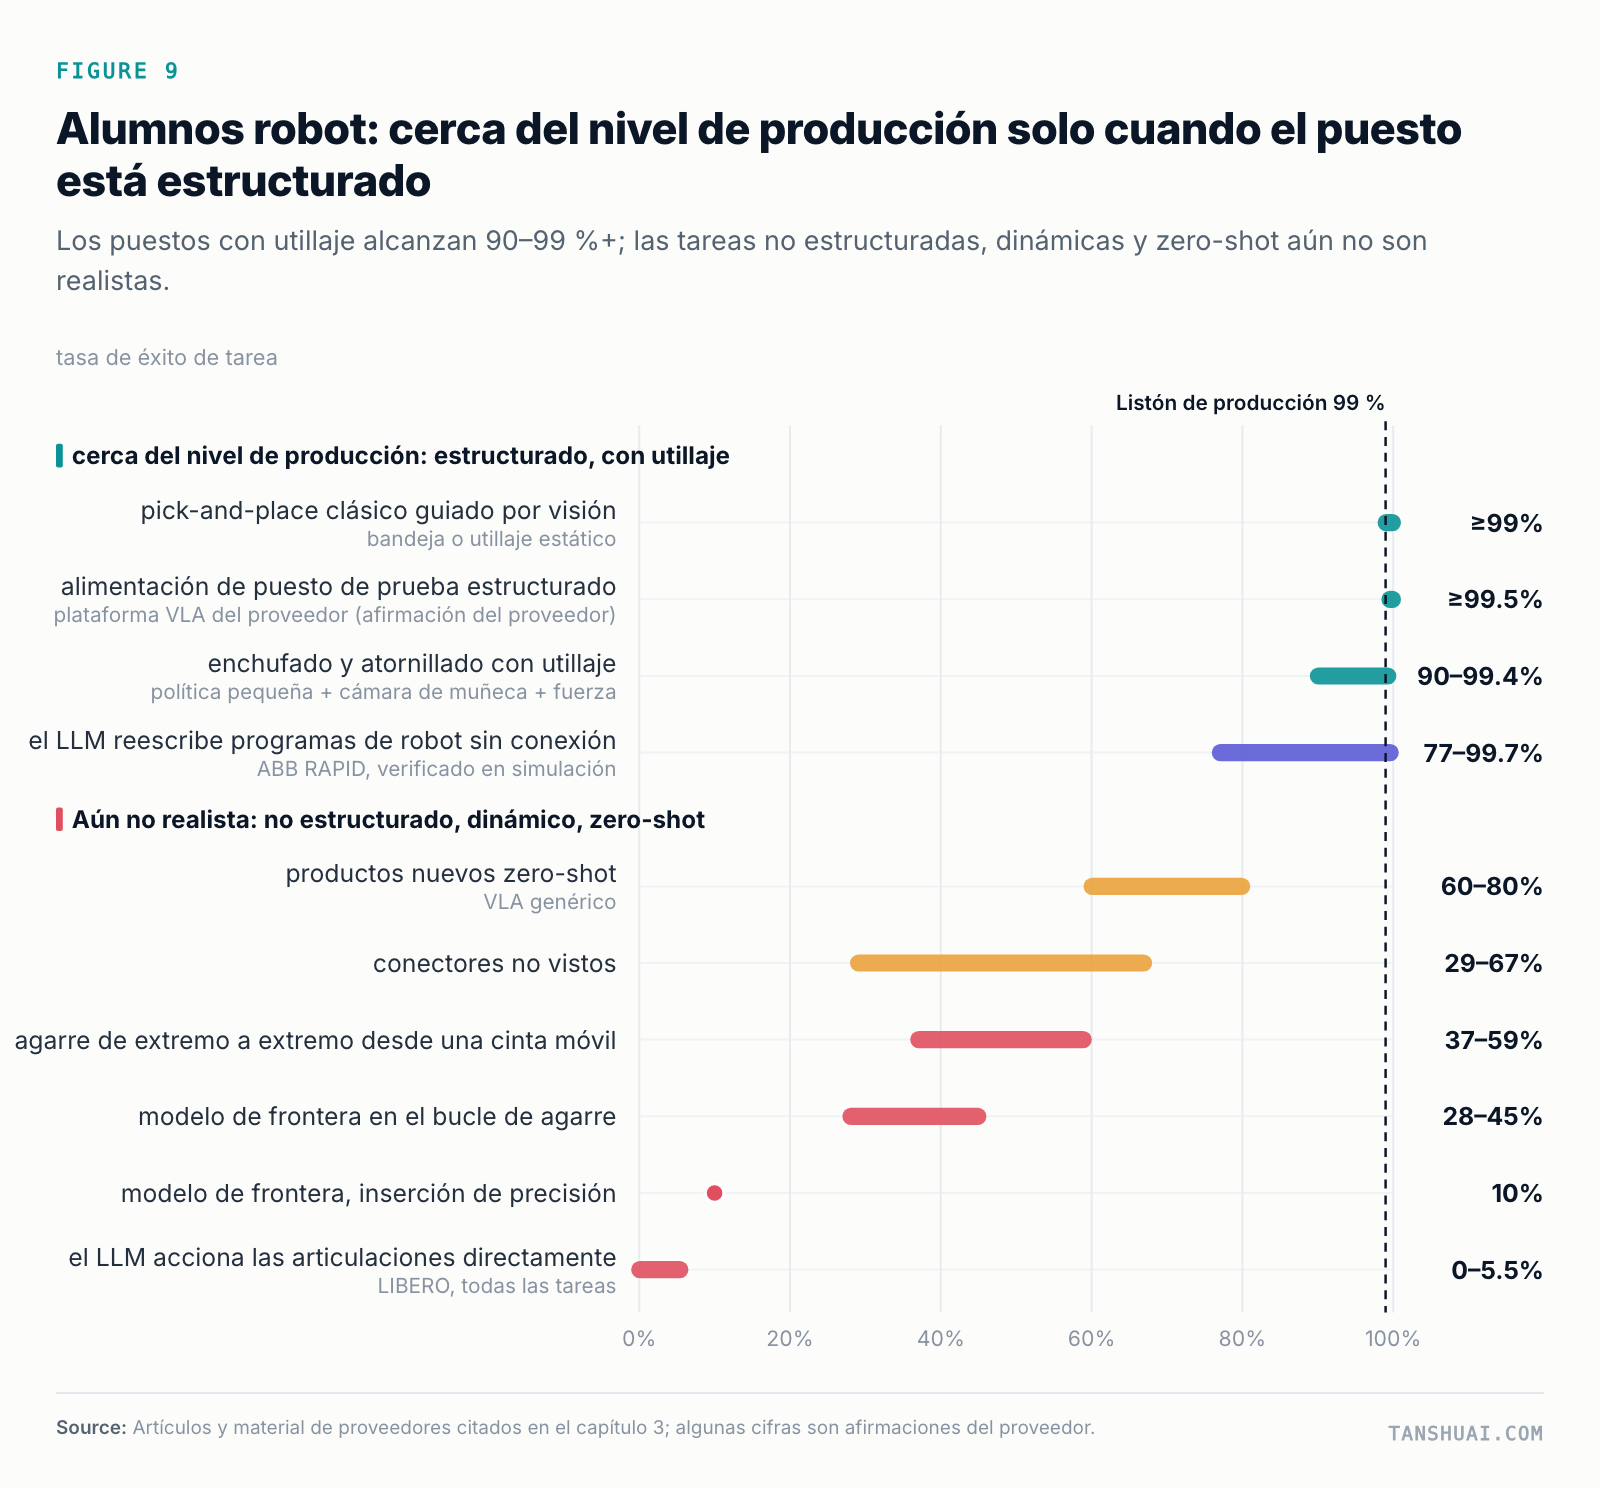 Figura 9. Los alumnos robot están cerca del nivel de producción solo cuando la estación está estructurada.
Los despliegues en planta revelan menos de lo que sugieren los titulares. De los despliegues en fábrica que seguí, la mayoría solo publica cuánto tiempo o cuánto funcionaron. Ninguno publica a la vez la tasa de éxito, el takt y la tasa de intervención, y algunas de las cifras destacadas son objetivos en lugar de resultados. Cuando convierto las cifras publicadas en mano de obra realmente sustituida, la brecha es grande: una célula de brazo estructurada sustituye unos 0,82 trabajadores por turno; un humanoide al 40 % de la velocidad humana, unos 0,26; un humanoide teleoperado el 40 % del tiempo, unos 0,05.
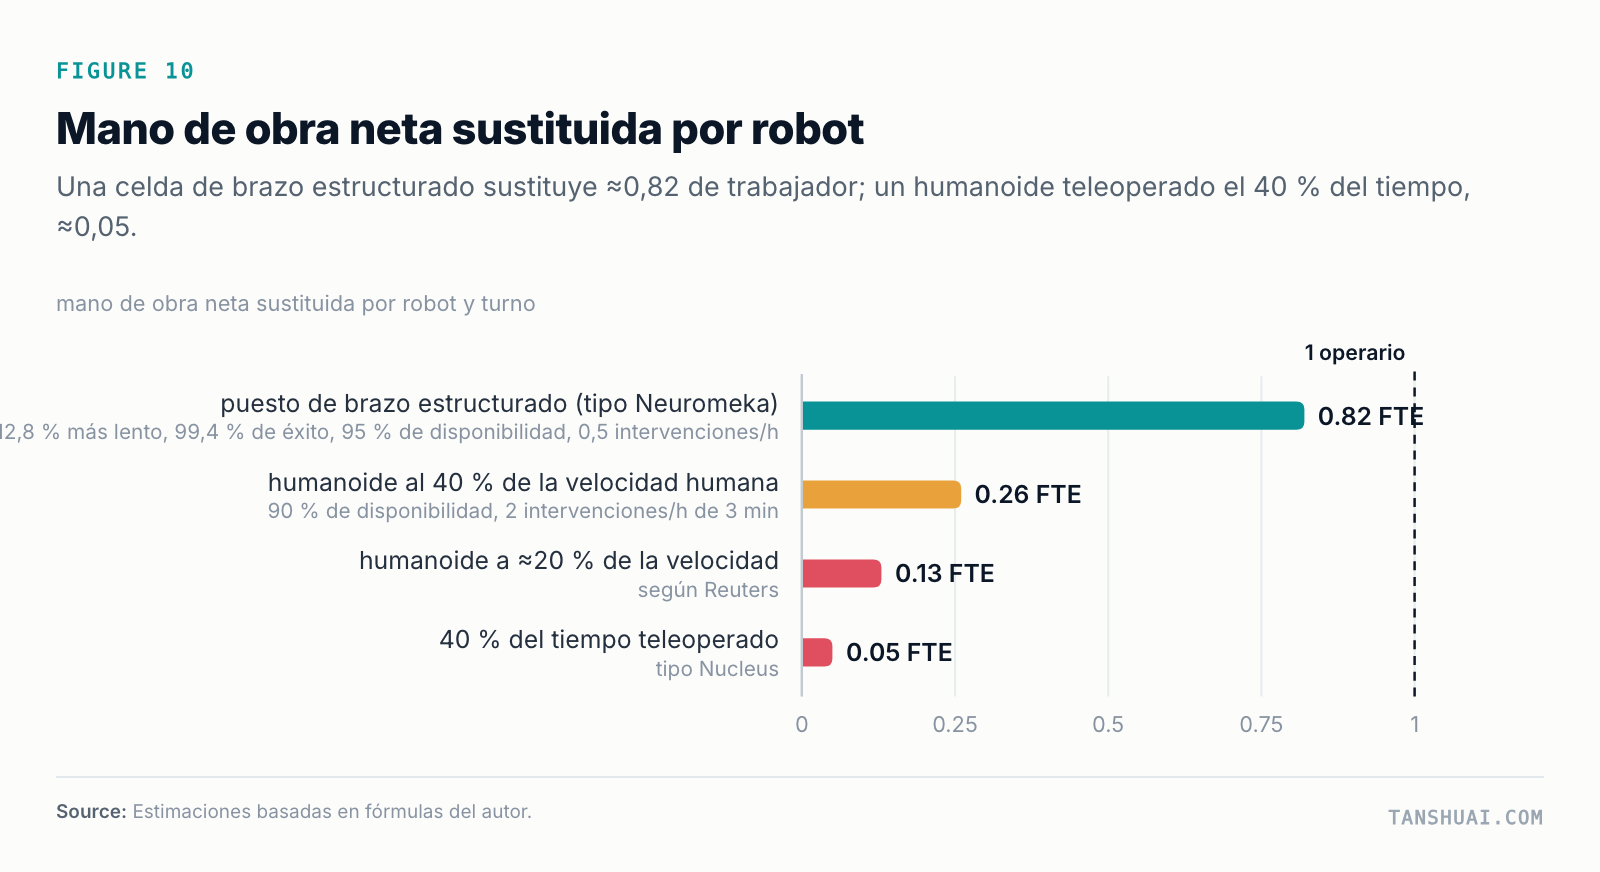 Figura 10. Mano de obra neta sustituida por robot y por turno.
La pila se está asentando en capas. Los modelos de frontera planifican y escriben programas fuera de línea, en una escala de segundos a minutos. Políticas pequeñas como ACT, políticas de difusión y VLA pequeños funcionan en la célula con bloques de acción de 100–300 ms; según las cifras del proveedor, una política ACT pequeña funciona en unos 50 ms en una placa de borde. El control de movimiento sigue en el controlador del robot a tasas de milisegundos, y la seguridad sigue siendo determinista. Las normas coinciden: bajo el Reglamento de Máquinas de la UE, una función de seguridad que usa aprendizaje automático necesita una evaluación de un organismo notificado a partir del 20 de enero de 2027, y las normas que darían a la IA una vía de certificación dentro de las funciones de seguridad no se espera que se asienten antes de 2027–2029.
Para los próximos dos años, entonces, compraría brazos certificados, pondría percepción aprendida y políticas pequeñas dentro, mantendría la seguridad determinista y esperaría datos de producción de 2027 y 2028 antes de apostar por los humanoides.
Lo que construiría y lo que no
| Construir | No construir |
|---|---|
| Revisión por IA y clasificación de defectos sobre imágenes del AOI, para EMS medianas con AOI antiguos o de marcas mixtas | Una plataforma general «IA más brazo robótico» |
| Inspección que el AOI cubre mal: soldadura pasante y manual, recubrimiento conformado, cables, conectores y FPC, apariencia final y tornillos | Un LLM multimodal como inspector principal |
| Células cobot para estaciones donde se manipula cada pieza (utillajes de prueba, bandejas, embalaje), con inspección como complemento | Un brazo robótico solo para retirar placas NG; usar un desviador o un búfer |
| Un conjunto dorado y modo sombra en una línea real antes de cualquier afirmación | Humanoides o robots como servicio en una línea SMT |
| Cajas de borde sin ventilador en la línea, servidores en la sala de servidores | Modelos de frontera dentro de un bucle de control o una función de seguridad |
El hilo conductor es aburrido a propósito: elegir una tarea estrecha con un responsable claro, medirla con las propias imágenes de la planta y dejar que las máquinas existentes de la planta sigan haciendo lo que ya hacen bien.
Lo que no pude verificar
Esta es investigación de escritorio. No probé ningún producto en una línea. Las cifras de base instalada y la proporción de AOI que ya ejecutan IA son mis estimaciones a partir de documentos públicos y datos de mercado, y las cifras de disposición a pagar son estimaciones que solo los presupuestos reales pueden confirmar. Muchas cifras de robots son afirmaciones de proveedores, y las he marcado como tales en el informe. Los modelos, precios, aranceles y reglas de exportación cambian rápido; cada cifra aquí es del 11 de noviembre de 2026. El informe enumera las preguntas abiertas y cómo un piloto resolvería cada una.
Descargas
- Informe completo (PDF): AI Visual Inspection and Robot Arms in Electronics Factories: 2026 Assessment, edición pública, con todas las figuras, tablas y fuentes.
- Diapositivas (PDF): los mismos hallazgos en una presentación breve.
Sobre el autor
Tan Shuai es tecnólogo y fundador con más de veinte años de trabajo en chips, hardware y software de sistema, y 20 patentes concedidas. Su trabajo lo ha llevado por Silicon Valley, Nueva York, Chicago, Taiwán, la Gran Área de la Bahía (Shenzhen y Hong Kong), Vietnam y Malasia, con un largo enfoque en la fabricación avanzada y las cadenas de suministro. Hoy trabaja como investigador y desarrollador de IA, centrado en cómo se usa realmente la IA en la planta de producción.
Agradece las conversaciones con personas que construyen en este espacio, ya sea para formar un equipo, buscar un socio o comparar notas: i@tanshuai.com.