
การตรวจซ้ำผลเตือนผิดของ AOI ด้วย AI คืนทุนในไม่กี่เดือน แขนหุ่นยนต์ที่ไว้แค่หยิบแผงเสียออกไม่คืนทุนเลย นี่คือสิ่งที่ผมพบ พร้อมรายงานฉบับเต็มและสไลด์
บทคัดย่อ
โรงงานอิเล็กทรอนิกส์กำลังถูกขายเรื่อง AI สองเรื่องพร้อมกัน: วิชันที่ตรวจสอบแผงวงจร และแขนหุ่นยนต์ที่เรียนรู้ได้ ผมศึกษาทั้งสองอย่างสำหรับสายการผลิต SMT และ PCBA ในจีนแผ่นดินใหญ่ ไต้หวัน เอเชียตะวันออกเฉียงใต้ และสหรัฐอเมริกา โดยใช้รายงานประจำปี มาตรฐาน กฎการส่งออก ตารางภาษี เบนช์มาร์ก และรายการราคาจนถึงวันที่ 11 พฤศจิกายน 2026 ส่วนที่ใช้ได้จริงนั้นแคบ ประมาณ 97–99% ของสัญญาณเตือนที่ AOI แจ้งเป็นผลเตือนผิดที่คนต้องยืนยันทีละราย และโมเดลแบบมีการสอนที่ฝึกจากภาพของ AOI เองลดงานนั้นลง 60–90% ตามคำกล่าวของผู้จำหน่าย บริษัท EMS ขนาดใหญ่รายหนึ่งรายงานว่าลดลง 85% ในรายงานประจำปี ที่ 50,000 หยวนต่อสาย คืนทุนในห้าถึงแปดเดือนในสหรัฐฯ ไต้หวัน และเซินเจิ้น แขนโคบอทที่ขนชิ้นงานเข้า-ออกสถานีทดสอบคืนทุนในหนึ่งปีเศษ แขนหุ่นยนต์ที่เพิ่มมาแค่เพื่อหยิบแผงเสียออกไม่คืนทุนในทุกที่ โมเดลมัลติโมดัลทั่วไปยังเป็นผู้ตรวจสอบไม่ได้: ไม่มีเรือธงปี 2026 ตัวใดมีคะแนนที่เผยแพร่บนเบนช์มาร์กข้อบกพร่องเชิงอุตสาหกรรม พวกมันมีประโยชน์ในฐานะครูที่ติดป้ายข้อมูลล่วงหน้าให้โมเดลท้องถิ่นขนาดเล็ก การติดตั้งในองค์กรแบบตัดขาดจากเครือข่ายทำได้จริง ตลาดรีโทรฟิตมีจริงแต่เล็ก: ประมาณ 320 ล้านหยวนในจีนแผ่นดินใหญ่ กระจายในราวห้าปี
ทำไมผมถึงศึกษาสิ่งนี้
เรื่องนี้เริ่มจากคำถามของทีมฮาร์ดแวร์เล็ก ๆ ที่ผมรู้จัก พวกเขาสร้างและประกอบอุปกรณ์อิเล็กทรอนิกส์ และกำลังชั่งใจจะเข้าสู่การตรวจสอบด้วย AI และแขนหุ่นยนต์สำหรับโรงงาน ผู้จำหน่ายเล่าเรื่องแบบหนึ่ง นักลงทุนอีกแบบหนึ่ง และทุกเดโมดูดี พวกเขาอยากรู้ว่าโรงงานจะยอมจ่ายอะไรจริง ๆ ในปี 2026 การรันในโรงงานมีต้นทุนเท่าไร และอะไรยังเป็นแค่โครงการวิจัย
ผมคลุกคลีกับชิป ฮาร์ดแวร์ และโรงงานที่ผลิตมันมานานกว่ายี่สิบปี จึงอาสาศึกษาให้ ผมอ่านรายงานประจำปีและหนังสือชี้ชวนของบริษัทจดทะเบียนด้าน AOI แมชชีนวิชัน หุ่นยนต์ และ EMS มาตรฐานและกฎระเบียบที่เกี่ยวข้อง การจัดประเภทการควบคุมการส่งออกและตารางภาษี หน้าเบนช์มาร์กและบทความวิชาการ และรายการราคาสาธารณะ ผมยังตรวจสอบชุดคำกล่าวอ้างจากการสัมภาษณ์ในอุตสาหกรรมกับบันทึกเหล่านั้นด้วย จุดที่บันทึกสาธารณะหมด ผมจะบอกตามตรง
ตัวเลขทุกตัวด้านล่างเป็นของวันที่ 11 พฤศจิกายน 2026 เงินเป็นหยวนที่ 6.7188 หยวนต่อดอลลาร์สหรัฐ เว้นแต่ผมจะระบุเป็นอย่างอื่น ตัวเลขส่วนใหญ่มาจากรายงานฉบับเต็ม ซึ่งดาวน์โหลดได้ท้ายบทความ
ผลลัพธ์โดยสรุป
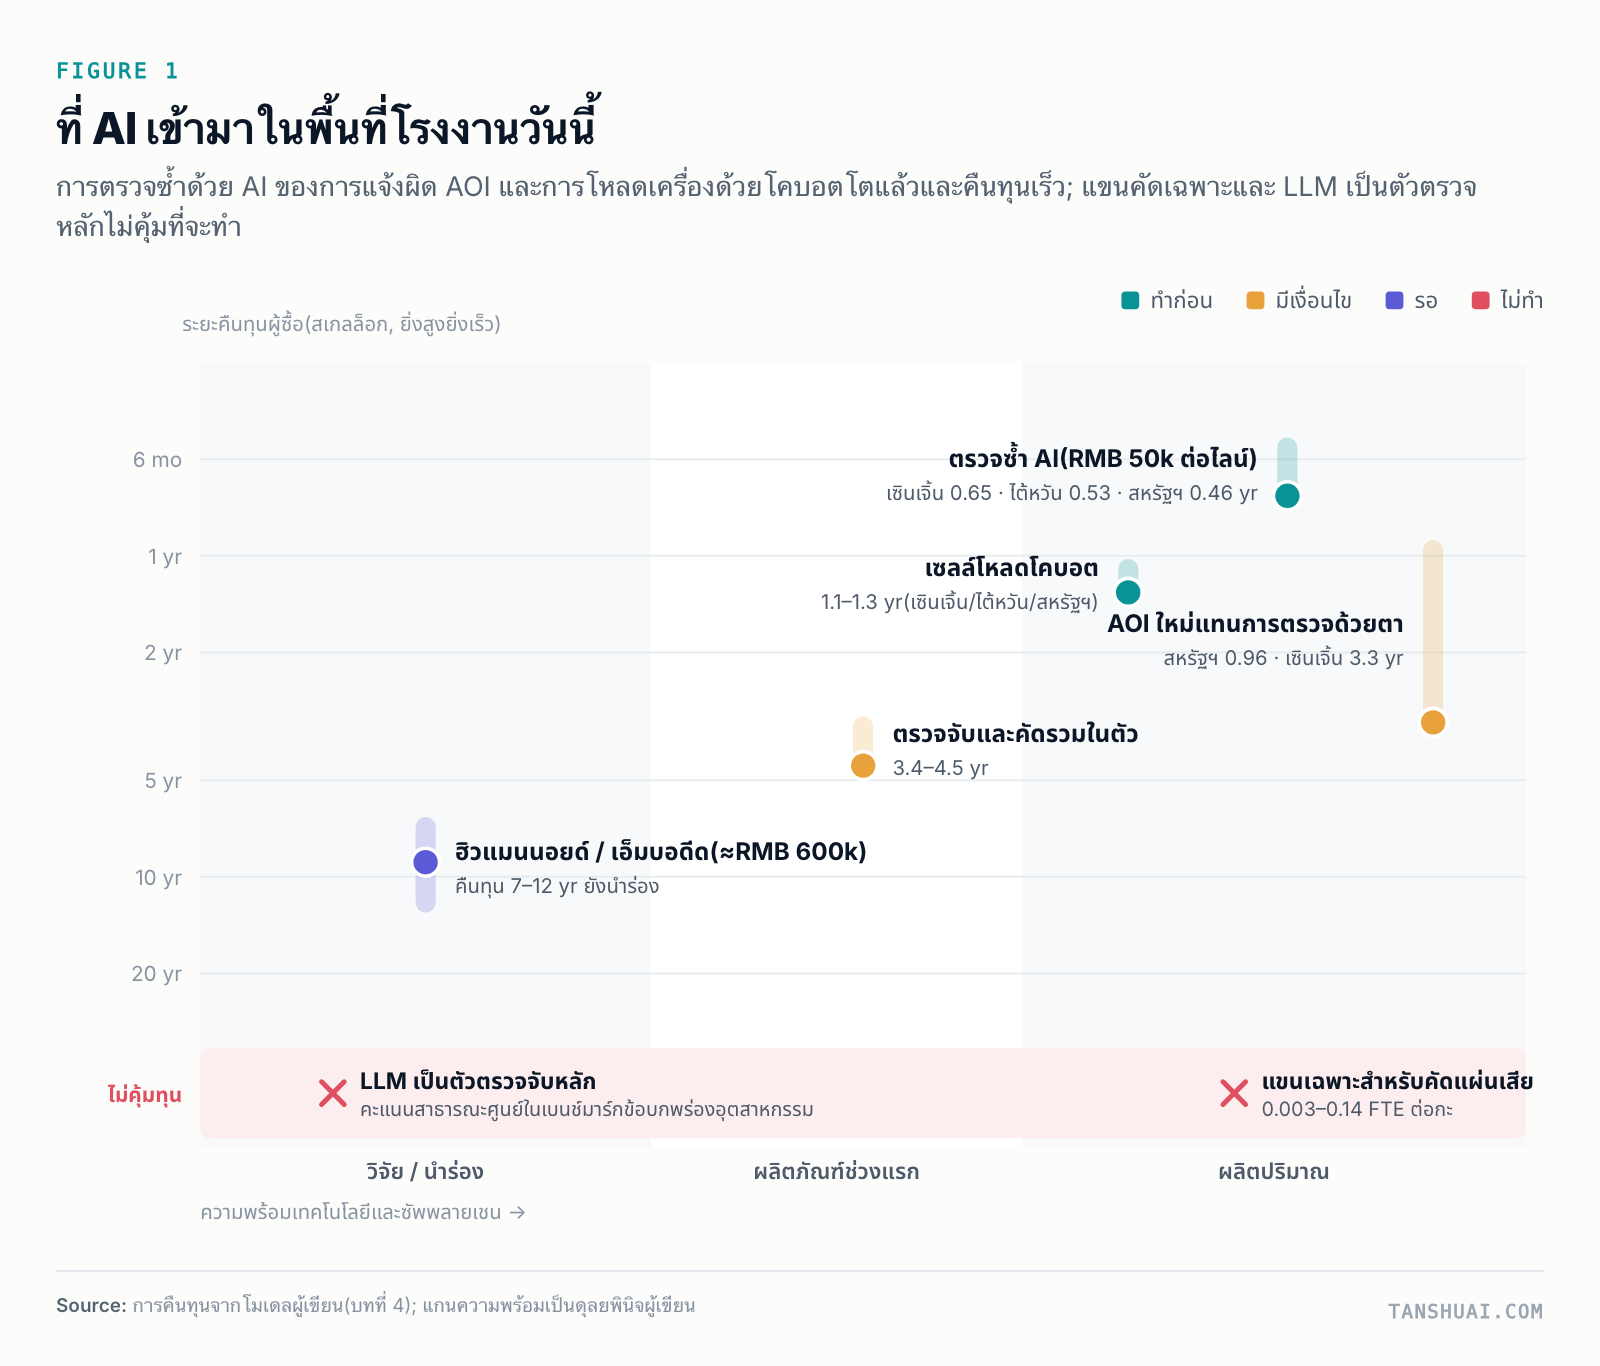 รูปที่ 1. ตำแหน่งที่ AI ลงตัวบนพื้นโรงงานในวันนี้ ยิ่งสูงยิ่งคืนทุนเร็วสำหรับผู้ซื้อ
| การใช้งาน | ข้อสรุป | ตัวเลขสำคัญ |
|---|---|---|
| การตรวจซ้ำผลเตือนผิดของ AOI ด้วย AI | ทำเลย | คืนทุน 0.46–0.65 ปี (สหรัฐฯ ไต้หวัน เซินเจิ้น) |
| การตรวจสอบที่ AOI ครอบคลุมไม่ดี (บัดกรีมือ การเคลือบ สายเคเบิล การตรวจขั้นสุดท้าย) | ทำเลย | ผู้ซื้อกลุ่มเดียวกัน แข่งขันน้อยกว่า |
| โคบอทป้อนและถ่ายชิ้นงานสถานีทดสอบและบรรจุ | ทำได้ | คืนทุน 1.1–1.5 ปี |
| AOI ใหม่เพื่อแทนการตรวจด้วยสายตาแบบคน | ขึ้นกับค่าแรง | 0.96 ปีในสหรัฐฯ 3.3 ปีในเซินเจิ้น |
| การตรวจจับและหยิบในเซลล์รวมเดียว | ขึ้นกับปริมาณ | 3.4–4.5 ปี |
| หุ่นยนต์ฮิวแมนนอยด์และหุ่นยนต์แบบมีกายอื่น ๆ | รอก่อน | 7–12 ปี ยังอยู่ในขั้นทดลอง |
| แขนหุ่นยนต์ไว้แค่หยิบแผงเสียออก | ไม่ทำ | การหยิบใช้แรงคน 0.003–0.14 คนต่อกะ |
| LLM มัลติโมดัลเป็นผู้ตรวจสอบหลัก | ไม่ทำ | ไม่มีคะแนนข้อบกพร่องเชิงอุตสาหกรรมที่เผยแพร่เลย |
คนอยู่ตรงไหนบนสายการผลิต SMT
สายการผลิต SMT แบบปริมาณมากอัตโนมัติสูงอยู่แล้ว แผงวงจรผ่านการพิมพ์เพสต์ การตรวจเพสต์แบบ 3D (SPI) การวางชิ้นส่วน AOI ก่อนรีโฟลว์แบบเลือกได้ การรีโฟลว์ AOI หลังรีโฟลว์ เอ็กซ์เรย์ (AXI) กับตัวอย่างเมื่อมี BGA จากนั้นคือการทดสอบอินเซอร์กิตและฟังก์ชัน การตรวจด้วยสายตา และการบรรจุ แทคไทม์อยู่ที่ประมาณ 13–22 วินาทีต่อแผง และสายหนึ่งมักมี AOI สามถึงห้าตัว ODM โน้ตบุ๊กรายหนึ่งตั้งงบ 30.6 ล้านหยวนสำหรับ AOI ครอบคลุม 18 สาย
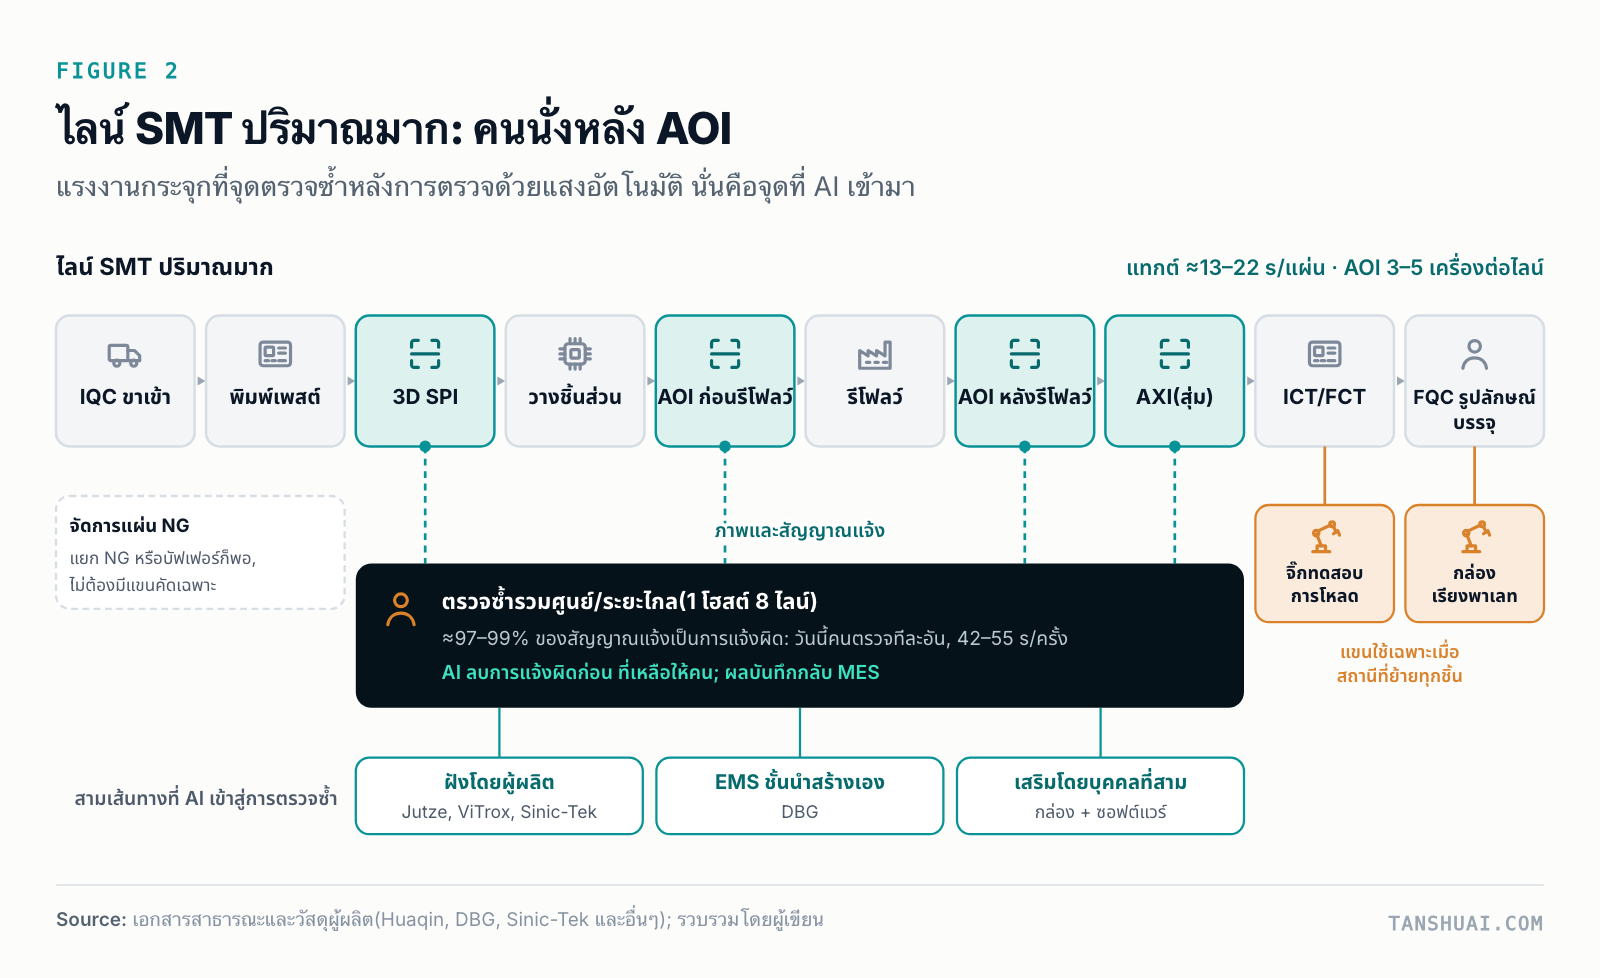 รูปที่ 2. สายการผลิต SMT แบบปริมาณมาก คนนั่งอยู่หลัง AOI
คนไม่ได้อยู่บนสายพานลำเลียง พวกเขานั่งอยู่หลัง AOI AOI ถูกตั้งค่าให้ไม่พลาดข้อบกพร่อง จึงแจ้งมากเกินไป: ในกรณีที่ผมพบ ประมาณ 97–99% ของสัญญาณเตือนเป็นผลเตือนผิดบนแผงที่ปกติดี ผู้ตรวจซ้ำต้องดูแต่ละรายการ ใช้เวลา 42–55 วินาที บนสายที่ยุ่ง นั่นคือผลเตือนผิดประมาณ 448 ครั้งต่อกะ หรือ 5.2–6.8 ชั่วโมงของกะหนึ่งคน โรงงานในกรณีนั้นจัดผู้ตรวจซ้ำสองคนต่อกะ
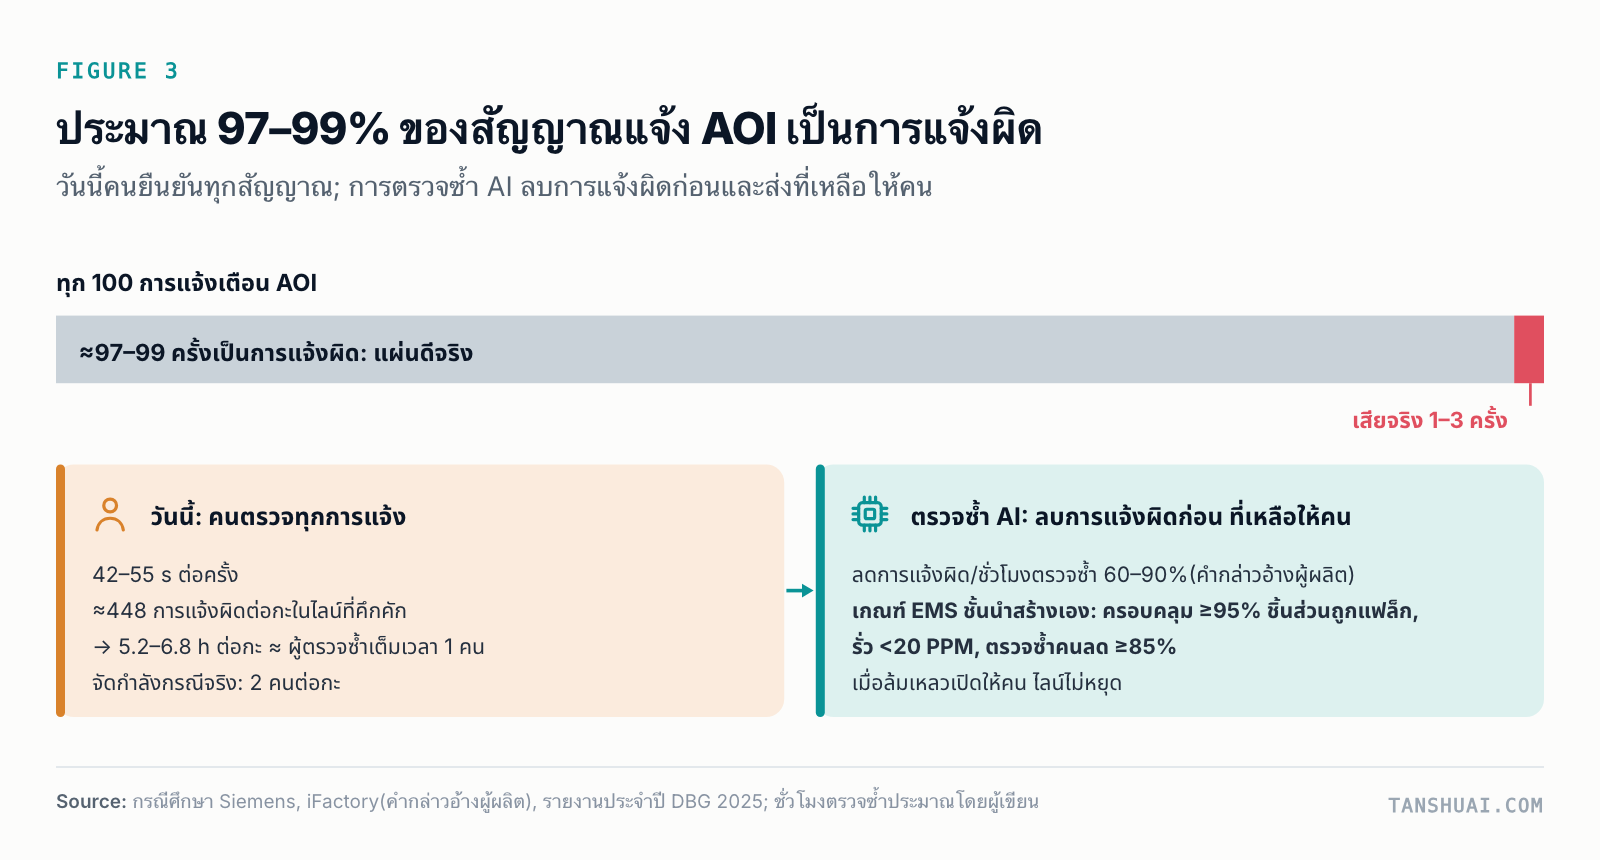 รูปที่ 3. ในทุก 100 สัญญาณเตือนของ AOI ประมาณ 97–99 เป็นผลเตือนผิด
ที่นั่งตรวจซ้ำนั้นคือจุดที่ AI เข้ามา และเข้ามาสามทาง ผู้ผลิต AOI ฝังลงในเครื่องใหม่: Jutze กล่าวว่า AI 3D AOI ของตน "ขจัดการตรวจซ้ำโดยคนที่จุดตรวจสอบ" ViTrox เปิดตัว AI AOI แล้ว และ Sinic-Tek กำลังพัฒนาร่วมกับ Tencent บริษัท EMS รายใหญ่ที่สุดสร้างเอง และบุคคลที่สามต่อกล่องและซอฟต์แวร์เข้ากับ AOI ที่โรงงานมีอยู่แล้ว
สิ่งที่ใช้ได้จริง: การตรวจซ้ำด้วย AI บนภาพของ AOI เอง
แนวทางที่ใช้ได้จริงไม่ได้หวือหวา โมเดลแบบมีการสอนที่ฝึกจากภาพครอปที่ AOI เก็บไว้อยู่แล้ว นั่งอยู่ถัดจาก AOI ทันทีและตอบ OK, NG หรือ "ถามคน" ผู้จำหน่ายอ้างว่าลดผลเตือนผิดหรือชั่วโมงตรวจซ้ำได้ 60–90% หลักฐานสาธารณะที่ดีที่สุดที่ผมพบอยู่ในรายงานประจำปีของ EMS: ระบบภายในของ DBG ครอบคลุมชิ้นส่วนที่ AOI แจ้งอย่างน้อย 95% ควบคุมการรั่วไหลต่ำกว่า 20 PPM และลดการตรวจซ้ำโดยคนอย่างน้อย 85% ถ้าคุณอยากขายให้ EMS ระดับท็อป นั่นคือเกณฑ์ที่คุณจะถูกวัด
รายละเอียดสองอย่างสำคัญกว่าตัวโมเดล
อย่างแรกคือภาพ คนมักถามว่ากล้องดี ๆ กับโมเดลใหญ่จะแทน AOI ได้ไหม กล้อง 4K ทั่วไปที่มองแผง 300 มม. ทั้งแผงได้ความละเอียดประมาณ 78 µm ต่อพิกเซล ส่วน AOI ทำงานที่ 8–20 µm ที่ 78 µm ตัวต้านทาน 0402 มีขนาดประมาณ 13×6 พิกเซล พอบอกได้ว่ามีอยู่แต่บอกไม่ได้ว่ารอยต่อดีไหม และ 01005 ประมาณ 5×3 พิกเซล ซึ่งคือมองไม่เห็น AI ทำงานบนภาพของ AOI มันไม่ได้แทนระบบเลนส์
อย่างที่สองคือจะเกิดอะไรขึ้นเมื่อมันล้มเหลว กล่องต้องล้มเหลวแบบเปิด: ถ้ามันล่มหรือไม่แน่ใจ ทุกรายการต้องไปที่คนและสายยังเดินต่อ โรงงานจะไม่ยอมรับกล่องที่หยุดสายได้ และไม่ควรยอมรับกล่องที่ปล่อยแผงเสียผ่านไปเงียบ ๆ
โมเดลมัลติโมดัลเป็นครู ไม่ใช่ผู้ตรวจสอบ
คำถามที่ชัดเจนในปี 2026 คือโมเดลมัลติโมดัลแนวหน้าจะมองแผงได้เลยไหม ยังไม่ได้ ณ วันที่ 11 พฤศจิกายน 2026 ไม่มีเรือธงที่เปิดตัวระหว่างเดือนกันยายนถึงพฤศจิกายน (GPT-6.x, Gemini 4, Claude Fable 5.2, Qwen3.8 และอื่น ๆ) ตัวใดมีคะแนนที่เผยแพร่บน MMAD, MVTec AD 2, VisA, Real-IAD หรือ UniPCB ซึ่งเป็นเบนช์มาร์กที่ทดสอบข้อบกพร่องเชิงอุตสาหกรรม
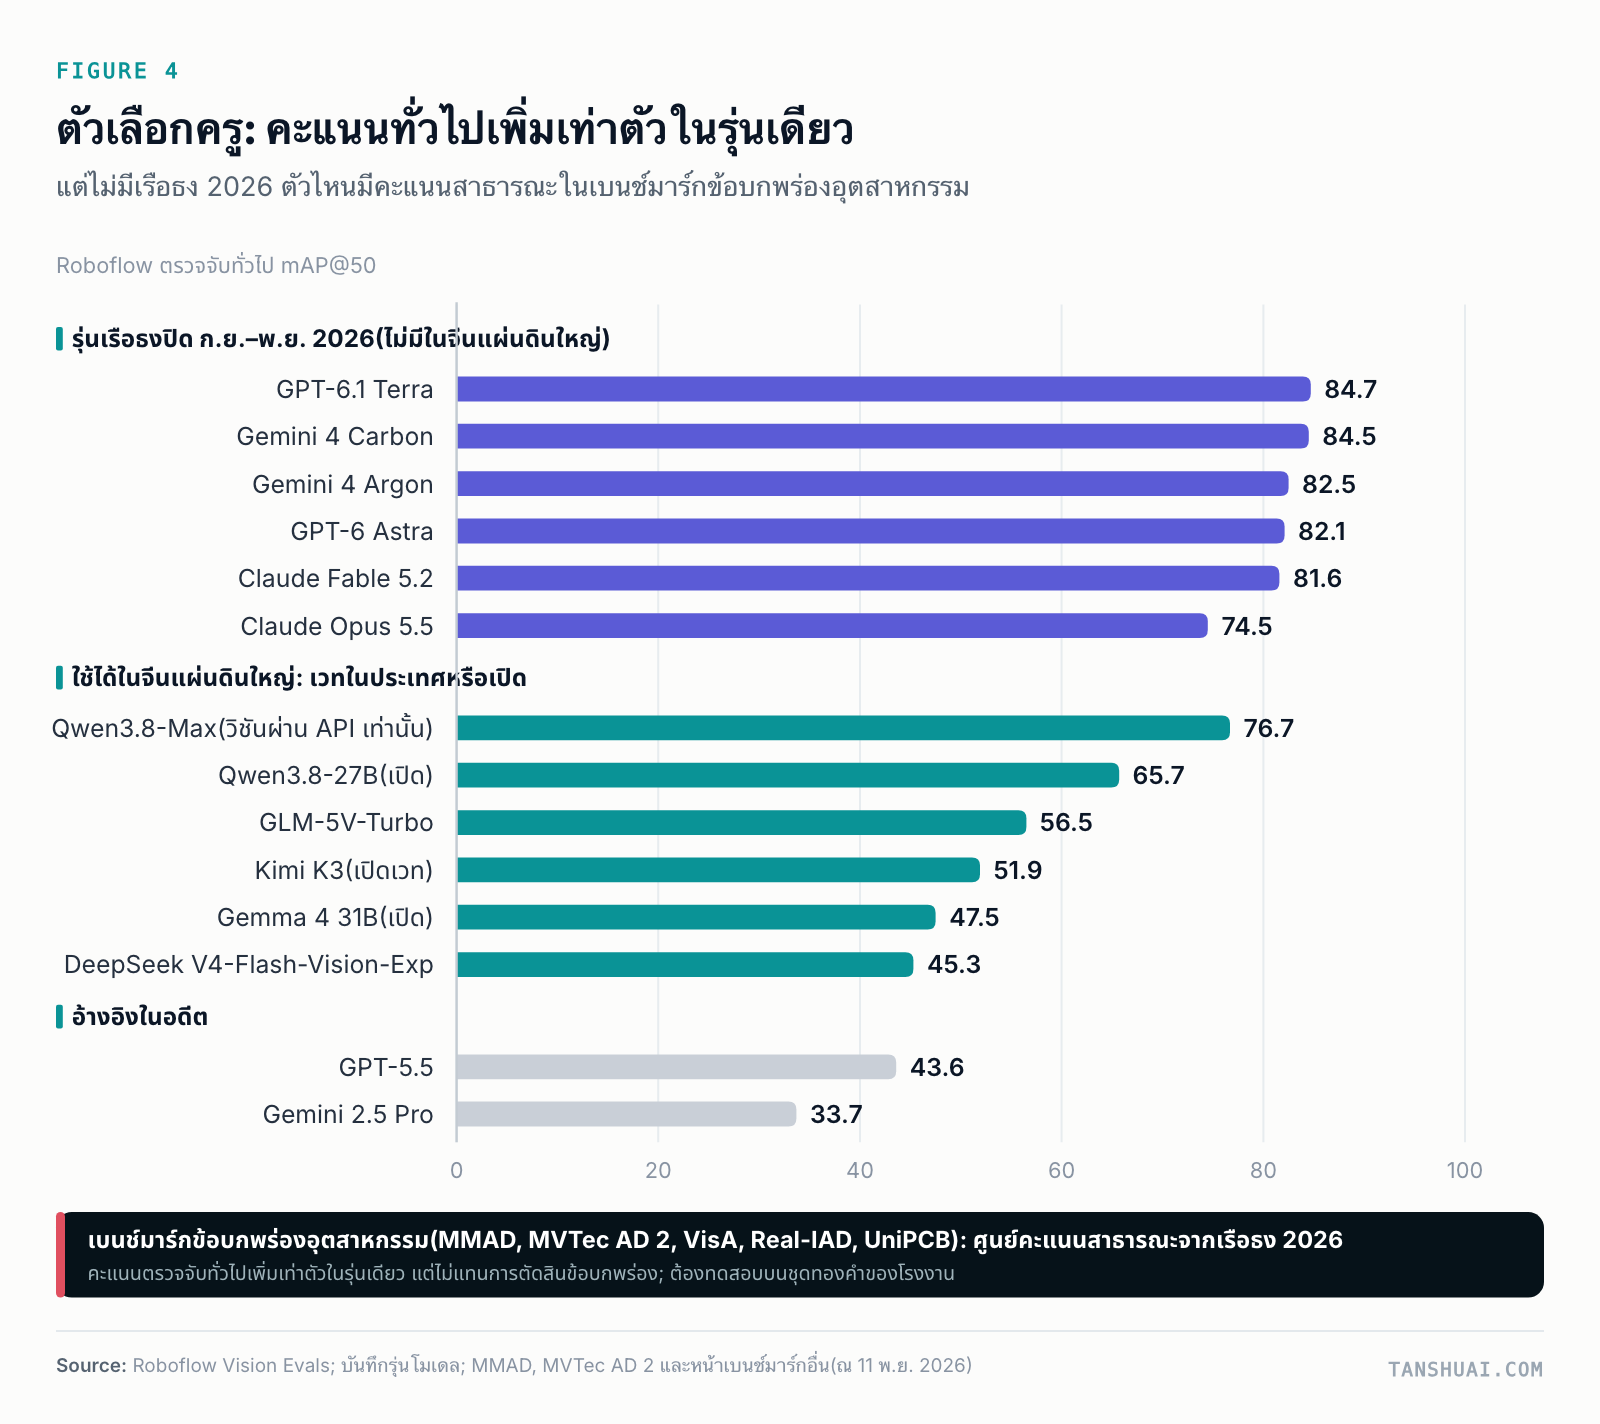 รูปที่ 4. คะแนนการตรวจจับทั่วไปเพิ่มเป็นสองเท่าในหนึ่งรุ่น คะแนนข้อบกพร่องเชิงอุตสาหกรรมหายไป
คะแนนการตรวจจับทั่วไปของมันเพิ่มขึ้นประมาณสองเท่าในหนึ่งรุ่นจริง แต่การวาดกรอบรอบคนหรือรถไม่เหมือนการตัดสินรอยต่อบัดกรี บน MMAD ซึ่งถามว่า "มีข้อบกพร่องไหม" ผู้เชี่ยวชาญมนุษย์ได้ 95.2 และผลที่ดีที่สุดของโมเดลทั่วไปที่ผมพบคือ 83.1 ในการแข่งขัน PCBA ของ ACM MM 2026 ระบบห้าอันดับแรก รวมถึงระบบหนึ่งที่ปรับจูนจากภาพสายการผลิตจริง 6,600 ภาพ ได้ 77–82 ในเรื่องมีหรือไม่มีข้อบกพร่อง แม้ว่าการนับชิ้นส่วนและการอ่านคุณสมบัติจะได้ 95–100 การผลิตต้องการ 99% ขึ้นไป
ผมจึงจะใช้มันเป็นครู โมเดลแนวหน้าติดป้ายและคัดแยกภาพใหม่ล่วงหน้า ในราคาประมาณ $23–196 ต่อโมเดลต่อรอบ คนเป็นผู้ชี้ขาด: ผู้ติดป้ายสองสามคนทำงานแบบปกปิดและวิศวกรอาวุโสตัดสิน ป้ายจะเข้าไปในชุดโกลเดน และโมเดล 8-bit ขนาดเล็กถูกฝึกจากป้ายนั้นเพื่อรันบนกล่องที่สาย มันรันในโหมดเงาเป็นเวลาสองถึงสี่สัปดาห์ บันทึกการตัดสินใจแต่ไม่เปลี่ยนอะไร และเปิดใช้งานจริงก็ต่อเมื่อผ่านด่าน
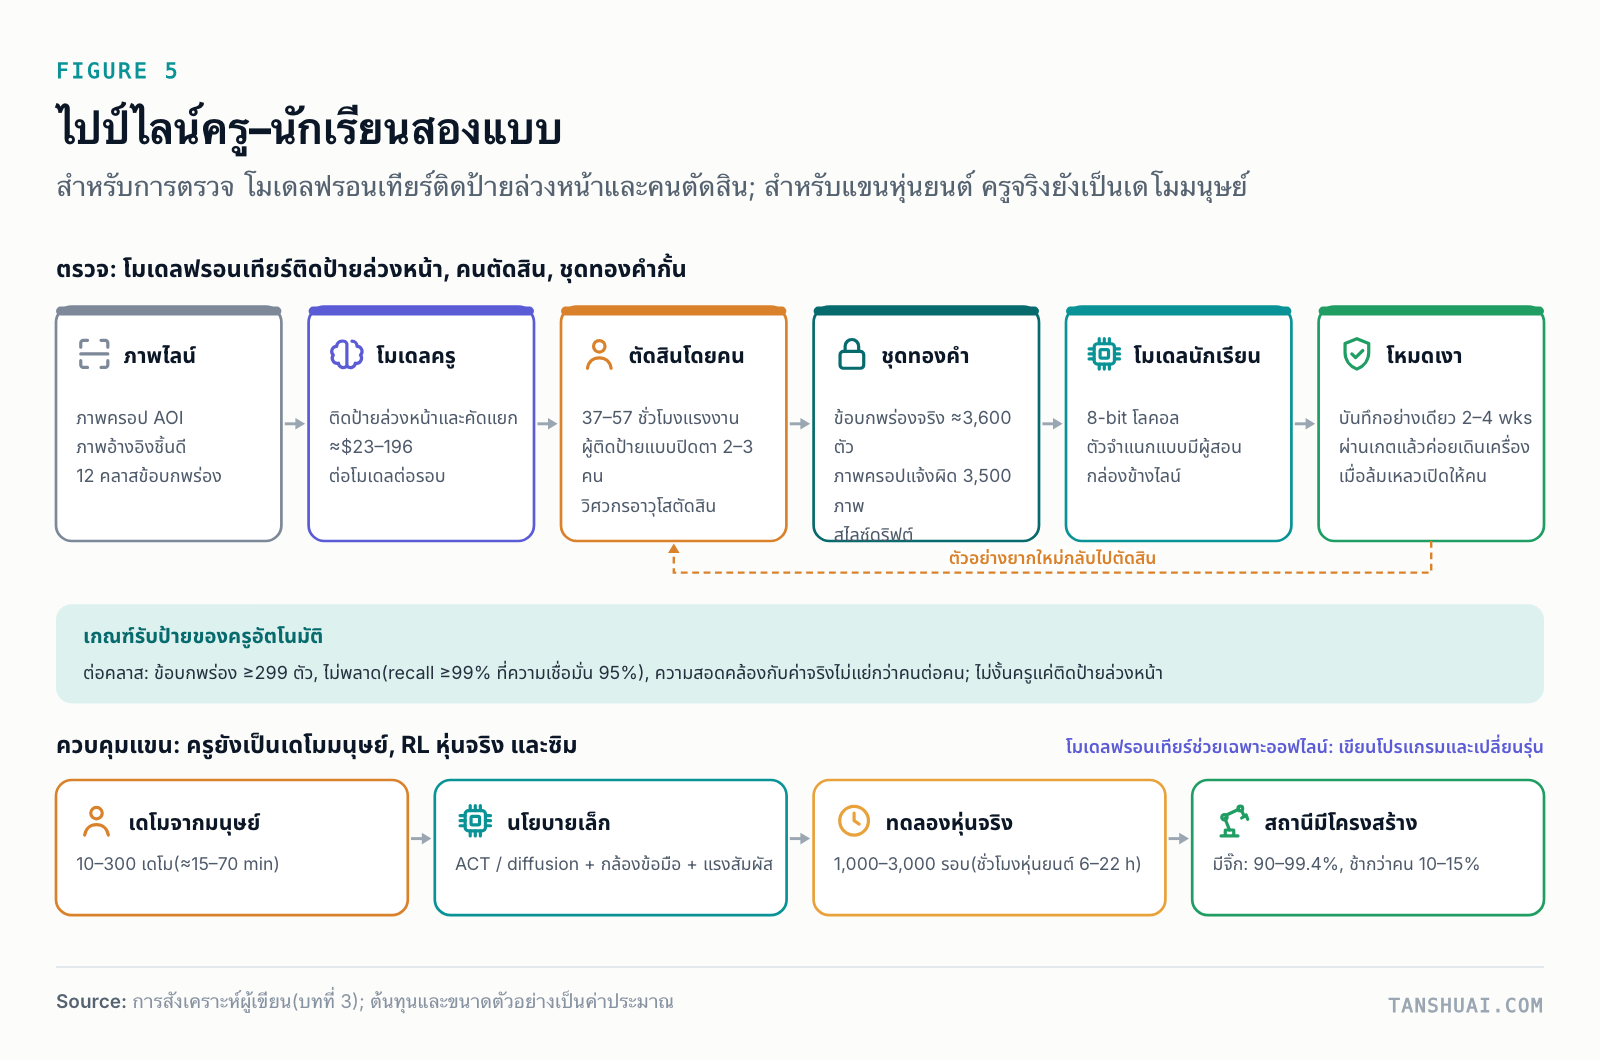 รูปที่ 5. ท่อครู-นักเรียนสองสาย สำหรับแขน ครูยังเป็นคนอยู่
ด่านคือส่วนที่โครงการส่วนใหญ่ข้ามไป และส่วนใหญ่คือเลขคณิต การจะแสดงความแม่นยำการเรียกคืน 99% ที่ความเชื่อมั่น 95% โดยไม่พลาดเลย คุณต้องมีข้อบกพร่องจริงของคลาสนั้น 299 รายการในชุดโกลเดน สำหรับ 95% ต้อง 59 สำหรับ 99.9% ต้อง 2,995 ซึ่งไม่มีผู้ซื้อคนไหนรวบรวมได้ก่อนซื้อ กฎของผม: ยอมรับป้ายของครูโดยอัตโนมัติเฉพาะคลาสข้อบกพร่องที่ผ่าน 299 รายการโดยไม่พลาดเลย และเฉพาะเมื่อโมเดลสอดคล้องกับความจริงอ้างอิงอย่างน้อยเท่ากับที่คนสองคนสอดคล้องกัน สำหรับคลาสอื่น ครูติดป้ายล่วงหน้าและคนตัดสิน
สำหรับแขนหุ่นยนต์ ครูยังเป็นคนอยู่ นโยบายขนาดเล็กเรียนรู้จากการสาธิตโดยคน 10–300 ครั้ง (ขับแขนประมาณ 15–70 นาที) แล้วพัฒนาด้วยการทดลองกับหุ่นยนต์จริง 1,000–3,000 ครั้ง (ประมาณ 6–22 ชั่วโมงหุ่นยนต์) โมเดลแนวหน้าช่วยแบบออฟไลน์: มันเขียนโปรแกรมหุ่นยนต์ใหม่ (ถูกต้อง 77–99.7% ในงาน ABB RAPID ตรวจสอบในซิมูเลชันก่อนใช้งานจริง) วางแผนการเปลี่ยนสาย และอธิบายข้อบกพร่อง มันไม่เข้าไปในลูปควบคุม
การรันภายในโรงงาน
โรงงานอิเล็กทรอนิกส์หลายแห่งถูกตัดขาดจากเครือข่าย และสัญญาของลูกค้ามักบังคับเช่นนั้น นี่ไม่เป็นปัญหาอย่างที่ฟัง เพราะข้อจำกัดอยู่ที่กระบวนการ ไม่ใช่พลังประมวลผล
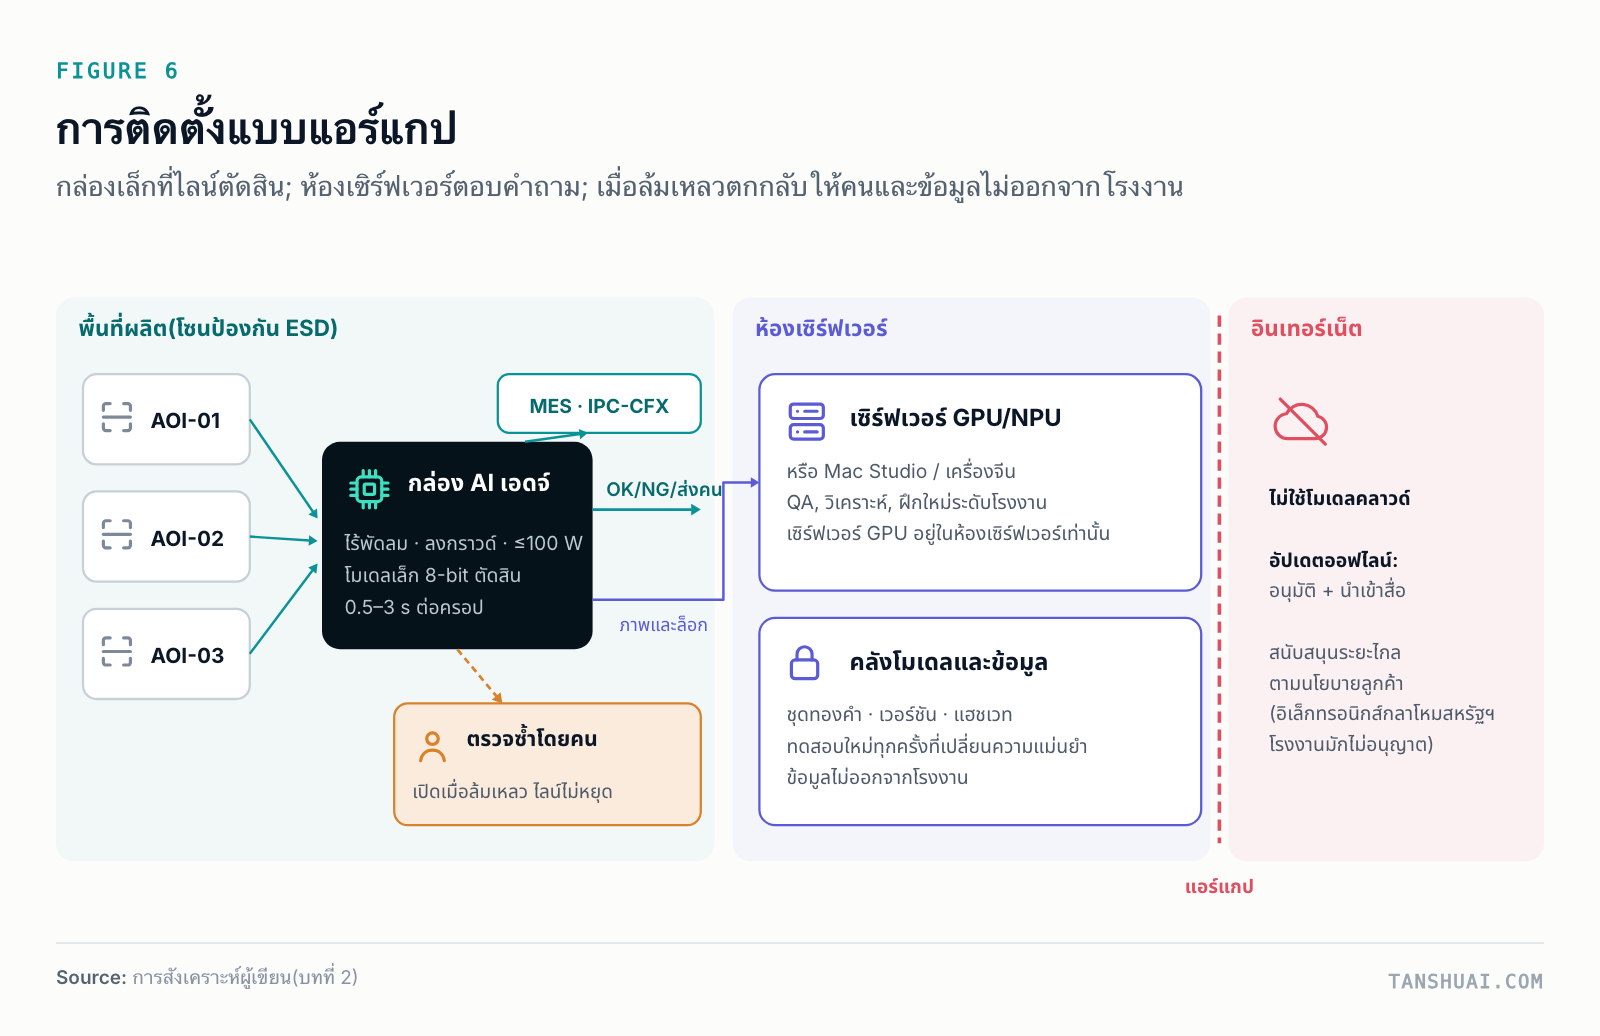 รูปที่ 6. การติดตั้งแบบตัดขาดจากเครือข่าย กล่องที่สายเป็นผู้ตัดสิน ห้องเซิร์ฟเวอร์ตอบคำถาม
โถง SMT ธรรมดาคือพื้นที่ป้องกันไฟฟ้าสถิต ระดับประมาณ ISO 8 ไม่ใช่ห้องปลอดฝุ่นแบบจัดระดับ กล่องไร้พัดลมต่อสายดิน ต่ำกว่า 100 W ข้าง AOI หนึ่งตัวจัดการการตัดสินใจแบบอินไลน์ที่ 0.5–3 วินาทีต่อครอป เซิร์ฟเวอร์ GPU หรือ NPU อยู่ในห้องเซิร์ฟเวอร์ ซึ่งจัดการคำถาม การวิเคราะห์ และการฝึกซ้ำให้ทั้งโรงงาน การอัปเดตเข้ามาแบบออฟไลน์ โดยการอนุมัติและนำเข้าสื่อ ชุดโกลเดน เวอร์ชันโมเดล และแฮชของน้ำหนักอยู่ในห้องนิรภัย และข้อมูลไม่เคยออกจากโรงงาน
ฮาร์ดแวร์ที่คุณใช้ได้ขึ้นอยู่กับว่าคุณอยู่ที่ไหนก่อน ในจีนแผ่นดินใหญ่มีเฉพาะโมเดลในประเทศหรือน้ำหนักโอเพนที่โฮสต์ในพื้นที่ ตามการจัดประเภทการส่งออกของ NVIDIA เอง Jetson Thor และ DGX Spark ขายให้โรงงานแผ่นดินใหญ่ทั่วไปได้โดยไม่ต้องใช้ใบอนุญาตสหรัฐฯ ส่วน DGX Station และ RTX PRO 6000 ไม่ได้ ชุดนักพัฒนา Thor ราคา 59,104 หยวนในจีนรวมภาษี และกินไฟ 40–130 W เวิร์กสเตชันใหญ่ก็ไม่เหมาะเป็นผู้ช่วยที่ใช้ร่วมกัน ในการทดสอบอิสระ DGX Station ที่รันโมเดล 7.43 แสนล้านพารามิเตอร์ให้ผู้ใช้ 32 คนได้รวม 139 โทเคนต่อวินาที หรือคนละประมาณ 4
เรื่องความแม่นยำ 8-bit ปลอดภัย 4-bit แบบ quantization-aware ของผู้จำหน่ายมักใช้ได้กับโมเดล 70,000 ล้านพารามิเตอร์ขึ้นไป ที่ 3-bit หรือต่ำกว่า คะแนนลดลงเฉลี่ย 7–15 คะแนน และ 20–34 คะแนนบนแผนภูมิ ความเสี่ยงใหญ่กว่าอยู่ที่สแตกการให้บริการ ในการศึกษาหนึ่ง เมื่อเปิดการแคชพรีฟิกซ์ 82.5% ของการรันซ้ำของโมเดล 4-bit ต่างกัน เทียบกับ 37.4% ที่ 16-bit ในอีกการศึกษาหนึ่ง แท็กโมเดลโค้ดทางการ 305 ตัวของ Ollama มี 7 ตัวที่ใช้ไม่ได้จริงแม้ไฟล์จะไม่เสียหาย และไม่มีที่เก็บ GGUF ยอดนิยม 198 แห่งใดบันทึกว่าไฟล์ถูกสร้างมาอย่างไร กฎของผมง่าย ๆ: รันชุดโกลเดนซ้ำหลังเปลี่ยนความแม่นยำหรือเอ็นจินการอนุมานใด ๆ
ต้นทุนและสิ่งที่คืนทุน
กรณีธุรกิจลงเอยที่ค่าแรง พนักงานตรวจสอบหรือขนย้ายเต็มรูปแบบมีต้นทุนต่อปีประมาณ $70,000 ในสหรัฐฯ $19,600 ในไต้หวัน $12,700 ในเซินเจิ้น $9,100 ในมาเลเซีย และ $5,300 ในเวียดนาม สหรัฐฯ สูงกว่าเซินเจิ้นประมาณ 5.5 เท่า
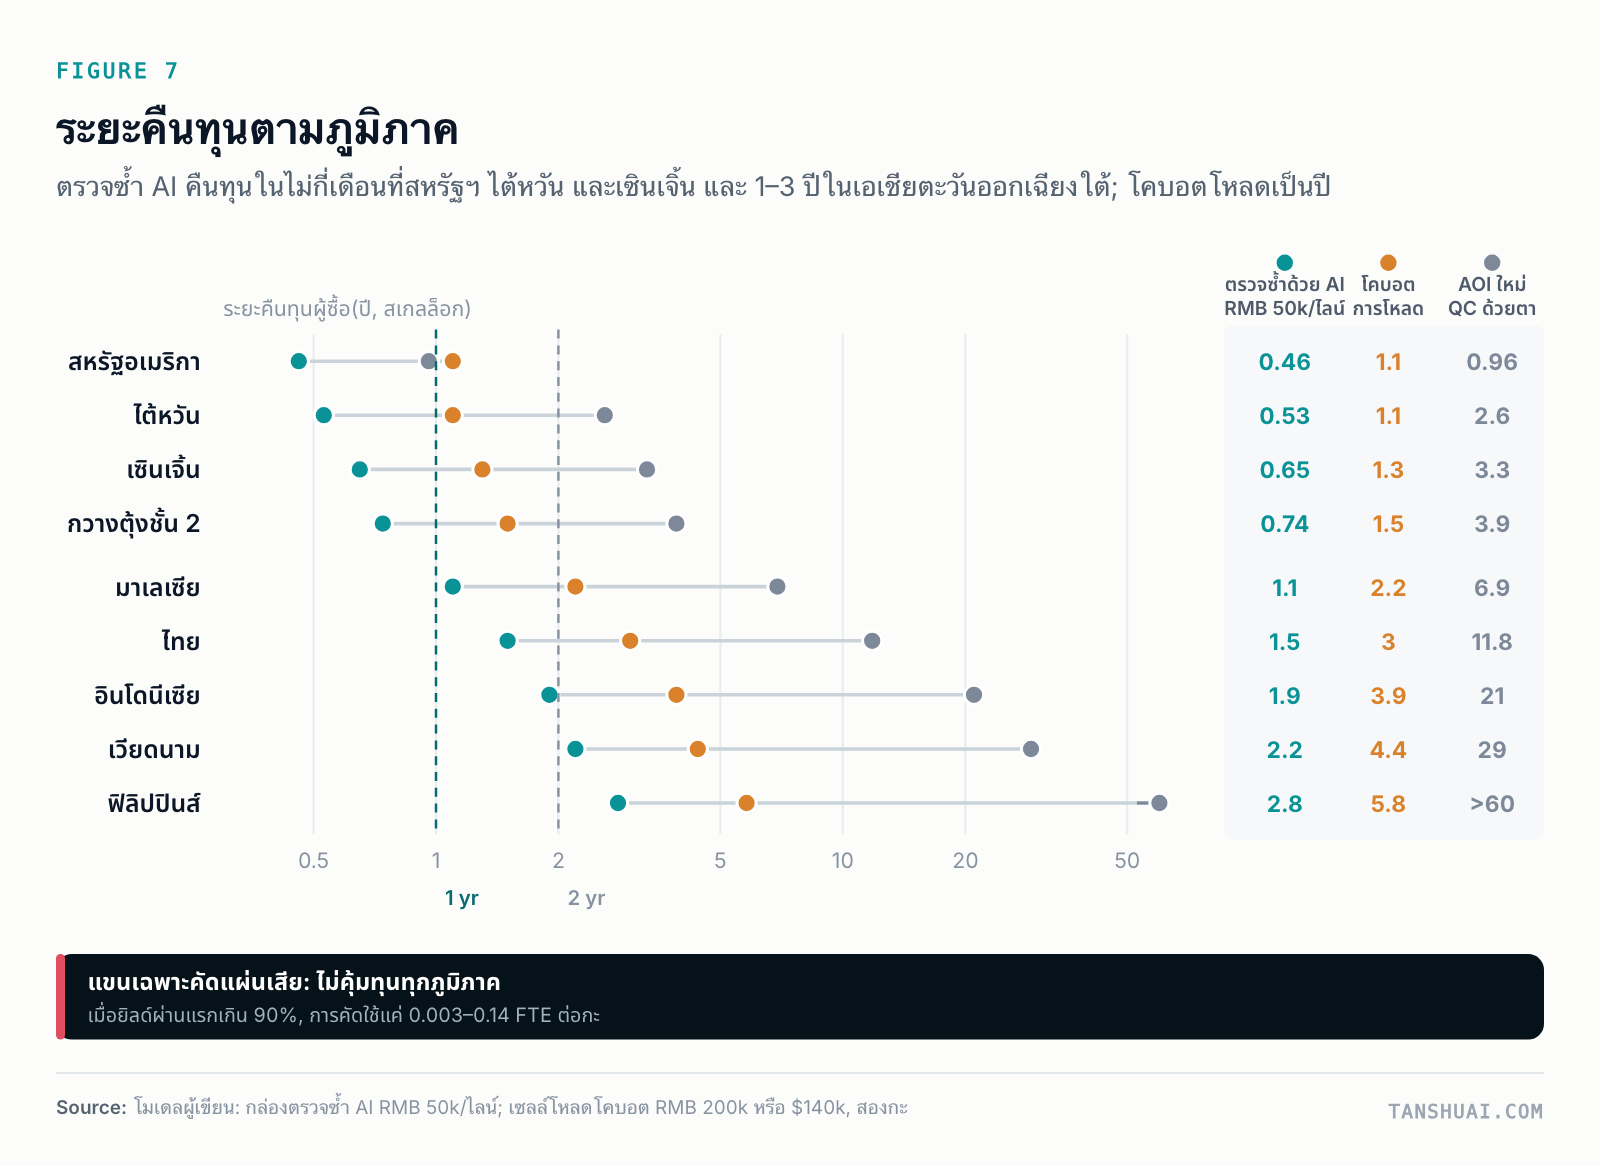 รูปที่ 7. ระยะเวลาคืนทุนตามภูมิภาคสำหรับผู้ซื้อ
ที่ 50,000 หยวนต่อสาย การตรวจซ้ำด้วย AI คืนทุน 0.46 ปีในสหรัฐฯ 0.53 ในไต้หวัน และ 0.65 ในเซินเจิ้น และ 1.1–2.8 ปีทั่วเอเชียตะวันออกเฉียงใต้ เซลล์โคบอทที่ขนชิ้นงานเข้า-ออกสถานีทดสอบสองกะ ที่ 200,000 หยวนหรือ $140,000 คืนทุน 1.1–1.3 ปีในสหรัฐฯ ไต้หวัน และเซินเจิ้น AOI ใหม่ที่ซื้อมาแทนการตรวจด้วยสายตาแบบคนคืนทุนในไม่ถึงปีในสหรัฐฯ แต่ใช้ 3.3 ปีในเซินเจิ้น
สิ่งที่ไม่คืนทุนคือแขนหุ่นยนต์ที่มีงานเดียวคือดึงแผงเสียออกจากสาย SMT เหนืออัตราผ่านรอบแรก 90% การหยิบใช้ระหว่าง 2.5 ถึง 100 นาทีต่อกะ ซึ่งคือ 0.003–0.14 คน ตัวแยก NG หรือบัฟเฟอร์ทำงานนั้นอยู่แล้ว
ข้อควรระวังสองข้อเรื่องราคา ไม่มีบุคคลที่สามใดเผยแพร่ราคาหยวนสำหรับการตรวจซ้ำด้วย AI ผู้จำหน่ายเสนอราคาเป็นรายกรณีหลังทดลองใช้ฟรี การประมาณที่ดีที่สุดของผมว่าผู้ซื้อขนาดกลางในจีนแผ่นดินใหญ่จะจ่ายให้บุคคลที่สามคือ 10,000–30,000 หยวนต่อสายแบบครั้งเดียว หรือ 5,000–10,000 หยวนต่อปี ดังนั้น 50,000 หยวนในโมเดลการคืนทุนคือขอบบน ไม่ใช่ราคาขาย และสำหรับใครก็ตามที่ขายเข้าสหรัฐฯ แหล่งผลิตฮาร์ดแวร์สำคัญมาก แขนหุ่นยนต์ที่ผลิตในจีนแผ่นดินใหญ่จ่ายภาษีสหรัฐฯ รวมประมาณ 40% เทียบกับ 10–15% จากเอเชียตะวันออกเฉียงใต้หรือไต้หวัน
ตลาดจริง แต่เล็ก
ขนาด "การตรวจสอบด้วยภาพด้วย AI" ที่เผยแพร่ต่างกันมากกว่าสิบเท่า เพราะแต่ละบริษัทนับสิ่งต่างกัน ตั้งแต่กล้องจนถึงบริการทดสอบ ไม่มีตัวใดมีประโยชน์ต่อการตัดสินใจว่าจะสร้างผลิตภัณฑ์ตรวจซ้ำหรือไม่ ผมจึงนับจากล่างขึ้นบน
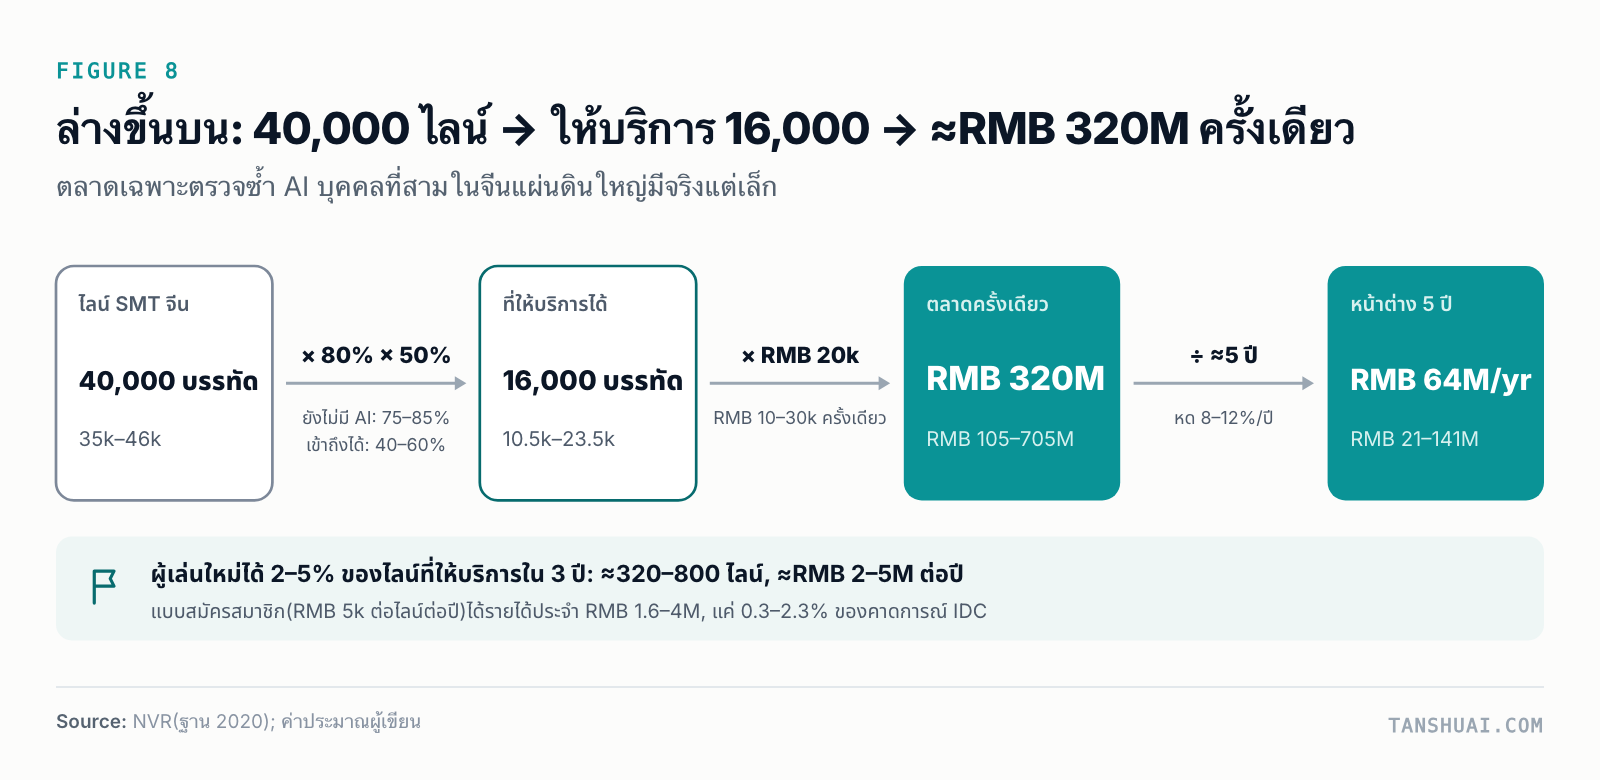 รูปที่ 8. ตลาดจากล่างขึ้นบนสำหรับการตรวจซ้ำด้วย AI โดยบุคคลที่สามในจีนแผ่นดินใหญ่
จีนแผ่นดินใหญ่มีสาย SMT ประมาณ 40,000 สาย และ AOI แบบอินไลน์ที่ยังไม่มีการตรวจซ้ำด้วย AI อีกประมาณ 44,000 ตัว นำสัดส่วนที่ยังไม่มี AI และสัดส่วนที่บุคคลที่สามเข้าถึงได้จริงมารวมกัน ก็จะได้สายที่ให้บริการได้ประมาณ 16,000 สาย ที่ 20,000 หยวนต่อสาย นั่นคือตลาดแบบครั้งเดียวประมาณ 320 ล้านหยวน (ช่วง 105–705 ล้าน) กรอบเวลายาวประมาณห้าปี เพราะผู้ผลิต AOI ตอนนี้ใส่ AI ในเครื่องใหม่แล้ว และฐานติดตั้งที่ไม่มี AI ลดลงปีละ 8–12%
ช่องว่างนั้นก็แออัดเช่นกัน ผู้ผลิต AOI กำลังฝังการตรวจซ้ำลงไป บริษัท EMS รายใหญ่ที่สุดสร้างเอง และผู้จำหน่ายแพลตฟอร์มอย่าง Hikvision และ SmartMore ก็ขายอย่างหนัก ผู้จำหน่ายวิชัน AI ชั้นนำรายหนึ่งรายงานรายได้ปี 2025 ที่ 1.086 พันล้านหยวนและขาดทุนสุทธิ 991 ล้านหยวนหลังสงครามราคา กำไรอยู่กับฮาร์ดแวร์ที่ทำเป็นผลิตภัณฑ์: แพลตฟอร์มวิชันและผู้ผลิต AOI มีอัตรากำไรขั้นต้น 46–67% ส่วนผู้จำหน่ายโซลูชัน AI มี 35–37% และขาดทุน เงินสดก็ช้า เงื่อนไขปกติคือจ่าย 30% ตอนเซ็น 60% หลังรับมอบ และพัก 10% ไว้หนึ่งปี การเก็บเงินครบจึงใช้สองถึงสามปี ลูกหนี้หมุนเวียน 51–99 วันสำหรับผลิตภัณฑ์มาตรฐาน และ 188–319 วันสำหรับอุปกรณ์แบบโครงการ
ช่องที่เหลืออยู่นั้นเฉพาะเจาะจง: บริษัท EMS ขนาดกลางที่มี 10–40 สาย AOI เก่าหรือหลายยี่ห้อปนกัน และไม่มีการอัปเกรด AI จากผู้ผลิต AOI รวมถึงการตรวจสอบที่ AOI ครอบคลุมไม่ดี เช่น รูทะลุและการบัดกรีมือ การเคลือบคอนฟอร์มัล สายเคเบิล คอนเนกเตอร์ และ FPC และการตรวจรูปลักษณ์ขั้นสุดท้ายและสกรู
แขนหุ่นยนต์และ AI แบบมีกาย
การควบคุมหุ่นยนต์แบบเรียนรู้ใช้ได้ในปัจจุบันเมื่อสถานีมีโครงสร้าง ด้วยแท่นจับยึดและชิ้นส่วนที่รู้จัก นโยบายขนาดเล็กได้ความสำเร็จ 90–99.4% ช้ากว่าคน 10–15% เอาตัวโครงสร้างออกแล้วตัวเลขก็ร่วง: 29–67% บนคอนเนกเตอร์ที่นโยบายไม่เคยเห็น 37–59% ในการหยิบจากสายพานที่เคลื่อนที่ และ 0–5.5% เมื่อโมเดลภาษาระดับแนวหน้าขับข้อต่อโดยตรง
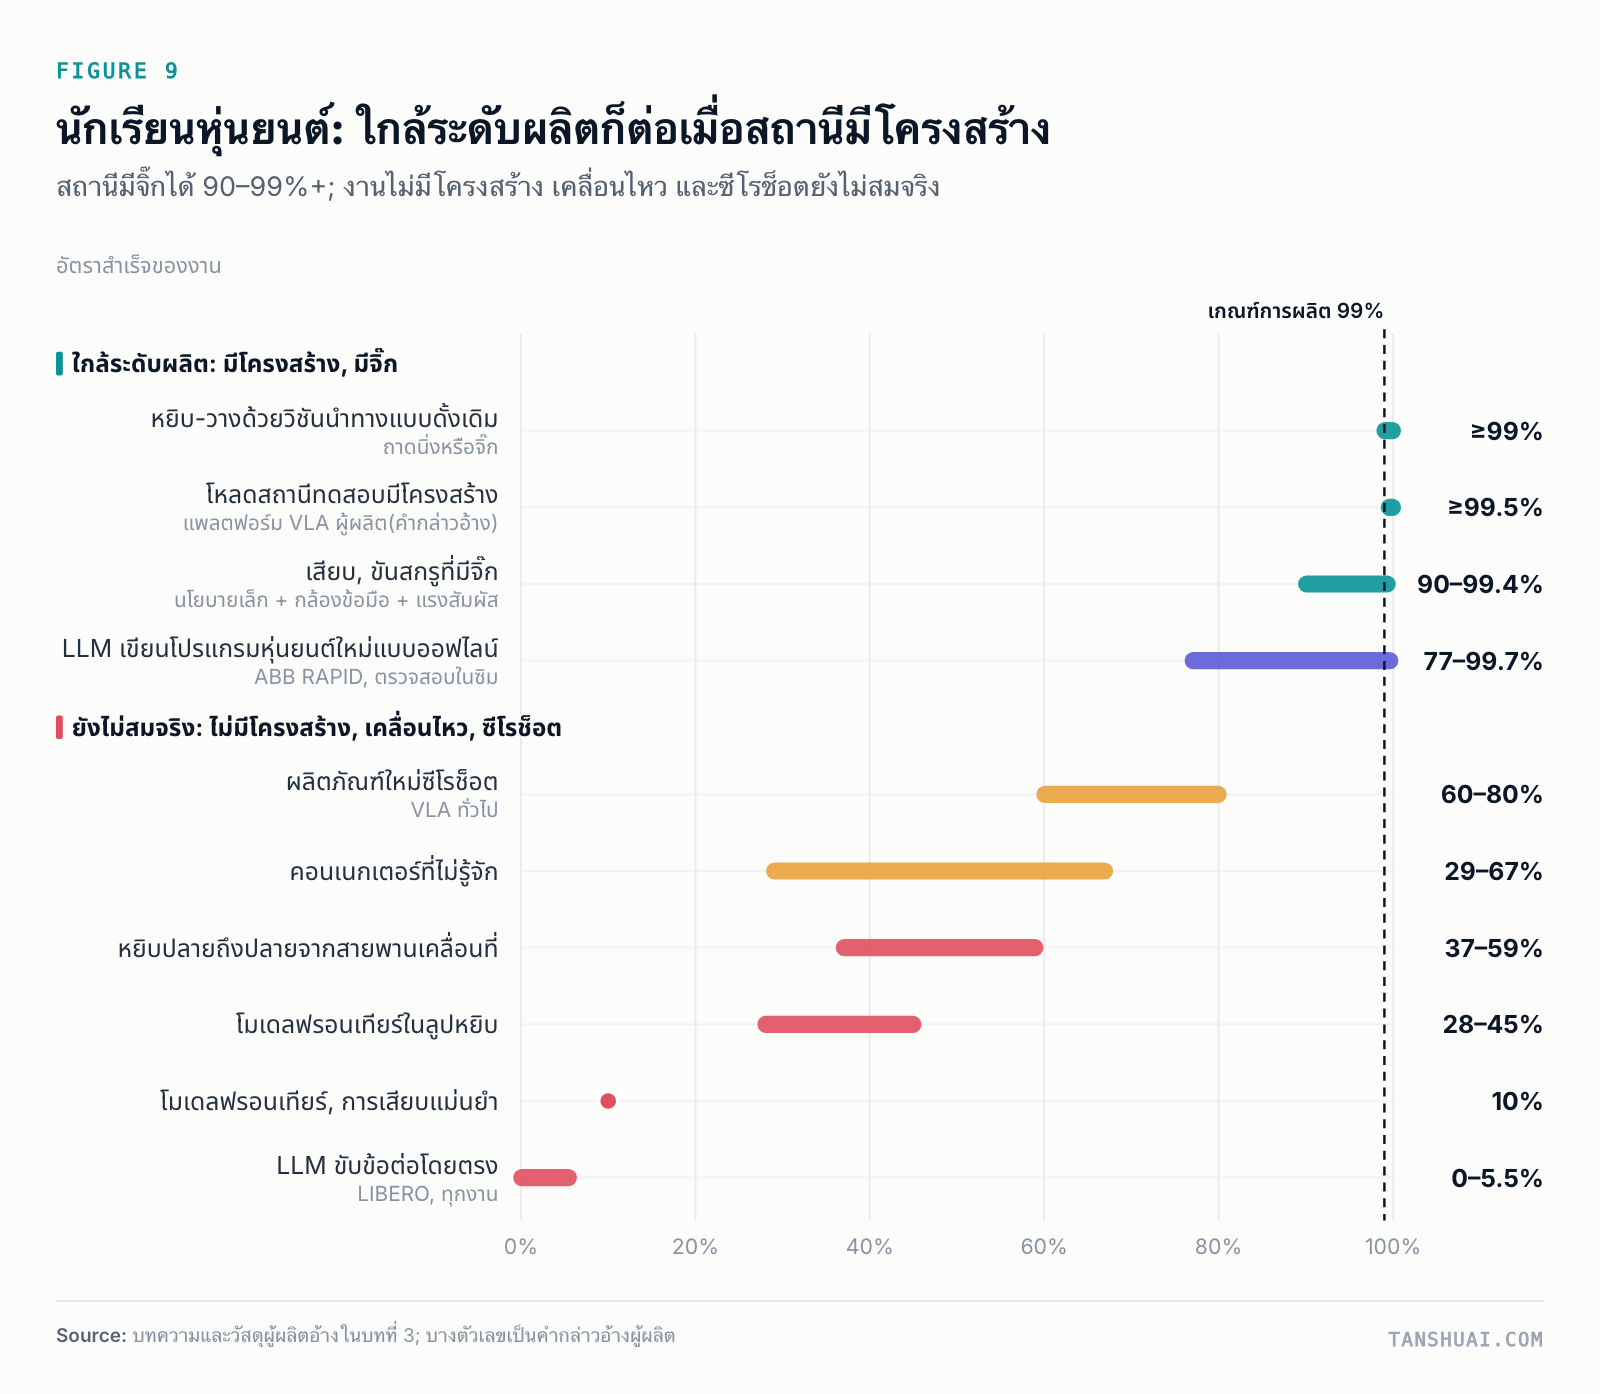 รูปที่ 9. นักเรียนหุ่นยนต์ใกล้ระดับการผลิตก็ต่อเมื่อสถานีมีโครงสร้าง
การติดตั้งในโรงงานเปิดเผยน้อยกว่าที่พาดหัวบอก ในบรรดาการติดตั้งในโรงงานที่ผมติดตาม ส่วนใหญ่เผยแพร่แค่ว่ารันนานแค่ไหนหรือรันมากแค่ไหน ไม่มีรายใดเผยแพร่อัตราความสำเร็จ แทคไทม์ และอัตราการแทรกแซงพร้อมกัน และตัวเลขพาดหัวบางตัวเป็นเป้าหมายไม่ใช่ผลลัพธ์ เมื่อผมแปลงตัวเลขที่เผยแพร่เป็นแรงงานที่แทนได้จริง ช่องว่างนั้นใหญ่: เซลล์แขนแบบมีโครงสร้างแทนคนงานประมาณ 0.82 คนต่อกะ ฮิวแมนนอยด์ที่ทำงานที่ความเร็ว 40% ของมนุษย์ประมาณ 0.26 คน ฮิวแมนนอยด์ที่ถูกควบคุมระยะไกล 40% ของเวลาประมาณ 0.05 คน
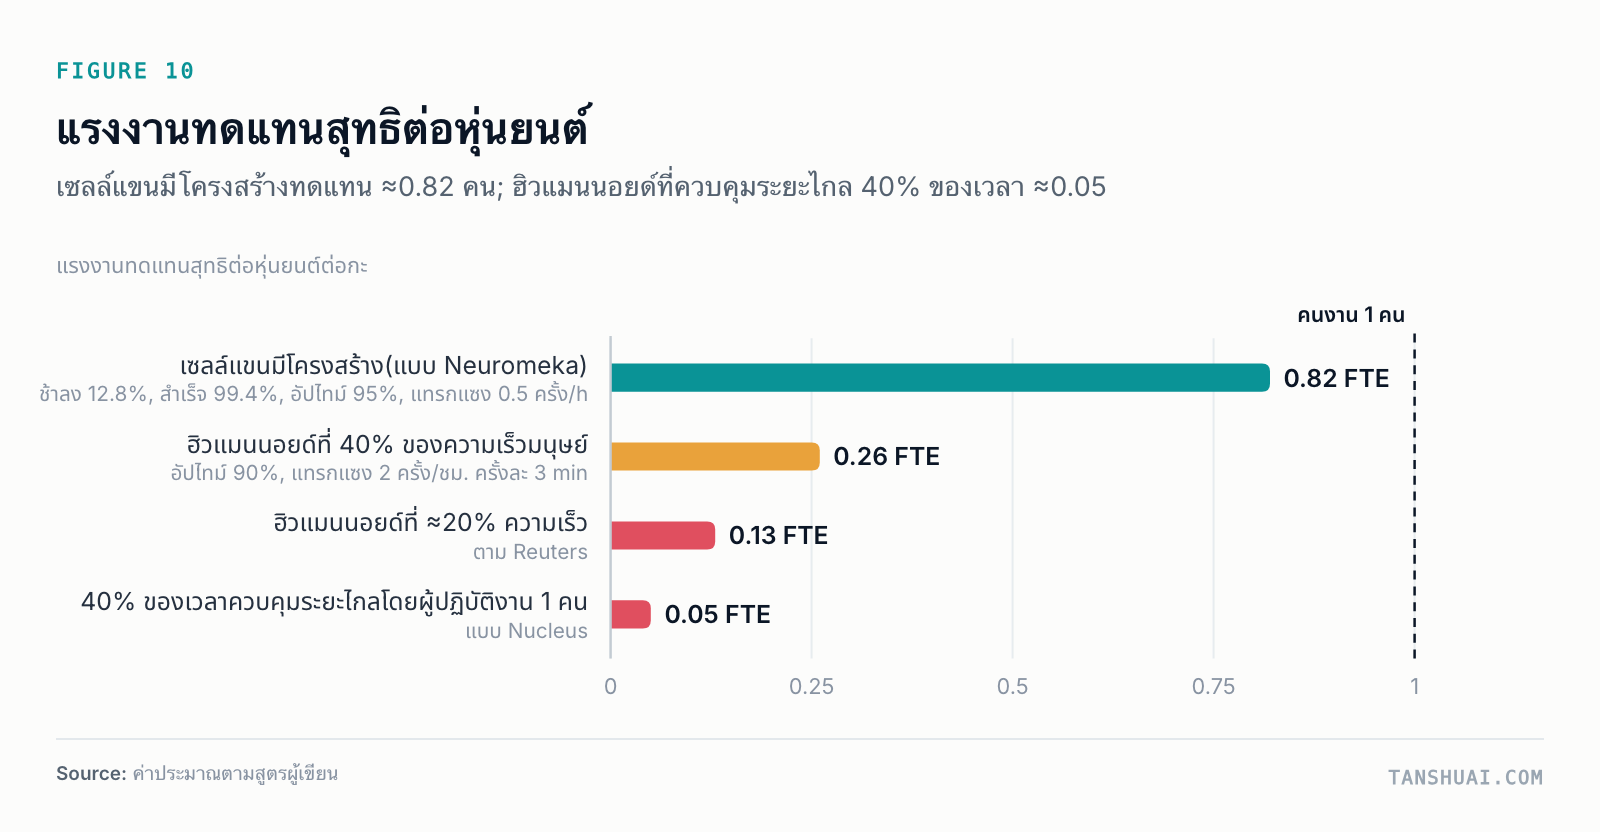 รูปที่ 10. แรงงานสุทธิที่แทนได้ต่อหุ่นยนต์ต่อกะ
สแตกกำลังแบ่งเป็นชั้น ๆ โมเดลแนวหน้าวางแผนและเขียนโปรแกรมแบบออฟไลน์ ในสเกลวินาทีถึงนาที นโยบายขนาดเล็กอย่าง ACT, นโยบายแบบดิฟฟิวชัน และ VLA ขนาดเล็กรันในเซลล์ด้วยชิ้นการกระทำ 100–300 ms ตามตัวเลขของผู้จำหน่าย นโยบาย ACT ขนาดเล็กรันในประมาณ 50 ms บนบอร์ดเอดจ์ การควบคุมการเคลื่อนไหวยังอยู่กับคอนโทรลเลอร์หุ่นยนต์ที่ระดับมิลลิวินาที และความปลอดภัยยังเป็นแบบกำหนดตายตัว มาตรฐานก็เห็นตรงกัน ภายใต้ระเบียบเครื่องจักรของสหภาพยุโรป ฟังก์ชันความปลอดภัยที่ใช้แมชชีนเลิร์นนิงต้องผ่านการประเมินโดยหน่วยงานที่ได้รับแจ้งตั้งแต่วันที่ 20 มกราคม 2027 และมาตรฐานที่จะให้เส้นทางการรับรองแก่ AI ภายในฟังก์ชันความปลอดภัยคาดว่าจะไม่ลงตัวก่อนปี 2027–2029
ดังนั้นในสองปีข้างหน้า ผมจะซื้อแขนที่ผ่านการรับรอง ใส่การรับรู้แบบเรียนรู้และนโยบายขนาดเล็กลงไป รักษาความปลอดภัยให้เป็นแบบกำหนดตายตัว และรอข้อมูลการผลิตปี 2027 และ 2028 ก่อนเดิมพันกับฮิวแมนนอยด์
สิ่งที่ผมจะสร้างและไม่สร้าง
| สร้าง | ไม่สร้าง |
|---|---|
| การตรวจซ้ำด้วย AI และการจัดประเภทข้อบกพร่องบนภาพ AOI สำหรับ EMS ขนาดกลางที่มี AOI เก่าหรือหลายยี่ห้อ | แพลตฟอร์ม "AI บวกแขนหุ่นยนต์" ทั่วไป |
| การตรวจสอบที่ AOI ครอบคลุมไม่ดี: รูทะลุและการบัดกรีมือ การเคลือบคอนฟอร์มัล สายเคเบิล คอนเนกเตอร์ และ FPC รูปลักษณ์ขั้นสุดท้ายและสกรู | LLM มัลติโมดัลเป็นผู้ตรวจสอบหลัก |
| เซลล์โคบอทสำหรับสถานีที่ขนย้ายชิ้นส่วนทุกชิ้น (แท่นจับยึดทดสอบ ถาด บรรจุ) โดยมีการตรวจสอบเป็นส่วนเสริม | แขนหุ่นยนต์ไว้แค่หยิบแผง NG ออก ใช้ตัวแยกหรือบัฟเฟอร์ |
| ชุดโกลเดนและโหมดเงาบนสายจริงก่อนอ้างอะไร | ฮิวแมนนอยด์หรือหุ่นยนต์แบบบริการบนสาย SMT |
| กล่องเอดจ์ไร้พัดลมที่สาย เซิร์ฟเวอร์ในห้องเซิร์ฟเวอร์ | โมเดลแนวหน้าในลูปควบคุมหรือฟังก์ชันความปลอดภัย |
จุดร่วมคือความน่าเบื่ออย่างตั้งใจ: เลือกงานแคบ ๆ ที่มีเจ้าของชัดเจน วัดจากภาพของโรงงานเอง และปล่อยให้เครื่องจักรเดิมของโรงงานทำสิ่งที่มันทำได้ดีอยู่แล้วต่อไป
สิ่งที่ผมตรวจสอบไม่ได้
นี่คือการวิจัยจากเอกสาร ผมไม่ได้ทดสอบผลิตภัณฑ์ใดบนสายจริง ตัวเลขฐานติดตั้งและสัดส่วนของ AOI ที่รัน AI อยู่แล้วเป็นการประมาณของผมจากเอกสารสาธารณะและข้อมูลตลาด และตัวเลขความเต็มใจจ่ายก็เป็นการประมาณที่ยืนยันได้ด้วยใบเสนอราคาจริงเท่านั้น ตัวเลขหุ่นยนต์หลายตัวเป็นคำกล่าวอ้างของผู้จำหน่าย และผมทำเครื่องหมายไว้เช่นนั้นในรายงาน โมเดล ราคา ภาษี และกฎการส่งออกเปลี่ยนเร็ว ตัวเลขทุกตัวที่นี่เป็นของวันที่ 11 พฤศจิกายน 2026 รายงานระบุคำถามเปิดและวิธีที่โครงการนำร่องจะตอบแต่ละข้อ
ดาวน์โหลด
- รายงานฉบับเต็ม (PDF): AI Visual Inspection and Robot Arms in Electronics Factories: 2026 Assessment ฉบับสาธารณะ พร้อมรูป ตาราง และแหล่งอ้างอิงทั้งหมด
- สไลด์ (PDF): ข้อค้นพบเดียวกันในเด็คสั้น ๆ
เกี่ยวกับผู้เขียน
Tan Shuai เป็นนักเทคโนโลยีและผู้ก่อตั้ง ที่มีประสบการณ์กว่ายี่สิบปีครอบคลุมชิป ฮาร์ดแวร์ และซอฟต์แวร์ระบบ และมีสิทธิบัตรที่ได้รับอนุมัติ 20 ฉบับ งานของเขาพาเขาไปทั่วซิลิคอนแวลลีย์ นิวยอร์ก ชิคาโก ไต้หวัน พื้นที่อ่าวใหญ่ (เซินเจิ้นและฮ่องกง) เวียดนาม และมาเลเซีย โดยมุ่งเน้นการผลิตขั้นสูงและห่วงโซ่อุปทานมาอย่างยาวนาน ปัจจุบันเขาทำงานเป็นนักวิจัยและนักพัฒนา AI โดยมุ่งเน้นว่า AI ถูกใช้จริงบนพื้นโรงงานอย่างไร
เขายินดีพูดคุยกับผู้ที่กำลังสร้างสรรค์สิ่งต่าง ๆ ในวงการนี้ ไม่ว่าจะตั้งทีม หาพันธมิตร หรือแลกเปลี่ยนความเห็น: i@tanshuai.com